
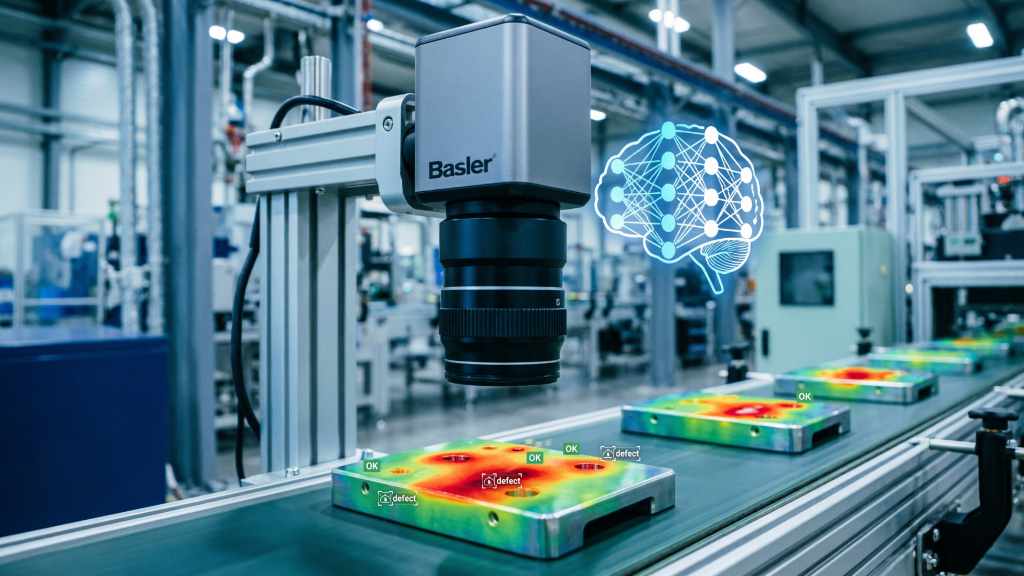
Традиционные системы технического зрения основаны на жестких правилах: оператор задает эталонные размеры, пороги яркости, контрастность. Такой подход работает для предсказуемых дефектов на однородных поверхностях. Но как только дефект имеет сложную форму, изменчивую текстуру или находится на сложном фоне — правила перестают работать. Нейросетевые технологии компьютерного зрения (глубокое обучение) решают эти задачи: они обучаются на тысячах примеров и самостоятельно выделяют характерные признаки дефектов. В этой статье разберем, как нейросети применяются для визуального контроля качества, какие задачи они решают, и как внедрить такое решение на производстве.
Почему нейросети эффективнее классических методов
Классические алгоритмы машинного зрения требуют ручного описания признаков: задать порог яркости, выделить контур, измерить расстояние. Это работает для дефектов типа «царапина определенной длины» или «отсутствие отверстия». Однако есть задачи, где классические методы пасуют:
- Дефекты с вариативной формой (поры, раковины, трещины на литье).
- Дефекты на текстурированной поверхности (сварные швы, прокатный металл).
- Мелкие и трудно различимые дефекты (микротрещины, заусенцы).
- Классификация типов дефектов (отличить усадочную раковину от газовой поры).
- Дефекты на сложном фоне (грязные детали, переменное освещение).
Нейросети (сверхточные нейронные сети, CNN) обучаются на размеченных изображениях: специалист показывает тысячи примеров «годных» и «бракованных» деталей, а также разных типов дефектов. Сеть самостоятельно выделяет значимые признаки и учится принимать решение. После обучения нейросеть работает быстрее и точнее правил, а также устойчива к вариативности.
Типы задач нейросетевого контроля качества
Классификация (годен / брак)
Самая простая задача. Нейросеть получает изображение детали и выдает ответ: «годен» или «брак». Дополнительно может указать тип дефекта. Применяется для сплошного контроля на конвейере.
Пример: проверка наличия всех винтов на корпусе, отсутствие царапин на линзе, чистота этикетки.
Детекция дефектов (локализация)
Нейросеть не только говорит «брак», но и показывает на изображении, где именно находится дефект (ограничивающая рамка, bounding box). Это полезно для последующего анализа: оператору не нужно искать дефект, а робот может отметить бракованное место.
Пример: обнаружение трещин на сварном шве, пор в литой детали, забоин на штампованной поверхности.
Сегментация (пиксельная точность)
Нейросеть выделяет дефект с точностью до каждого пикселя. Позволяет измерить площадь, длину, глубину (при калибровке). Применяется для задач, где важны геометрические параметры дефекта.
Пример: измерение ширины трещины, площади коррозии, длины царапины.
Сегментация экземпляров (instance segmentation)
Различает отдельные дефекты даже если они перекрываются или касаются друг друга. Каждый дефект получает свой контур и идентификатор.
Пример: подсчет количества пор на поверхности, разделение соседних трещин.
Как обучается нейросеть
Процесс обучения включает следующие этапы:
- Сбор данных. Делаются тысячи фотографий деталей (годных и бракованных). Важно охватить все возможные типы дефектов и условия освещения.
- Разметка. Специалист вручную отмечает дефекты на изображениях (рамками, контурами). Это самая трудоемкая часть.
- Выбор архитектуры. Популярные нейросети для vision-задач: YOLO (детекция), U-Net (сегментация), ResNet (классификация), EfficientNet.
- Обучение. Сеть прогоняет размеченные изображения десятки-сотни раз, корректируя веса для минимизации ошибки. Используются GPU-серверы (NVIDIA Tesla, RTX).
- Валидация и тестирование. Проверка на изображениях, не участвовавших в обучении. Оцениваются метрики: точность, полнота, F1-мера.
- Оптимизация для инференса. После обучения модель сжимают и конвертируют для работы на промышленном ПК или встраиваемом устройстве.
Обучение требует времени (от нескольких дней до недель) и квалификации data scientist. Однако для многих типовых задач существуют предобученные модели, которые дообучаются под конкретную деталь (transfer learning), что сокращает сроки.
Инфраструктура для нейросетевого контроля
Оборудование
- Камера. Промышленная камера высокого разрешения (5–20 Мп) с частотой съемки не менее 30–60 кадров/с для конвейера. Для мелких дефектов — телецентрический объектив.
- Освещение. Стабильное, равномерное, часто используют кольцевые LED-светильники, темное поле, инфракрасное освещение.
- Компьютер для инференса. Промышленный ПК с GPU (NVIDIA, например, Jetson Orin, RTX 4060 и выше) для обработки изображений в реальном времени.
- Интерфейс. Передача результатов (годен/брак, координаты дефектов) роботу или ПЛК через Ethernet/IP, PROFINET, цифровые выходы.
Программное обеспечение
- Платформы для обучения: TensorFlow, PyTorch, Keras.
- Инструменты для разметки: LabelImg, CVAT, Supervisely.
- Промышленные vision-пакеты с нейросетевыми модулями: Cognex Deep Learning, Keyence AI, MVTec HALCON Deep Learning.
- Системы для инференса: NVIDIA DeepStream, OpenCV DNN, TensorRT.
Использование готовых промышленных решений (Cognex, Keyence) упрощает интеграцию, но дороже и менее гибко, чем собственные модели на PyTorch/TensorFlow.
Примеры применения нейросетей для контроля качества
Пример 1. Контроль сварных швов
Задача: роботизированная дуговая сварка рам автомобильных сидений. Дефекты: непровар, подрез, смещение шва, пористость. Ручной контроль трудоемок и субъективен.
Решение: камера установлена после сварочного поста. Нейросеть (архитектура U-Net для сегментации) обучена на 5000 размеченных изображениях сварных швов. Система выделяет дефектные участки с точностью до миллиметра.
Результат: выявление дефектов 97%, ложные срабатывания 3%. Интеграция с MES позволяет отслеживать статистику по каждому шву. Брак на последующих операциях снижен на 60%.
Пример 2. Контроль литых деталей (поры, раковины)
Задача: литье алюминиевых корпусов для электроники. Дефекты: газовые поры, усадочные раковины на поверхности после механической обработки. Классическое зрение не справляется из-за вариативной формы пор.
Решение: установлена 12 Мп камера с кольцевым освещением. Нейросеть YOLOv8 обучена на 10 000 изображениях с разметкой каждого дефекта. Контроль происходит на конвейере: камера делает снимок готовой детали, нейросеть за 0,5 секунды определяет наличие и тип дефектов. Бракованные детали автоматически отбраковываются пневматическим толкателем.
Результат: точность обнаружения пор 94%, полнота 96%. Производительность контроля — 120 деталей в час. Окупаемость — 8 месяцев.
Пример 3. Контроль наличия и читаемости маркировки на упаковке
Задача: линия упаковки лекарственных препаратов, скорость 200 коробок в минуту. Необходимо проверить наличие на каждой коробке серийного номера, срока годности и штрихкода, а также их чёткость и соответствие формату. Освещение в цехе нестабильное, поверхность коробок глянцевая.
Решение: камера высокого разрешения с поляризационным светом для устранения бликов. Нейросеть (архитектура EfficientNet) обучена на 50 000 изображений коробок с правильной и дефектной маркировкой. Система выполняет три задачи: обнаружение всех обязательных зон (OCR‑блоки), проверка читаемости символов и верификация штрихкода. При обнаружении брака подаётся сигнал на пневмовыталкиватель.
Результат: точность контроля 99,9%, ложные срабатывания менее 0,5%. Полное исключение отправки потребителю продукции с нечитаемой или отсутствующей маркировкой. Окупаемость системы — 4 месяца за счёт сокращения рекламаций.
Преимущества и ограничения нейросетевого контроля
Преимущества
- Способность находить дефекты сложной формы без ручного описания правил.
- Устойчивость к вариативности (освещение, положение детали, загрязнения).
- Высокая скорость (до сотен деталей в секунду на мощном GPU).
- Обучение на примерах — не нужны эксперты по обработке изображений.
- Постоянство качества — нейросеть не устает и не меняет критерии.
Ограничения
- Требуется большой размеченный датасет (тысячи изображений дефектов). Сбор и разметка занимают время и деньги.
- Сложность объяснения решений — «черный ящик», что может быть проблемой для сертифицированных производств (авиация, медицина).
- Чувствительность к смене условий. При замене освещения или камеры модель может деградировать, требуется дообучение.
- Вычислительные ресурсы. Необходим GPU для реального времени, что повышает стоимость.
- Редкие дефекты. Если дефект встречается раз в 1000 деталей, его трудно набрать для обучения.
Пошаговый план внедрения
- Анализ задачи. Определите, какие дефекты нужно искать, какие у них характеристики, как часто встречаются.
- Оценка данных. Сколько изображений можно собрать? Доступны ли архивные фотографии брака?
- Сбор и разметка датасета. Сделайте минимум 2000–5000 изображений (50% годных, 50% брак). Разметьте дефекты с помощью специалиста.
- Выбор подхода. Использовать готовое промышленное решение (Cognex, Keyence) или разработать собственную модель (TensorFlow, PyTorch)?
- Обучение и валидация. Добейтесь точности >95% и полноты >95% на тестовой выборке.
- Интеграция с оборудованием. Подключите камеру, освещение, компьютер. Настройте передачу результатов в ПЛК или роботу.
- Пилотная эксплуатация. Запустите на одной линии на 2–4 недели, собирайте статистику ошибок.
- Доработка и масштабирование. При необходимости дообучите модель на новых примерах ошибок. Распространите на другие участки.
Заключение
Нейросетевой контроль качества открывает возможности, недоступные классическому машинному зрению: обнаружение сложных вариативных дефектов на текстурированных поверхностях, классификация типов брака, работа с переменным освещением. При правильной организации сбора данных и обучения нейросети становятся надежным инструментом для 100% контроля продукции. Однако важно учитывать потребность в больших размеченных датасетах и вычислительных ресурсах. Для многих производств оптимально начать с пилотного проекта на одной линии, а затем масштабировать. «ВТ-Роботикс» имеет опыт интеграции нейросетевых систем контроля качества с роботами Kawasaki и ROKAE. Обращайтесь для консультации и технико-экономического обоснования.