
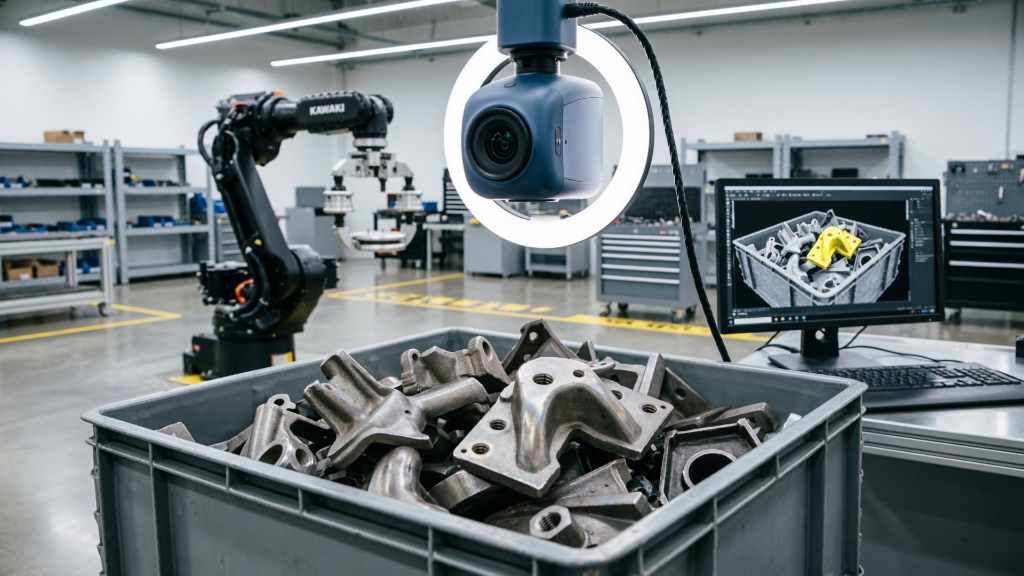
Bin picking (в переводе — «забор из ящика») — одна из самых сложных и востребованных задач промышленной робототехники. Детали хаотично насыпаны в контейнер: они перекрывают друг друга, лежат под разными углами, иногда переплетены (например, пружины). Человек легко справляется с такой задачей, но для робота это требует комбинации 3D-зрения, продвинутых алгоритмов и интеллектуального планирования движений. Успешное внедрение bin picking позволяет отказаться от дорогой ориентации деталей (вибробункеры, кассеты) и снизить ручной труд. В этой статье разберем, какие технологии лежат в основе bin picking, как выбирается точка захвата, какие бывают сложности и приведем реальные примеры внедрения.
Что такое bin picking и зачем он нужен
Bin picking — это автоматизированное извлечение деталей из контейнера (ящика, бункера, поддона) без предварительной ориентации. Робот с помощью системы 3D-зрения определяет положение каждой детали, выбирает оптимальную для захвата и извлекает её, после чего передает на следующую операцию (загрузка станка, сборка, укладка).
Зачем внедрять bin picking:
- Снижение затрат на ориентацию деталей. Вибробункеры, кассеты, лотки — дорогие и негибкие. Bin picking позволяет подавать детали просто насыпью.
- Гибкость. При смене номенклатуры достаточно перенастроить программу захвата и, возможно, сменить захват. Не нужно перепроектировать систему ориентации.
- Эргономика. Оператор освобождается от монотонной и тяжелой работы по подаче деталей.
- Возможность автоматизации мелкосерийного производства. Когда партии малы, строить дорогую ориентацию нецелесообразно.
Ключевые технологии bin picking
3D-камеры для получения облака точек
Bin picking невозможен без трехмерной информации. Основные типы 3D-камер:
- Структурированный свет (structured light). Проектор проецирует на детали решетку или паттерн, камера фиксирует искажения и строит 3D-модель. Высокая точность (до 0,1–0,5 мм), но чувствительны к внешней засветке и блестящим поверхностям. Примеры: Photoneo PhoXi, Keyence CV-X, Cognex In-Sight 3D.
- Стереозрение (stereo vision). Две камеры делают снимки под разными углами, алгоритм вычисляет глубину. Дешевле, но точность ниже, особенно на однородных текстурах. Хорошо работают при хорошем освещении. Примеры: Intel RealSense, Zivid, Roboception.
- Лазерная триангуляция (laser triangulation). Лазерная линия сканирует поверхность. Высокая точность, подходит для блестящих деталей, но медленнее (секунды на сцену). Применяется для стационарных сцен.
- Time-of-Flight (ToF). Измеряет время пролета света до объекта. Быстро, но низкое разрешение; подходит для крупных деталей и грубой локации.
Выбор камеры определяется типом деталей (цвет, отражающая способность, размер), требуемой точностью и скоростью.
Алгоритмы обработки облака точек
Полученное облако точек (point cloud) обрабатывается:
- Фильтрация и сегментация. Удаляется шум, выделяются отдельные детали (кластеризация по расстоянию).
- Сопоставление с CAD-моделью. Алгоритмы поиска (например, ICP — Iterative Closest Point) находят наиболее вероятное положение каждой детали, вычисляя 6 степеней свободы (X, Y, Z, крен, тангаж, рыскание).
- Оценка доступности захвата. Для каждой детали алгоритм проверяет, может ли захват робота подойти без коллизий с соседними деталями и стенками ящика.
Выбор точки захвата (grasp planning)
Это ключевой интеллектуальный этап. Алгоритм должен выбрать деталь, которую можно надежно захватить:
- Доступность сверху. Деталь не должна быть глубоко погребена под другими.
- Зазор для захвата. Между деталью и соседними должно быть достаточно места для раскрытия пальцев захвата.
- Отсутствие интерференции. Траектория подвода и отвода не должна пересекать другие детали или стенки.
- Надежность захвата. Рассчитывается площадь контакта, центр масс, усилие.
Современные системы используют машинное обучение: нейросеть, обученная на тысячах симуляций, предсказывает вероятность успешного захвата для каждой детали.
Планирование траектории
После выбора детали и точки захвата планируется траектория движения робота с учетом:
- Обхода препятствий (соседние детали, ящик).
- Ограничений по сочленениям робота.
- Оптимизации времени цикла.
Интеграция с роботом
Координаты детали передаются роботу в его системе координат (калибровка камера-робот). Робот выполняет захват и извлечение. После извлечения детали цикл повторяется: камера делает новый снимок (конфигурация деталей изменилась).
Сложности и вызовы bin picking
Несмотря на развитие технологий, bin picking остается нетривиальной задачей:
Блестящие и темные детали
Металлические детали с зеркальной поверхностью или черные резиновые изделия плохо воспринимаются оптическими системами. Решения: поляризационные фильтры, использование лазерной триангуляции, комбинация нескольких типов камер.
Переплетенные детали
Цепи, пружины, кабели — сложно разделить. Здесь требуется специализированные алгоритмы и часто — специальные захваты.
Деформация деталей
Гибкие детали (резиновые кольца, пластины) меняют форму в контейнере. Сопоставление с CAD-моделью не работает. Используют алгоритмы распознавания по форме в облаке точек или гибридные подходы.
Точность калибровки
Погрешность калибровки камера-робот суммируется с погрешностью определения позы детали. Для точного захвата нужно добиться общей погрешности не более 1–2 мм.
Время цикла
Обработка 3D-изображения и планирование захвата может занимать 1–3 секунды. Для высокопроизводительных линий это критично. Используют мощные GPU и оптимизированные алгоритмы.
Примеры внедрения
Пример 1. Загрузка поковок в токарный станок
Задача: стальные поковки массой 1,5–3 кг после штамповки насыпаны в контейнер. Требуется загружать их в токарный станок. Ручная загрузка — тяжелый труд, вибробункер неприменим из-за крупных деталей и риска повреждения.
Решение: 3D-камера Photoneo PhoXi с разрешением 2 Мп установлена над контейнером. Система на базе промышленного ПК с GPU NVIDIA обрабатывает облако точек, используя алгоритм сопоставления с CAD и нейросеть для выбора точки захвата. Робот Kawasaki RS010N оснащен магнитно-пневматическим захватом. После извлечения детали робот подает её на ориентационный стол, затем загружает в станок. Цикл — 12 секунд на деталь.
Результат: автоматизирована загрузка 2000 деталей в смену, высвобождены два оператора. Окупаемость — 14 месяцев.
Пример 2. Извлечение пластиковых корпусов из контейнера
Задача: литье пластиковых корпусов для электроники (масса 200 г). Детали хаотично упакованы в коробки. Требуется подавать их на сборку.
Решение: стереокамера Zivid Two. Детали черные, матовые. Алгоритм использует сегментацию на основе машинного обучения (обучен на 5000 синтетических изображениях). Робот ROKAE xMate CR5 с вакуумным захватом с несколькими присосками. Выбор точки захвата оптимизирован для плоских поверхностей.
Результат: успешный захват в 97% случаев. Производительность — 600 деталей в час. Интеграция с линией сборки, где кобот выполняет дальнейшие операции.
Пример 3. Подача пружин на сборку
Задача: пружины диаметром 20 мм, длиной 80 мм, переплетены в ящике. Ручная подача — низкая производительность, утомительно.
Решение: использована система 3D с лазерной триангуляцией (Keyence LJ-V) для получения профиля. Алгоритм ищет отдельные пружины по форме и положению концов. Специализированный захват с иглами проникает между витками и фиксирует пружину. Робот FANUC M-10iA.
Результат: автоматизирована подача 400 пружин в час. Процент успешного захвата — 92%. Система требует периодической дозагрузки ящика.
Выбор оборудования для bin picking
| Критерий | Рекомендации |
| Тип деталей | Для блестящих — лазерная триангуляция или поляризованный свет; для матовых — стерео или структурированный свет. |
| Размер деталей | Крупные детали (>100 мм) — стерео или ToF; мелкие — структурированный свет высокого разрешения. |
| Требуемая точность | >1 мм — стерео; 0,1–0,5 мм — структурированный свет или лазер. |
| Скорость | <1 сек на сцену — стерео или быстрый структурированный свет (Photoneo MotionCam-3D). |
| Бюджет | От 500 тыс. руб. (стерео) до 2–3 млн руб. (высококачественный структурированный свет + ПО). |
Пошаговый план внедрения bin picking
- Анализ деталей и контейнера. Определите материал, отражающие свойства, массу, размер, форму, как детали укладываются в контейнере.
- Выбор технологии 3D-зрения. Протестируйте на образцах разные типы камер (можно арендовать на время).
- Выбор захвата. Спроектируйте захват, обеспечивающий надежное удержание при разных ориентациях (вакуумные присоски, сервоприводные пальцы, магнитные).
- Разработка алгоритмов. Создайте или настройте ПО для обработки облака точек, распознавания и планирования захвата.
- Интеграция с роботом. Откалибруйте систему камера-робот, реализуйте передачу координат.
- Тестирование и оптимизация. На реальных деталях добейтесь процента успешных захватов >95% при приемлемом времени цикла.
- Обеспечение безопасности. Установите защиту для оператора (лазерные сканеры, ограждения, если робот работает на высокой скорости).
- Эксплуатация и поддержка. Обучите персонал, предусмотрите процедуру очистки камеры и захвата.
Будущее bin picking
Технологии продолжают развиваться:
- Нейросети для планирования захвата. Deep learning на больших синтетических датасетах позволяет предсказывать успешность захвата без точной CAD-модели.
- Активное зрение. Робот подносит камеру ближе к деталям для уточнения позы, что повышает надежность.
- Роботы с двумя руками. Одна рука удерживает контейнер или отодвигает мешающие детали, вторая — захватывает.
- Симуляция и цифровые двойники. Позволяют отработать алгоритмы без остановки производства.
Заключение
Bin picking — одна из самых технологически сложных, но и наиболее окупаемых задач роботизации. Она позволяет избавиться от дорогих систем ориентации, повысить гибкость и автоматизировать трудоемкую подачу деталей. Ключ к успеху — правильный выбор 3D-камеры и захвата, качественное ПО для распознавания и планирования, а также тщательная отладка. При грамотном подходе окупаемость проектов bin picking составляет 1–2 года. «ВТ-Роботикс» имеет опыт интеграции bin picking на базе роботов Kawasaki и ROKAE с использованием 3D-камер Photoneo, Zivid, Keyence. Обращайтесь для проведения тестов на ваших деталях и оценки экономической эффективности.