
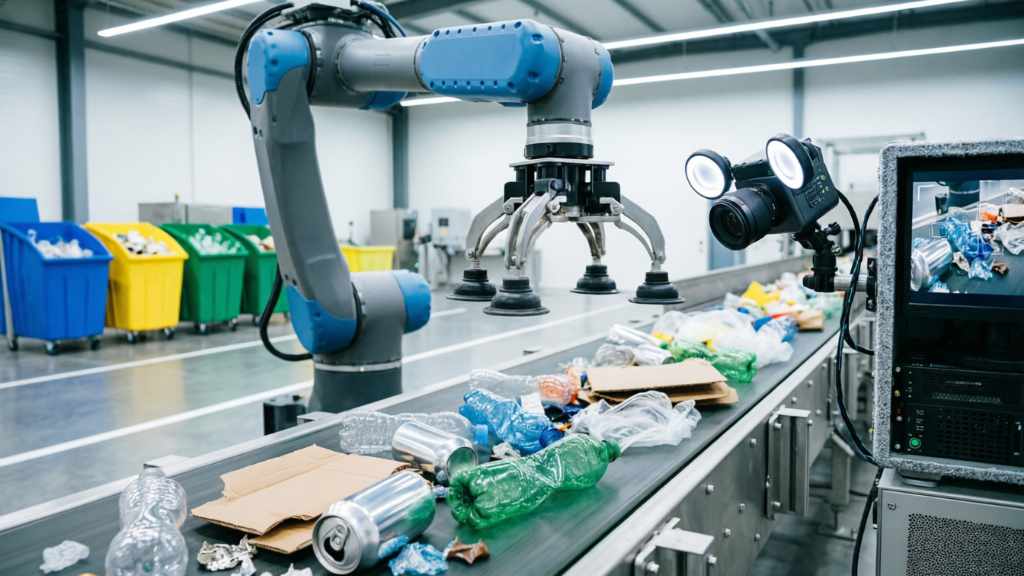
Сортировка твердых бытовых отходов (ТБО) и вторсырья — одна из самых трудоемких и вредных для человека задач. Операторы на мусоросортировочных линиях работают в тяжелых условиях: неприятный запах, пыль, шум, монотонные движения, риск порезов и инфекций. При этом качество ручной сортировки нестабильно: человек устает, отвлекается, скорость падает к концу смены. Роботизированные системы с техническим зрением и нейросетями способны заменить человека на самых тяжелых участках, работая быстрее, точнее и без перерывов. В этой статье разберем, как устроена интеллектуальная сортировка отходов, какие технологии применяются, где роботы уже работают и какова экономическая эффективность.
Зачем роботизировать сортировку отходов
Объемы образования отходов растут с каждым годом. В России ежегодно образуется около 60 млн тонн ТБО, из которых перерабатывается лишь 7–10%. Одна из главных причин низкой глубины переработки — неэффективная сортировка. Даже на современных комплексах ручной труд остается основным способом выделения ценных фракций (пластик, стекло, металл, картон).
Проблемы ручной сортировки:
- Низкая производительность (один оператор отбирает 0,5–1 тонну в час).
- Ошибки из-за усталости (до 20% ценных фракций уходит в отходы).
- Высокая текучесть кадров (тяжелые условия).
- Ограниченное количество одновременно распознаваемых фракций (2–4 вида).
- Невозможность работы с мелкими объектами (<30 мм).
Преимущества роботизированной сортировки:
- Скорость: до 60–80 захватов в минуту (3–4 тонны в час на одного робота).
- Точность: стабильно 90–98% чистоты выделенной фракции.
- Количество фракций: до 10–15 типов одновременно.
- Работа 24/7 без перерывов.
- Быстрая переналадка на новые фракции (обновление нейросети).
Как работает роботизированная сортировка отходов
Типовая система включает несколько ключевых компонентов:
1. Конвейерная линия
Отходы подаются равномерным слоем на движущуюся ленту. Скорость ленты согласована с производительностью робота. Для улучшения распознавания отходы могут быть предварительно рассортированы по размеру (грохочение) или обработаны воздушным потоком (удаление легких фракций).
2. Система технического зрения
Над конвейером устанавливаются камеры (обычно 2D + мультиспектральные, иногда 3D). Используются:
- RGB-камеры высокого разрешения для распознавания формы и цвета.
- Гиперспектральные или мультиспектральные камеры (ближний инфракрасный диапазон, NIR) для идентификации типов пластика (PET, HDPE, PP, PS и др.) по спектральным характеристикам. Это ключевая технология, так как разные пластики выглядят одинаково в RGB, но по-разному отражают инфракрасный свет.
- 3D-камеры для оценки объема, формы и точного позиционирования объекта.
Обученная нейросеть классифицирует каждый объект на ленте в реальном времени. Типичные классы:
- PET-бутылка (прозрачная, цветная)
- HDPE-канистра (белая, непрозрачная)
- Пленка (полиэтиленовая)
- Алюминиевая банка
- Стеклянная бутылка (зеленое, коричневое, прозрачное стекло)
- Картон, бумага
- Черный и цветной металлолом
- Органика (отделяется отдельно)
- Опасные отходы (батарейки, электроника)
Нейросеть также определяет координаты центра объекта, угол поворота и ориентацию (для захвата).
4. Робот с быстрым захватом
Используются высокоскоростные роботы: дельта-роботы (параллельной кинематики) или 6-осевые роботы с увеличенным ускорением. Типичные модели: Kawasaki Y系列, FANUC M-3iA, ABB IRB 360. Робот оснащается вакуумным захватом или грейфером. Вакуумные присоски подходят для плоских и гладких объектов (бутылки, банки, картон). Для объемных или грязных объектов — пневматический грейфер с иглами или сервоприводные пальцы.
Робот по координатам от системы зрения подхватывает объект и сбрасывает в соответствующий бункер (пневмовыбрасыватель или поворотный желоб).
5. Система управления
ПЛК или промышленный компьютер синхронизирует конвейер, камеры и робота. Время от распознавания до захвата обычно составляет 100–300 миллисекунд. Робот должен успеть перехватить объект, пока он движется с лентой.
Технологические вызовы и решения
Загрязнение объектов
Отходы часто покрыты остатками пищи, маслом, грязью, что затрудняет распознавание. Решения: использование мультиспектральных камер (NIR менее чувствителен к загрязнениям), предварительная очистка (мойка или воздушная сепарация).
Перекрытие объектов
Несколько объектов лежат друг на друге. Нейросеть должна игнорировать нижние или принимать решение о захвате только верхних. Используют 3D-камеры и алгоритмы сегментации.
Деформированные объекты
Смятые бутылки, рваный картон — сложно распознать по форме. Обучение нейросети на большом количестве деформированных образцов решает проблему.
Высокая скорость конвейера
При скорости ленты 1–2 м/с робот должен иметь минимальное время подхода. Используют дельта-роботов с временем цикла 0,3–0,5 секунды. Система предсказывает позицию объекта через время захвата.
Абразивность и влажность
Отходы могут быть влажными, острыми. Захваты и робот должны быть защищены (IP54–IP67, устойчивость к коррозии).
Примеры внедрения
Пример 1. Сортировка пластиковых бутылок на КПО
Задача: крупный комплекс по переработке отходов (КПО) в Московской области. Входящий поток — 50 тонн в сутки смешанного мусора. Требуется выделить PET-бутылки и HDPE-канистры для дальнейшей переработки.
Решение: установлено 4 дельта-робота ZenRobotics (ныне часть TOMRA) с NIR-камерами. Каждый робот обслуживает отдельный участок конвейера шириной 1 м. Скорость ленты — 1,5 м/с. Нейросеть обучена на 200 000 изображений различных пластиковых объектов, включая деформированные. Захват — вакуумный с 4 присосками.
Результат: производительность одного робота — 3000 бутылок в час (около 2 тонн). Чистота выделенного PET — 95%. Замена 12 операторов ручной сортировки. Окупаемость проекта — 18 месяцев.
Пример 2. Выделение цветного металлолома
Задача: завод по переработке автомобильных катализаторов и электронного лома. Требуется извлечь медные, алюминиевые и латунные детали из дробленого материала (размер 10–80 мм).
Решение: 3D-камера + лазерный триангулятор. Нейросеть различает металлы по цвету, блеску и форме. Робот Kawasaki RS007N с пневматическим захватом. Конвейер с вибрацией для равномерного распределения.
Результат: извлечение ценных цветных металлов на 85% (было 40% при ручной сортировке). Производительность — 1,5 тонны в час. Сокращение потерь на 12 млн руб. в год. Окупаемость — 11 месяцев.
Пример 3. Сортировка строительного мусора
Задача: переработка отходов сноса зданий: бетон, кирпич, дерево, пластик, металл. Требуется отделить горючие фракции (дерево, пластик) для последующего сжигания, а металл — на переплавку.
Решение: гиперспектральная камера Specim для определения материалов. Робот FANUC M-20iA с увеличенной защитой IP65. Грейфер с сервоприводом для крупных кусков. Конвейер с медленной скоростью (0,5 м/с) из-за тяжелых объектов.
Результат: точность распознавания древесины — 98%, пластика — 92%. Автоматизация участка с 4 человек. Снижение травматизма.
Сравнение роботизированной и ручной сортировки
| Параметр | Ручная сортировка | Роботизированная сортировка |
| Производительность на 1 пост | 0,5–1 т/ч | 2–4 т/ч |
| Количество одновременно сортируемых фракций | 2–4 | 10–15 |
| Точность (чистота фракции) | 70–85% | 90–98% |
| Рабочие часы в сутки | 8–12 (с перерывами) | 24 |
| Ошибки из-за усталости | Да | Нет |
| Условия труда | Вредные, тяжелые | Робот работает, человек — дистанционно |
| Стоимость владения в год | ~1–1,5 млн руб. (ФОТ 2 операторов) | ~1–1,5 млн руб. (энергия, обслуживание) |
| Окупаемость | — | 1–3 года |
Рынок и производители
Основные поставщики решений для роботизированной сортировки отходов:
- ZenRobotics (TOMRA) — пионер рынка, мощные роботы для тяжелых отходов.
- AMP Robotics (США) — упор на нейросети и высокую скорость.
- Bulk Handling Systems (BHS) — интеграция с NIR-сортировкой.
- Sadako Technologies (Испания) — модульные системы.
- Отечественные разработки — «Роботизированные системы сортировки», «ЭКО-Робот» (первые проекты на КПО).
В России рынок пока формируется. Несколько КПО в Московской, Ленинградской областях, Татарстане внедрили роботизированные линии. Стоимость одного роботизированного поста — от 8 до 20 млн руб. в зависимости от комплектации.
Пошаговый план внедрения для КПО
- Анализ потока отходов. Определите морфологический состав, какие фракции наиболее ценны, какой уровень загрязнения.
- Выбор фракций для автоматизации. Начните с наиболее простых и ценных (PET-бутылки, алюминиевые банки).
- Пилотный проект. Установите одного робота на действующей линии, оцените реальную производительность и точность.
- Масштабирование. При успехе добавьте роботов для других фракций (HDPE, стекло, картон).
- Интеграция с общей системой управления. Подключите данные о сортировке к ERP для учета и аналитики.
- Обучение персонала. Операторы должны уметь чистить камеры, менять захваты, обновлять нейросеть.
Экономическая эффективность
Пример расчета для среднего КПО (100 тонн ТБО в сутки, 20% ценных фракций):
- Стоимость одного роботизированного поста (под ключ) — 12 млн руб.
- Замена 4 операторов ручной сортировки (ФОТ на 4 чел. — 4,8 млн руб./год).
- Дополнительный доход от увеличения извлечения ценных фракций на 20% — ~2 млн руб./год.
- Экономия на утилизации отходов (меньше захоронений) — ~1 млн руб./год.
- Итого годовой эффект: 4,8 + 2 + 1 = 7,8 млн руб.
- Окупаемость: 12 / 7,8 ≈ 1,5 года.
При этом улучшаются экологические показатели и условия труда.
Заключение
Интеллектуальная сортировка мусора и вторсырья роботами с техническим зрением — это не футуризм, а работающее решение, которое уже повышает глубину переработки на десятках комплексов по всему миру. Комбинация гиперспектральных камер, нейросетей и высокоскоростных роботов позволяет достичь точности 95–98% при производительности, недоступной человеку. В России этот рынок находится в начале пути, но первые успешные проекты доказывают эффективность. «ВТ-Роботикс» имеет опыт интеграции систем технического зрения и роботов для сортировки, включая подбор оптимальных камер и захватов. Если вы хотите автоматизировать участок сортировки на вашем предприятии — обращайтесь для предпроектного обследования и расчета окупаемости.