
Теория автоматизации хороша, но решающим аргументом служат реальные примеры. В этой статье мы собрали и проанализировали 5 проектов роботизации, реализованных на российских заводах различными интеграторами (данные из открытых источников). Это объективный срез рыночной практики за 2022–2025 годы. Вы узнаете, какие задачи решались, какие сложности возникали и какой экономический результат получен.
Кейс 1. Сварочная ячейка на автокомпонентном заводе (Нижегородская область)
Исходные данные
Предприятие производит кронштейны и усилители для автомобильных сидений. Номенклатура — 15 типов сварных узлов из стали 3 мм. До автоматизации сварка выполнялась вручную (6 сварщиков в две смены). Основные проблемы: дефицит квалифицированных сварщиков, нестабильное качество (подрезы, непровары), высокий процент брака (8–12%).
Решение
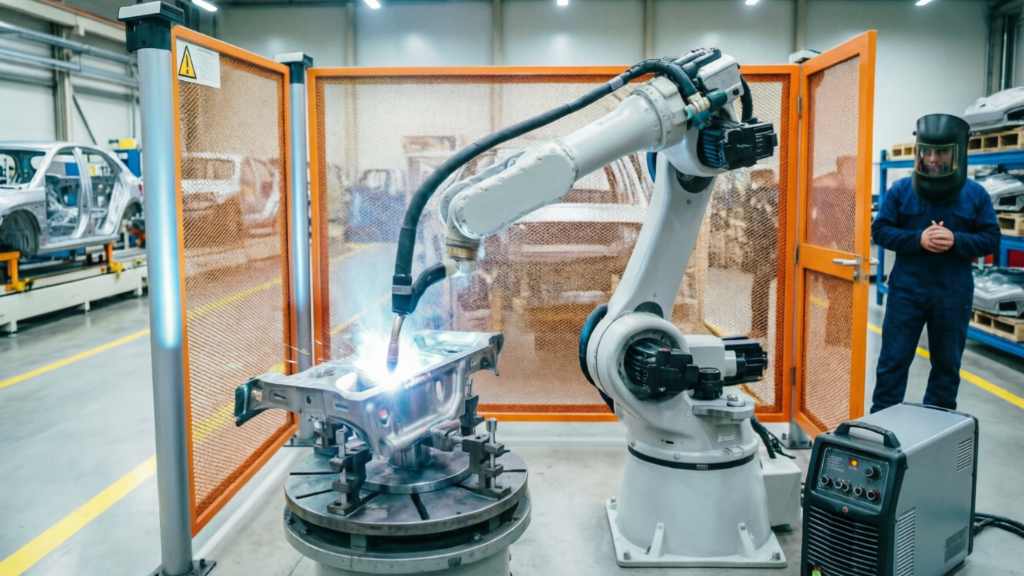
Установлена сварочная ячейка на базе промышленного робота Kawasaki RS007L (грузоподъемность 7 кг, вылет 900 мм). Робот оснащен сварочным источником Fronius TPS 320i и системой поиска шва (лазерный датчик). Ячейка включает позиционер для поворота деталей на 180° и систему дымоудаления. Программирование выполнено офлайн в Kawasaki K-ROSET. Защитное ограждение — сварная сетка со световыми барьерами.
Результаты
- Производительность: выросла на 40% (с 8 до 11 узлов в час).
- Брак: снизился с 10% до 2%.
- Экономия ФОТ: 4 сварщика переведены на другие участки, осталось 2 для наладки и контроля.
- Окупаемость: 18 месяцев (инвестиции ~5,5 млн руб., годовая экономия ~3,7 млн руб.).
Сложности и уроки
- Первые 2 месяца ушли на отладку траекторий из-за деформации заготовок (штамповка давала разброс геометрии). Решение: внедрили систему поиска шва и изменили конструкцию захвата.
- Обучение персонала заняло 3 недели — сварщики с трудом осваивали программирование. В итоге выделили одного технолога, который отвечает за все роботизированные ячейки.
Кейс 2. Обслуживание токарных станков на машиностроительном заводе (Свердловская область)
Исходные данные
Механический цех выпускает валы для насосов (партии от 50 до 1000 шт.). Детали из стали 45, масса 4–12 кг. Токарные станки с ЧПУ HAAS. Оператор загружал заготовки вручную, время цикла 4 минуты, время переналадки на новую деталь — 30–40 минут. Простой станков из-за перекуров и смены инструмента достигал 20%.
Решение
Автоматизирована загрузка двух станков одним промышленным роботом Kawasaki RS010N (грузоподъемность 10 кг). Робот установлен на передвижную платформу между станками. Захват — двухпальцевый пневматический со сменными губками под разные диаметры заготовок. Подача заготовок — из накопителя на 40 штук. Интеграция со станками через цифровые выходы (сигналы открытия/закрытия двери, запрос загрузки). Ограждение — легкая сетка с калиткой для доступа оператора.
Результаты
- Производительность: рост на 35% (цикл сокращен до 2,5 минут за счет параллельной работы робота с одним станком, пока другой обрабатывает).
- Оператор высвобожден для контроля качества и подналадки.
- Переналадка на новую деталь: 15 минут (смена губок захвата + загрузка новой программы).
- Окупаемость: 14 месяцев (инвестиции 4,2 млн руб., годовая экономия 3,6 млн руб. на ФОТ и росте выпуска).
Сложности и уроки
- Первоначально захват не обеспечивал надежный зажим из-за масла на заготовках. Установили губки с насечкой и добавили продувку сжатым воздухом.
- Робот иногда «терял» заготовку при подъеме из накопителя (смещение из-за вибрации). Решили добавлением датчика захвата и повторной попытки.
Кейс 3. Паллетирование коробок на пищевом комбинате (Краснодарский край)
Исходные данные
Завод по производству кондитерских изделий. Готовая продукция (коробки массой 5–8 кг) поступала с упаковочной линии на ручную укладку на паллеты. Операторы выполняли 1200 укладок в смену — высокая нагрузка на спину, текучесть кадров, ошибки в схеме укладки (неустойчивые паллеты).
Решение
Установлен робот-паллетировщик ROKAE xMate CR12 (грузоподъемность 12 кг, вылет 1300 мм) с вакуумным захватом на 4 присоски. Робот забирает коробки с выходного конвейера, ориентирует их по заданной схеме и укладывает на поддон. Скорость — 10 коробок в минуту. Ограждений нет — используется лазерный сканер, который переводит робота в безопасный режим при приближении человека. Программирование — drag & teach, оператор самостоятельно обучает робота новой схеме за 5 минут.
Результаты
- Производительность: 600 коробок/час (вместо 400 ручных).
- Брак по укладке: снижен до 0,2% (было 2% из-за ошибок оператора).
- Операторы переведены на контроль этикеток и упаковки.
- Окупаемость: 9 месяцев (инвестиции 2,8 млн руб., экономия ФОТ 2,1 млн руб./год + сокращение потерь продукции).
Сложности и уроки
- Вакуумные присоски быстро забивались крошкой от печенья. Установили фильтры и автоматическую продувку.
- При высокой влажности коробки деформировались. Добавили вторую зону захвата с поддержкой снизу.
Кейс 4. Bin picking для загрузки обрабатывающего центра (Санкт-Петербург)
Исходные данные
Оборонное предприятие. Поковки из алюминиевого сплава массой 1,5 кг после штамповки поступают насыпью в контейнеры. Требуется загружать их в пятикоординатный обрабатывающий центр для фрезеровки. Ручная загрузка — тяжелый труд, вибробункер невозможен из-за сложной формы поковок (зацепляются друг за друга).
Решение
Внедрена система bin picking: 3D-камера Photoneo PhoXi 2 Мп над контейнером, промышленный робот Kawasaki RS007L с сервоприводным трехпальцевым захватом. Алгоритм обрабатывает облако точек, выбирает подходящую деталь (без сильных перекрытий), вычисляет 6 степеней свободы. Робот захватывает поковку, вынимает из контейнера, ориентирует на столе и загружает в станок. Цикл — 20 секунд на деталь. Ограждение — стандартная клетка из-за высокой скорости робота.
Результаты
- Автоматизация загрузки: робот работает 2 смены, человек только дозагружает контейнер раз в 2 часа.
- Производительность: 180 деталей в смену (было 120 ручных).
- Брак от неправильной ориентации: исключен.
- Окупаемость: 22 месяца (инвестиции 7,5 млн руб., годовая экономия 4,1 млн руб.).
Сложности и уроки
- Блестящие поверхности поковок давали блики, снижая качество 3D-изображения. Решение: поляризационный фильтр на камеру и матирование деталей (химическое).
- Алгоритм выбирал детали, которые были внизу, приводя к обрушению верхних. Потребовалась настройка приоритета захвата только верхних деталей.
Кейс 5. Сортировка ПЭТ-бутылок на КПО (Московская область)
Исходные данные
Комплекс по переработке отходов мощностью 100 тонн ТБО в сутки. Ручная сортировка ПЭТ-бутылок: 6 операторов на линии извлекали прозрачные и цветные бутылки. Производительность: 1,2 тонны в час на всех. Чистота выделенной фракции — 75% (много посторонних включений). Тяжелые условия труда, высокая текучесть.
Решение
Установлены 2 дельта-робота (высокоскоростные, параллельной кинематики) с NIR-камерами (ближний инфракрасный диапазон для идентификации типа пластика). Каждый робот обслуживает участок конвейера шириной 0,8 м, скорость ленты 1,2 м/с. Роботы оснащены вакуумными захватами с 4 присосками. Нейросеть распознает прозрачный ПЭТ, зеленый ПЭТ, ПЭТ с термоусадкой и отбраковывает непрофильные бутылки (ПВХ). Отобранные бутылки сбрасываются в пневможелоба, ведущие к прессу.
Результаты
- Производительность: 3 тонны ПЭТ в час (в 2,5 раза выше ручной).
- Чистота фракции: 92% (против 75% ручной).
- Заменено 5 из 6 операторов, один остался для контроля и очистки камер.
- Окупаемость: 20 месяцев (инвестиции 18 млн руб. на 2 робота, годовая экономия ~11 млн руб. за счет роста продаж чистого ПЭТ-флекса).
Сложности и уроки
- Бутылки часто были мятыми и с наклейками, что затрудняло распознавание. Дообучили нейросеть на 50 000 изображений деформированных бутылок.
- Захват иногда не удерживал бутылку из-за скользкой поверхности. Установили присоски с микро-присосками (для шероховатых поверхностей).
Обобщенные результаты по 5 кейсам
| Показатель | Среднее значение |
| Рост производительности | 35–40% |
| Снижение брака | с 8–10% до 1–3% |
| Замена операторов (на одного робота) | 2–5 человек |
| Инвестиции (робот + интеграция) | от 2,8 до 18 млн руб. |
| Окупаемость | 9–22 месяца |
Главные уроки:
- Успех определяет качество захвата и калибровка системы зрения.
- Ожидайте 1–3 месяца на отладку после пуска.
- Обучение персонала (технологов, операторов) критически важно.
- Не экономьте на безопасности — даже коботы требуют анализа рисков.
Заключение
Приведенные примеры показывают, что роботизация на российских заводах — это не зарубежная экзотика, а реальный инструмент повышения эффективности. Проекты окупаются от 9 месяцев до 2 лет, решая проблемы дефицита кадров, качества и условий труда. Если вы хотите получить предварительную оценку потенциала роботизации на вашем производстве — обратитесь к профессиональным интеграторам, таким как «ВТ-Роботикс», которые проведут аудит и подберут решения под ваши задачи.