
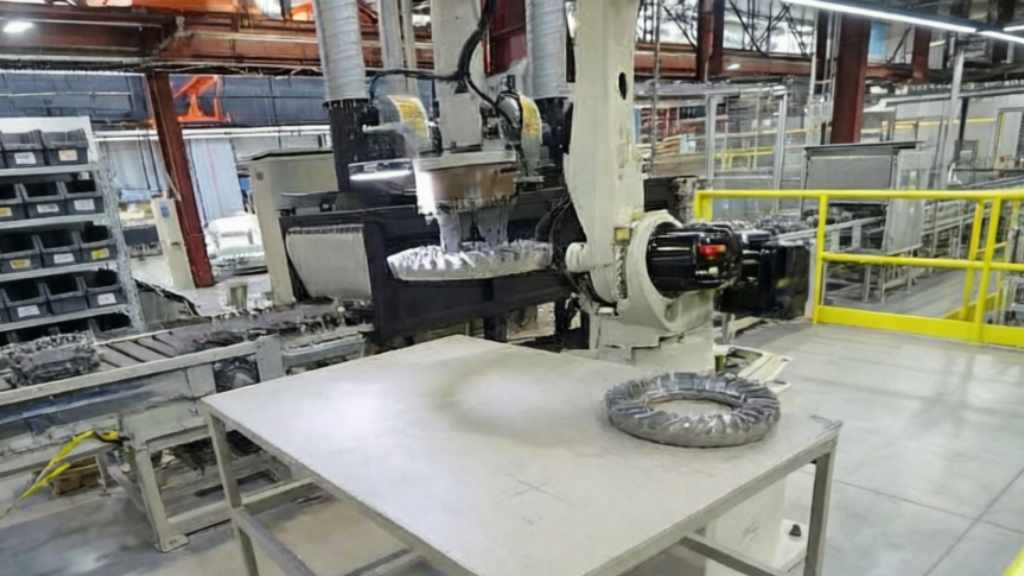
Робот без технического зрения — как человек с закрытыми глазами: он может выполнять только заранее запрограммированные движения с фиксированными позициями. Как только деталь сместилась, перевернулась или поступила в случайной ориентации — робот беспомощен. Системы технического зрения (машинного зрения) дают роботу «глаза»: возможность видеть детали, определять их положение, распознавать дефекты, корректировать траекторию в реальном времени. В этой статье разберем, из каких компонентов состоит система технического зрения, как она работает, какие алгоритмы используются, и приведем примеры промышленного применения.
Что такое система технического зрения и зачем она роботу
Система технического зрения (machine vision) — это совокупность аппаратных и программных средств, позволяющая роботу получать и анализировать визуальную информацию об объектах в рабочей зоне.
Основные функции технического зрения в робототехнике:
- Локализация детали — определение координат и ориентации объекта для точного захвата (bin picking, pick-and-place).
- Распознавание типа детали — идентификация среди множества типов (например, разные винты в одном лотке).
- Контроль качества — обнаружение дефектов (царапин, сколов, отсутствие отверстий, недолив клея).
- Коррекция траектории — динамическая подстройка движения робота под реальное положение детали.
- Верификация сборки — проверка правильности установки компонентов после операции.
Без зрения робот может работать только с жестко фиксированными деталями (например, на вибробункере с точной ориентацией). С системой зрения робот становится гибким и адаптивным к реальным условиям производства.
Компоненты системы технического зрения
Типовая система машинного зрения включает:
1. Камера
Камеры бывают:
- 2D камеры — стандартные промышленные камеры (матрица CCD или CMOS). Дают плоское изображение. Разрешение от 0,3 до 20 Мп. Скорость съемки до сотен кадров в секунду.
- 3D камеры — стереокамеры (два объектива), камеры структурированного света (проецируют решетку на объект), лидары, time-of-flight (ToF). Позволяют получать трехмерную информацию о форме детали.
- Smart-камеры — встроенный процессор для обработки изображения прямо в камере. Упрощают интеграцию, не требуют отдельного компьютера.
2. Объектив
Выбор объектива определяет поле зрения, глубину резкости, разрешение. Для мелких деталей используют телецентрические объективы (без перспективных искажений), для крупных объектов — широкоугольные.
3. Освещение
Освещение — ключевой фактор качества изображения. Типы:
- Кольцевое светодиодное освещение — для устранения теней, равномерная засветка.
- Боковое освещение — подчеркивает контуры.
- Контрастное (темное поле) — для обнаружения царапин и мелких дефектов.
- Структурированный свет — для 3D-измерений.
- Инфракрасное освещение — для работы с прозрачными или блестящими объектами, подавление бликов.
4. Компьютер (процессор обработки)
Обработка изображений требует вычислительных ресурсов. Используются:
- Промышленные ПК с процессорами Intel Core / Xeon.
- Встраиваемые системы на базе ARM, FPGA, GPU (NVIDIA Jetson для нейросетей).
- ПЛК с модулями машинного зрения (например, Siemens, Beckhoff).
5. Программное обеспечение
Пакеты для обработки изображений:
- Halcon (MVTec) — индустриальный стандарт.
- OpenCV (бесплатная библиотека для компьютерного зрения).
- Cognex VisionPro, Keyence CV, National Instruments Vision.
- Специализированные решения для роботов (RoboDK с плагинами зрения, ROS с пакетами vision).
6. Интерфейс связи с роботом
Координаты и результаты распознавания передаются роботу через:
- Цифровые входы/выходы (дискретные сигналы).
- Ethernet/IP, PROFINET, Modbus TCP.
- Последовательный интерфейс (RS-232, USB).
Принцип работы системы технического зрения
Типовой алгоритм работы:
- Захват изображения. Камера делает снимок по команде робота или датчика наличия детали.
- Предобработка. Улучшение качества: фильтрация шумов, нормализация яркости, коррекция контраста.
- Сегментация. Выделение областей интереса (где находится деталь).
- Извлечение признаков. Поиск характерных особенностей: углы, края, отверстия, текстуры, цвет.
- Сопоставление с эталоном (калибровка). Система определяет тип детали, её координаты (X, Y, угол поворота), а для 3D — также Z, наклоны по осям.
- Передача данных роботу. Координаты преобразуются в систему координат робота с учетом калибровки камера-робот.
- Коррекция движения. Робот корректирует свою траекторию на основе полученных данных и выполняет захват или другую операцию.
Весь цикл от съемки до передачи координат должен занимать миллисекунды или доли секунды, чтобы не снижать производительность.
Калибровка системы камера-робот
Ключевой этап интеграции — калибровка взаимного расположения камеры и робота. Существуют два подхода:
- Eye-to-hand (камера на кронштейне). Камера неподвижна, смотрит на рабочую зону. Калибровка: робот перемещает калибровочную пластину в несколько точек, система вычисляет преобразование координат из пикселей в миллиметры и смещение между системами координат.
- Eye-in-hand (камера на фланце робота). Камера установлена на руке робота. Калибровка сложнее, но позволяет осматривать деталь с разных ракурсов. Вычисляется матрица преобразования между камерой и фланцем.
Точность калибровки влияет на точность захвата. При правильной калибровке погрешность составляет 0,1–0,5 мм в зависимости от разрешения камеры и расстояния.
Применение технического зрения в роботизации
Bin picking (доставание деталей из ящика)
Классическая задача: в ящике в беспорядке лежат одинаковые детали. Робот должен достать каждую. 2D зрения недостаточно из-за перекрытий и разной глубины. Используют 3D-камеры (структурированный свет или стерео). Система строит облако точек, определяет подходящую для захвата деталь, вычисляет её 6 степеней свободы (X, Y, Z, вращение, наклоны). Робот корректирует траекторию и захватывает деталь. Это одно из самых сложных, но востребованных применений.
Контроль качества (визуальный осмотр)
Камера проверяет деталь после обработки или сборки. Примеры:
- Наличие всех винтов в корпусе.
- Отсутствие заусенцев, трещин, царапин.
- Соответствие размеров (с помощью 2D-измерений).
- Цветовая однородность покрытия.
При обнаружении брака робот может отбраковать деталь или остановить цикл. Система может работать в реальном времени на конвейере.
Pick-and-place с лотков и конвейеров
Детали поступают на конвейер или в лотках в произвольной ориентации (например, литьевые заготовки). Камера определяет положение каждой детали, робот забирает её и ориентирует для следующей операции (установка в станок, сборка). Это позволяет отказаться от дорогих вибробункеров и систем ориентации.
Контроль положения шва при сварке
Сварочный робот с камерой (обычно с лазерным триангуляционным датчиком) отслеживает реальное положение стыка деталей. Датчик сканирует шов впереди горелки, вычисляет смещение и передает корректировки роботу. Это особенно важно при сварке деталей с неточной подгонкой (штамповка, литье).
Проверка этикеток и упаковки
На паллетировании или упаковке камеры сканируют штрихкоды, QR-коды, проверяют правильность наклеек. Робот может отбраковать коробку с нечитаемой этикеткой.
Сравнение 2D и 3D зрения
| Параметр | 2D зрение | 3D зрение |
| Информация | Только X, Y, угол поворота в плоскости | X, Y, Z, углы наклона (6 степеней свободы) |
| Сложность интеграции | Низкая, дешево | Высокая, дорого |
| Скорость обработки | Высокая (сотни объектов/сек) | Низкая (единицы-десятки объектов/сек) |
| Применение | Контроль качества, распознавание на плоских поверхностях | Bin picking, ориентация хаотичных деталей |
| Типичная погрешность | 0,05–0,5 мм | 0,5–2 мм (зависит от расстояния) |
Выбор между 2D и 3D определяется задачей: для контроля положения детали на плоском столе достаточно 2D, для хаотичного ящика — только 3D.
Примеры внедрения
Пример 1. Загрузка заготовок из контейнера (bin picking)
Задача: литейный цех, детали (поковки) массой 2 кг поступают в контейнере в хаотичном порядке. Робот должен загрузить их в токарный станок.
Решение: установлена 3D-камера структурированного света (например, Photoneo PhoXi). Камера делает снимок, строит облако точек. Алгоритм определяет 3–5 наиболее подходящих для захвата деталей (верхние, без сильных перекрытий). Робот (Kawasaki RS010N) получает координаты и захватывает деталь вакуумным захватом. При повторных снимках контейнер постепенно опустошается.
Результат: автоматизация загрузки без необходимости ручной ориентации деталей. Производительность — 180 деталей в час. Окупаемость — 14 месяцев.
Пример 2. Контроль качества листов шпона при производстве фанеры
Задача: На производстве березовой фанеры требуется оперативно проверять листы шпона на наличие дефектов (сучки, трещины, кармашки со смолой), определять их сортность и направлять бракованные листы на починочный станок. Ручной контроль оператором требует высокой квалификации, очень трудоемок и приводит к пропускам дефектов, что увеличивает процент брака в готовых изделиях.
Решение: Разработан роботизированный комплекс, включающий промышленного робота Robotech RP65 и систему технического зрения. Процесс выстроен в два этапа: сначала камера сканирует лист, а гибридная модель нейронной сети (object detection + classifier) в реальном времени распознает и классифицирует все типы дефектов, определяя сортность шпона. Затем робот-манипулятор автоматически перемещает лист либо на накопитель для качественного материала, либо на починочный станок для устранения брака. Система также сохраняет данные по каждому циклу для ведения статистики и анализа.
Результат: Повышено качество выпускаемой фанеры и значительно снижена себестоимость продукции за счет сокращения ручного труда и уменьшения доли брака. Система обеспечивает достоверность контроля, не достижимую при визуальном осмотре, и выполняет операции быстрее и надежнее человека.
Как выбрать систему технического зрения для робота
Чек-лист:
- Определите тип задачи: нужно только положение детали (локализация) или контроль качества (измерения, дефекты).
- Необходима ли 3D-информация? Если детали лежат хаотично в глубину — да, требуется 3D.
- Какая скорость обработки? Для конвейера (> 60 объектов/мин) нужна быстрая камера и мощный процессор.
- Условия освещения. Цех с переменным светом — нужно стабильное искусственное освещение.
- Бюджет. Простые 2D системы стоят от 100–300 тыс. руб., 3D — от 500 тыс. до 2 млн руб. и выше.
- Интеграция с роботом. Проверьте поддержку протоколов связи вашего контроллера робота.
Заключение
Системы технического зрения превращают робота из слепого исполнителя в адаптивного помощника, способного работать с реальными деталями в реальных условиях. 2D-зрение решает задачи контроля качества и позиционирования на плоскости, 3D-зрение открывает возможность хаотичного захвата (bin picking) и ориентации сложных деталей. Правильный выбор камеры, освещения и алгоритмов, а также точная калибровка — залог успешного проекта. «ВТ-Роботикс» имеет опыт интеграции систем машинного зрения с роботами Kawasaki и ROKAE для задач pick-and-place, контроля качества и обслуживания станков. Обращайтесь для консультации и расчета эффективности.