
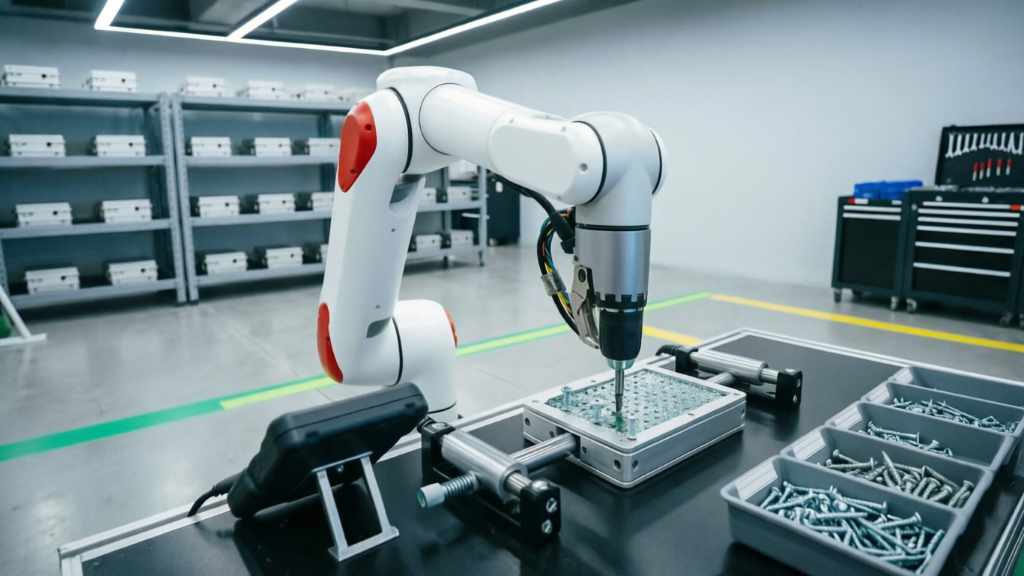
Сборка и вкручивание — одни из самых трудоёмких операций в машиностроении, электронике, приборостроении. В условиях мелкосерийного и гибкого производства автоматизация традиционными промышленными роботами затруднена из-за высокой стоимости переналадки и необходимости сложного программирования. Коллаборативные роботы (коботы) благодаря простоте обучения, встроенным датчикам момента и компактности становятся оптимальным решением для автоматизации сборочных операций. В этой статье разберем, как организовать сборку и вкручивание с помощью коботов, какие технологии используются, и приведем реальные примеры из практики.
Какие сборочные операции чаще всего автоматизируют коботами
Коботы эффективно выполняют широкий спектр сборочных операций:
- Вкручивание винтов, шурупов, болтов — контроль момента затяжки, многократное повторение.
- Установка уплотнительных колец, прокладок — точное позиционирование, фиксация.
- Запрессовка штифтов, втулок — контроль усилия, глубина запрессовки.
- Соединение деталей (клипсование, защелкивание) — управление усилием.
- Нанесение клея, герметика — стабильная траектория, дозирование.
- Подвод и позиционирование деталей для оператора или автоматического оборудования.
Коботы особенно востребованы на участках, где детали имеют много модификаций, а партии не превышают нескольких сотен штук. Переналадка занимает минуты, а не часы, что делает рентабельным использование робота даже для партий из 20–50 изделий.
Технологии, обеспечивающие качественную сборку
Drag & teach — обучение без программиста
Ключевая особенность коботов — возможность ручного обучения. Оператор берет робота за руку, проводит по нужной траектории (подвести винт к отверстию, затянуть, отвести), и робот запоминает точки. Для вкручивания это особенно важно: оператор может «показать» оптимальный угол подвода, глубину погружения, траекторию отвода. Время программирования одной операции — 5–15 минут.
Контроль момента затяжки
Для вкручивания коботы оснащаются шуруповертами (электрическими или пневматическими) с обратной связью по моменту. Современные инструменты (например, DEPRAG, Atlas Copco, Bosch Rexroth) интегрируются с контроллером кобота через цифровые интерфейсы. Кобот может:
- Задать параметры затяжки (момент, угол доворота).
- Получить подтверждение качества затяжки (годен/брак).
- При несоответствии остановить цикл и сигнализировать.
Некоторые коботы с высокочувствительными датчиками момента (например, ROKAE xMate с датчиками в каждом сочленении) могут сами контролировать усилие при вкручивании, но для ответственных соединений всё же рекомендуется использовать специализированный инструмент.
Системы технического зрения
При сборке деталей со случайным расположением или при необходимости контроля качества используют камеры технического зрения. Кобот с камерой может:
- Распознать положение детали на лотке.
- Скорректировать траекторию подвоза винта.
- Проверить наличие и ориентацию компонента.
- Выполнить визуальный контроль качества после сборки.
Интеграция камеры выполняется через стандартные интерфейсы (Ethernet/IP, USB, цифровые входы/выходы). Современные коботы имеют встроенную поддержку популярных систем машинного зрения (например, Cognex, Keyence).
Быстрая смена оснастки
При работе с разными типоразмерами деталей или инструментов применяются быстросменные системы (tool changer). Кобот может автоматически менять захваты или шуруповерты под разные задачи в рамках одного цикла. Это особенно актуально при сборке сложных изделий, где требуется несколько типов винтов или насадок.
Организация ячейки для сборки и вкручивания
Типовая компоновка
- Кобот с грузоподъемностью 3–10 кг (например, ROKAE xMate CR5 или SR4).
- Рабочий стол с фиксаторами для деталей.
- Подача компонентов (лотки, вибробункеры, кассеты).
- Инструмент (шуруповерт, захват, возможно — быстросменная система).
- Система контроля (датчики момента, камера).
- Кнопки аварийной остановки, световая сигнализация.
Программирование цикла
Цикл сборки обычно состоит из шагов:
- Кобот берет деталь (или деталь уже зафиксирована оператором).
- Подносит инструмент к отверстию (или деталь к инструменту).
- Выполняет затяжку с контролем момента.
- Отводит инструмент.
- Повторяет для следующего соединения.
- По завершении цикла сигнализирует оператору.
Программа может быть создана последовательным обучением движений (drag & teach) с вставкой команд управления инструментом через интерфейс.
Преимущества и ограничения коботов для сборки
Преимущества
- Гибкость. Быстрая переналадка под новую деталь или новый тип соединения.
- Качество. Стабильное усилие затяжки, исключение ошибок оператора.
- Эргономика. Оператор освобождается от монотонных движений, снижается утомляемость.
- Безопасность. Кобот останавливается при контакте, что позволяет работать рядом с человеком.
- Сбор данных. Фиксация параметров затяжки по каждому изделию для прослеживаемости.
Ограничения
- Цикл медленнее, чем у специализированных автоматов (роторных линий) — для массового производства (сотни тысяч единиц) кобот может не обеспечить требуемую производительность.
- Требует качественной подачи компонентов. Если винты подаются с перекосом, кобот не сможет их корректно взять.
- Сложность при работе с очень мелкими деталями (< 2 мм) — требует высокоточных камер и захватов, что повышает стоимость.
- Ограниченная грузоподъемность — не подходит для сборки крупногабаритных тяжелых узлов.
Примеры внедрения
Пример 1. Сборка электронных блоков
Исходные данные: предприятие выпускает щиты управления партиями от 50 до 500 штук. На каждый щит требуется вкрутить 15–20 винтов разных типов. Ручная операция занимала 8 минут, были случаи недотяга и перетяга.
Решение: установлен кобот ROKAE xMate SR4 с быстросменной системой для двух типов шуруповертов. Оператор фиксирует щит на столе, кобот поочередно берет нужный инструмент, позиционируется по отверстиям (с помощью камеры для коррекции) и затягивает винты с заданным моментом. Каждый результат фиксируется в базе данных.
Результаты:
- Цикл сокращен до 2,5 минут.
- Дефекты по затяжке снижены на 95%.
- Оператор занят подготовкой следующего щита и контролем качества.
- Переналадка на новый тип щита — 20 минут (смена программы, калибровка позиций). Окупаемость — 9 месяцев.
Пример 2. Запрессовка втулок в корпуса
Исходные данные: механосборочный цех, детали из алюминия, запрессовка 4-х стальных втулок. Партии от 100 до 1000 шт. Ручная запрессовка приводила к перекосам и браку.
Решение: кобот ROKAE xMate CR7 с пневматическим захватом для втулок и датчиком усилия запрессовки. Кобот берет втулку из ориентатора, позиционирует ее над отверстием, запрессовывает с контролем усилия и глубины. Оператор загружает корпуса в приспособление и запускает цикл.
Результаты:
- Брак снижен с 8% до 0,5%.
- Производительность выросла на 40% (цикл 30 секунд вместо 50 секунд ручной работы).
- Кобот работает в паре с оператором без ограждений, занимая 2 м².
Экономическая эффективность
Для типовой задачи (вкручивание 10 винтов на изделие, партия 100 шт., смена номенклатуры 3 раза в день) сравним ручной труд и автоматизацию коботом.
| Параметр | Ручная сборка | Кобот (ROKAE SR4 с инструментом) |
| Цикл на изделие | 3 мин | 1 мин |
| Время переналадки | 2 мин | 10 мин |
| Операторов на смену | 2 чел. | 0,5 чел. (оператор контролирует) |
| Брак | 3% | 0,5% |
| Стоимость ячейки | — | 2,2 млн руб. (робот + инструмент + интеграция) |
| Экономия ФОТ в год | — | ~1,2 млн руб. (при з/п 60 тыс. руб.) |
| Окупаемость | — | 1,5–2 года |
При росте партий и числа винтов окупаемость сокращается. Для предприятий с высокой стоимостью дефекта (авиация, медицина) окупаемость может быть менее года за счет снижения брака.
Как выбрать кобота для сборки
- Грузоподъемность. Учитывайте массу инструмента + детали. Обычно достаточно 3–7 кг.
- Точность. Для вкручивания в отверстия с зазором < 0,2 мм требуется точность повторяемости не хуже ±0,03 мм. ROKAE xMate обеспечивает ±0,03 мм.
- Наличие датчиков момента. Если используется прямой захват винта без шуруповерта, кобот должен контролировать усилие. ROKAE xMate имеет встроенные датчики момента во всех сочленениях.
- Интерфейсы. Для интеграции шуруповерта и камер нужны цифровые входы/выходы, Ethernet/IP, PROFINET.
- Степень защиты. В сборочных цехах обычно IP54 достаточно, но при наличии СОЖ или пыли выбирайте IP65 (xMate ER серия).
Заключение
Автоматизация сборки и вкручивания с помощью коботов — одно из самых перспективных направлений в мелкосерийном и гибком производстве. Коботы позволяют быстро переналаживаться, обеспечивают стабильное качество, снижают физическую нагрузку на операторов и легко интегрируются в существующие участки. При правильном подборе оборудования и организации подачи компонентов окупаемость проектов составляет 1–2 года. «ВТ-Роботикс» имеет опыт внедрения сборочных ячеек на базе коботов ROKAE, включая интеграцию шуруповертов, камер и быстросменных систем. Обращайтесь для расчета эффективности автоматизации вашего сборочного участка.