
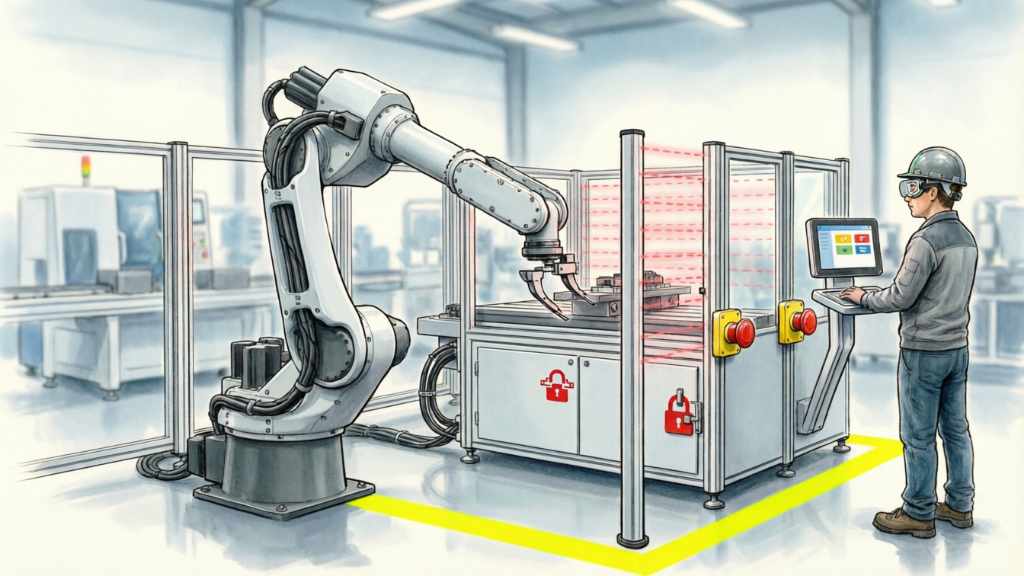
Коллаборативные роботы (коботы) позиционируются как безопасное решение для автоматизации, способное работать без защитных ограждений. Однако безопасность не обеспечивается только конструкцией робота — это комплексная задача, включающая нормативную базу, анализ рисков, правильную интеграцию и обучение персонала. В этой статье разберем ключевые стандарты, регулирующие работу с коботами, режимы коллаборации, реальные риски и распространенные ошибки при внедрении.
Нормативная база: какие стандарты регулируют безопасность коботов
Международные стандарты
Основные документы, определяющие требования к коллаборативной робототехнике:
- ISO 10218‑1:2011 — «Роботы и роботизированные устройства. Требования безопасности промышленных роботов». Часть 1 описывает конструкцию робота, часть 2 — интеграцию и безопасность ячейки.
- ISO/TS 15066:2016 — «Роботы и роботизированные устройства. Коллаборативные роботы». Техническая спецификация, дополняющая ISO 10218. Вводит понятия биомеханических пределов (максимально допустимые усилия и давления при контакте с человеком).
- ISO 12100 — «Безопасность машин. Общие принципы конструирования. Оценка риска и снижение риска».
- IEC 62061 / ISO 13849 — стандарты на функциональную безопасность электронных/программируемых систем.
В России действуют ГОСТ Р ИСО 10218-1-2015 и ГОСТ Р ИСО/ТС 15066-2021, которые гармонизированы с международными стандартами.
Ключевые понятия
Стандарты определяют четыре режима коллаборативной работы:
- Остановка с контролем. Робот останавливается при входе оператора в общую рабочую зону, возобновляет работу после выхода.
- Ручное управление. Оператор управляет роботом с помощью пульта (teach pendant) при ограниченной скорости (обычно <250 мм/с).
- Ограничение скорости и силы. Робот работает с параметрами, безопасными для контакта (скорость, усилие, кинетическая энергия ограничены).
- Мониторинг силы и момента. Встроенные датчики обнаруживают столкновение и останавливают робота в течение миллисекунд.
Режимы могут комбинироваться. Например, кобот работает на высокой скорости при пустой зоне, но при приближении человека переходит в режим ограниченной скорости и силы.
Биомеханические пределы: что выдерживает человек
ISO/TS 15066 устанавливает предельные значения усилий и давлений для различных частей тела, которые не должны превышаться при контакте с роботом. Эти значения получены на основе медицинских исследований.
Примеры пределов для режима ограничения силы (переходное воздействие):
| Часть тела | Максимальное усилие (Н) | Максимальное давление (Н/см²) |
| Лицо (нос) | 130 | 65 |
| Грудная клетка | 140 | 70 |
| Кисть руки | 140 | 60 |
| Плечо | 160 | 75 |
| Бедро | 210 | 80 |
При проектировании ячейки с коботом необходимо, чтобы при любом возможном контакте (в том числе при нештатных ситуациях) значения не превышали этих пределов. Производители коботов (ROKAE, UR, Doosan) предоставляют данные по максимальным усилиям и моментам для каждого сочленения, которые используются при расчетах.
Важно: эти пределы относятся к контакту с телом оператора. Если инструмент (захват) имеет острые кромки или заготовка тяжелая, то безопасность может не обеспечиваться даже при правильных настройках робота.
Анализ рисков — обязательный этап внедрения
Ни один кобот не является «абсолютно безопасным». Перед вводом в эксплуатацию проводится анализ рисков по ISO 12100. Он включает:
- Идентификация опасностей. Что может нанести вред: движущиеся части, зажатие, удары, вылет заготовки, электрические опасности, термические опасности.
- Оценка риска. Определяется вероятность возникновения опасности и тяжесть последствий.
- Снижение риска. Применяются меры: встроенные средства робота, дополнительные защитные устройства (лазерные сканеры, световые барьеры, блокировки), организационные меры (инструктаж, разметка зон).
- Оценка остаточного риска. После принятия мер проверяется, что оставшийся риск приемлем.
Анализ рисков оформляется документально. Без него нельзя считать ячейку безопасной.
Мифы о безопасности коботов
Миф 1. Кобот безопасен всегда и везде
Реальность. Безопасность достигается только при правильной интеграции. Кобот с тяжелым захватом и длинной заготовкой может нанести травму даже при штатной работе. Кроме того, существуют режимы работы, где кобот движется с высокой скоростью (например, при пустой зоне), и в этих режимах он небезопасен для контакта.
Миф 2. Коботы никогда не требуют ограждений
Реальность. Если анализ рисков показывает, что остаточный риск неприемлем, устанавливаются дополнительные защитные меры: лазерные сканеры, световые барьеры, физические ограждения. Многие коботы работают в гибридном режиме: при приближении человека скорость снижается, но полная изоляция может быть необходима при высоких скоростях или работе с опасными заготовками.
Миф 3. Датчики момента всегда предотвращают удар
Реальность. Датчики момента реагируют на контакт, но робот имеет определенную инерцию. При высокой скорости даже после срабатывания датчиков может быть нанесен удар, превышающий биомеханические пределы. Поэтому для работы на повышенных скоростях все равно требуются внешние средства безопасности.
Миф 4. Любой оператор может работать с коботом без обучения
Реальность. Стандарты требуют обучения персонала. Оператор должен понимать режимы работы, аварийные остановки, процедуры переналадки. Без обучения возрастает риск нештатных ситуаций.
Как правильно организовать безопасную ячейку с коботом
Пошаговый алгоритм
- Выбор кобота. Учитывайте грузоподъемность, вылет, наличие сертификации по ISO 10218 и соответствие категориям функциональной безопасности (PL d / SIL 2).
- Проектирование ячейки. Определите зоны: рабочая зона кобота, зона оператора, зоны подачи заготовок. Продумайте эргономику.
- Проведите анализ рисков. Привлеките квалифицированного специалиста или интегратора.
- Выберите режим коллаборации. Исходя из анализа, определите, какой из четырех режимов будет использоваться, и настройте робота.
- Установите дополнительные средства безопасности при необходимости. Например, лазерный сканер, который переводит робота в безопасный режим при входе оператора в определенную зону.
- Обеспечьте безопасность инструмента и заготовки. Закруглите острые кромки, установите защитные кожухи на захвате, проверьте надежность фиксации детали.
- Реализуйте блокировки. Если кобот взаимодействует со станком (открытие двери, подача сигнала), используйте двухканальные схемы, соответствующие категориям безопасности.
- Разработайте инструкции и проведите обучение. Персонал должен знать, как действовать в штатных и аварийных ситуациях.
Типичные средства защиты для ячейки с коботом
| Средство | Назначение |
| Лазерный сканер | Контроль входа в опасную зону, переключение режимов скорости. |
| Световая сигнализация | Индикация состояния робота (работа, наладка, остановка). |
| Кнопки аварийного останова | В легкодоступных местах, дублирование. |
| Блокировка двери станка | Контроль открытия/закрытия с подтверждением по двум независимым каналам. |
| Разметка пола | Зоны движения робота и зоны оператора. |
| Физический ограничитель хода | Например, упоры для предотвращения выхода за пределы. |
Примеры из практики
Пример 1. Кобот на сборке электроники
Задача: кобот ROKAE xMate SR4 устанавливает компоненты на платы. Оператор находится рядом, подает платы и проверяет качество.
Меры безопасности:
- Режим ограничения скорости и силы (настроено максимальное усилие 120 Н, что ниже пределов ISO/TS 15066 для кисти).
- Кнопка аварийного останова на столе оператора.
- Острые углы захвата закрыты кожухом.
- Проведен анализ рисков, обучение оператора.
Результат: безопасная работа без ограждений, оператор может вмешиваться в процесс без остановки робота.
Пример 2. Кобот для загрузки станка с тяжелой заготовкой
Задача: кобот ROKAE xMate CR12 загружает стальные заготовки массой 10 кг в токарный станок.
Меры безопасности:
- Установлен лазерный сканер, который при входе оператора в зону 1 м от робота переводит кобота в безопасный режим (скорость < 250 мм/с).
- При входе в зону < 0,5 м — остановка.
- Дверь станка блокируется до завершения цикла.
- Захват имеет защитные накладки.
- Анализ рисков показал, что при полной скорости возможны превышения допустимых усилий, поэтому высокоскоростной режим разрешен только при пустой зоне.
Результат: гибридная ячейка, где кобот работает быстро, когда рядом нет людей, и безопасно — при присутствии оператора.
Ответственность и документация
Владелец производства несет ответственность за безопасность оборудования. Для коботов обязательно:
- Документированный анализ рисков (хранится на предприятии).
- Декларация о соответствии (для вновь вводимых ячеек).
- Инструкции по эксплуатации для операторов.
- Журнал обучения персонала.
- Периодические проверки средств безопасности (лазерных сканеров, кнопок, блокировок).
Интегратор (например, «ВТ-Роботикс») обязан предоставить всю необходимую документацию и провести обучение.
Заключение
Безопасность при работе с коботами — это не «галочка» в стандартах, а комплексная задача, решаемая на этапе проектирования и поддерживаемая в эксплуатации. Современные нормативы (ISO 10218, ISO/TS 15066) дают четкие рамки, но требуют профессионального подхода. Правильно спроектированная ячейка с коботом позволяет работать без ограждений, снижая затраты и повышая гибкость. Однако при нарушении правил интеграции или эксплуатации даже самый «безопасный» кобот становится источником риска. «ВТ-Роботикс» выполняет полный цикл внедрения: от анализа рисков до сдачи ячейки с полным пакетом документации и обучением персонала.