
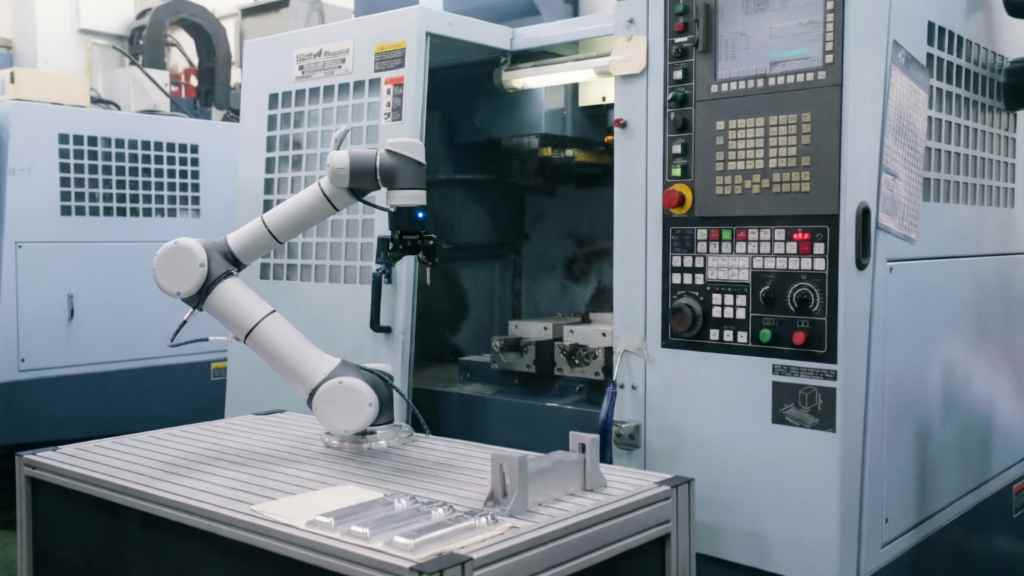
Обслуживание станков с ЧПУ — одна из самых популярных задач для роботизации. Традиционно для этого применяются промышленные роботы, установленные внутри защитных ограждений. Однако в последние годы всё больше предприятий выбирают коллаборативных роботов (коботов), которые могут работать рядом с оператором без громоздких клеток и световых барьеров. В этой статье разберем, как организовать загрузку станков ЧПУ коботами, какие требования безопасности необходимо соблюсти, в каких случаях такое решение эффективно, и приведем реальные примеры внедрения.
Почему коботы становятся популярными для обслуживания станков
Традиционная схема с промышленным роботом требует выделения значительной площади под ограждение, сложных систем блокировок и, как правило, полного исключения человека из зоны работы робота. При мелкосерийном производстве, когда оператору необходимо часто вмешиваться (проверять детали, менять настройки), такая изоляция снижает гибкость и увеличивает время переналадки.
Коботы решают эти проблемы за счет:
- Отсутствия ограждений — они работают рядом с человеком в общем пространстве.
- Быстрой переналадки — программирование методом drag & teach позволяет оператору самостоятельно обучить робота новой детали за минуты.
- Компактности — коботы занимают мало места, их можно перемещать между станками.
- Безопасности — встроенные датчики момента исключают травмирование при случайном контакте.
Требования безопасности при работе коботов со станками
Хотя коботы проектируются для совместной работы, при интеграции со станками необходимо соблюдать ряд требований. Ключевой документ — ISO/TS 15066 «Роботы и роботизированные устройства. Коллаборативные роботы».
Режимы коллаборации
При загрузке станков чаще всего используются два режима:
- Ограничение скорости и силы. Робот работает с пониженными параметрами, безопасными для человека. При этом оператор может находиться рядом, но не должен вмешиваться в зону движения во время активного цикла.
- Ручное управление. Оператор управляет коботом через пульт (например, при наладке) — скорость автоматически ограничивается.
Дополнительные меры безопасности
Даже с коботом необходимо:
- Оценить риски — проанализировать все возможные сценарии взаимодействия человека и робота.
- Установить физические барьеры на опасных зонах станка (например, защитный кожух на шпинделе, блокировка двери станка).
- Использовать двухканальные сигналы для подтверждения закрытия двери станка перед началом цикла.
- Предусмотреть кнопки аварийной остановки в легкодоступных местах.
- Обучить персонал правилам работы с коботом и станком.
Важно: сам кобот безопасен при контакте, но инструмент (захват) или заготовка могут быть травмоопасны. Поэтому зона работы кобота также должна быть организована с учетом возможности быстрого выхода оператора.
Как организовать ячейку загрузки станка коботом
Варианты компоновки
- Передняя загрузка. Кобот устанавливается перед дверью станка. Оператор подходит сбоку или сзади. Это самый компактный вариант.
- Боковая загрузка. Кобот монтируется на передвижную стойку или на станину станка. Удобно для обслуживания нескольких станков одним коботом.
- Мобильный кобот. Кобот на колесной платформе, перемещаемый между станками. Используется при очень малых сериях или для опытного производства.
Типовые компоненты ячейки
- Кобот (например, ROKAE xMate CR5 или CR10 — в зависимости от массы детали).
- Захват (обычно пневматический или вакуумный, реже — электрический с датчиком захвата).
- Система подачи заготовок (лотки, конвейер, стол с фиксацией).
- Стол для готовых деталей (с возможностью контроля качества).
- Интерфейс связи со станком (цифровые входы/выходы, PROFINET, Ethernet/IP).
- Световая сигнализация для индикации состояния ячейки.
Особенности программирования
Благодаря drag & teach, настройка кобота под новую деталь занимает 10–30 минут. Оператор:
- Устанавливает захват под конкретную заготовку.
- Берет кобот за руку и проводит нужную траекторию (взятие детали, открытие двери станка, установка в патрон, выход, закрытие двери).
- Сохраняет программу под именем детали.
- Запускает цикл.
Для сложных операций (например, синхронизация с вращением шпинделя) может потребоваться более детальная настройка, но в большинстве случаев базового обучения достаточно.
Преимущества и ограничения использования коботов для загрузки станков
Преимущества
- Отсутствие ограждений. Экономия площади цеха (до 10–15 м² на ячейку) и затрат на строительство клетки (200–500 тыс. руб.).
- Гибкость. Переналадка силами оператора без привлечения программиста.
- Быстрая окупаемость. За счет снижения затрат на интеграцию и простоев.
- Безопасность. Низкий риск травматизма, возможность работы в одну смену с оператором.
- Возможность быстрого переключения на ручную работу при сбоях или нестандартных ситуациях.
Ограничения
- Грузоподъемность. Большинство коботов рассчитаны на детали до 10–12 кг (редко до 25 кг).
- Скорость цикла. Коботы работают медленнее промышленных роботов (цикл может быть на 20–40% длиннее). Для массового производства с циклом <1 минуты это критично.
- Точность. При работе с жесткими допусками (например, установка в цангу с зазором <0,05 мм) кобот может уступать промышленному роботу.
- Стойкость к среде. В условиях обильной стружки, СОЖ, высоких температур коботы требуют дополнительной защиты.
Примеры внедрения
Пример 1. Механический цех, детали до 5 кг
Исходные данные: Предприятие выпускает корпусные детали из алюминия партиями от 20 до 200 штук. Токарные и фрезерные станки с ЧПУ. Оператор физически загружал заготовки, время цикла 2–3 минуты. Простой при переналадке — до 40 минут.
Решение: Установлен кобот ROKAE xMate CR5 на передвижной стойке, обслуживающий два станка. Оператор загружает лоток заготовками на 30 минут работы, кобот выполняет загрузку/выгрузку. Переналадка на новую деталь — 15 минут силами оператора.
Результат: Производительность участка выросла на 35%, оператор освобожден для контроля качества и настройки инструмента. Окупаемость проекта — 10 месяцев. Ячейка не требует ограждений, занимает 4 м².
Пример 2. Тяжелые детали (до 12 кг) с использованием промышленного робота
Для сравнения: другой участок того же завода обрабатывает стальные валы массой 12 кг. Здесь использован промышленный робот Kawasaki RS010N с ограждением. Цикл загрузки сокращен до 1,2 минуты, что на 25% быстрее, чем кобот, но стоимость ячейки оказалась выше на 40%. Для массового производства это оправдано, для мелких серий — нет.
Экономическое сравнение: кобот vs промышленный робот
| Параметр | Кобот (ROKAE CR5) | Промышленный робот (Kawasaki RS007) |
| Стоимость робота | 1,8 млн руб. | 2,2 млн руб. |
| Оснастка | 0,3 млн руб. | 0,3 млн руб. |
| Ограждения / безопасность | 0,1–0,2 млн руб. (минимальные) | 0,5–0,7 млн руб. (клетка, световые барьеры) |
| Интеграция, программирование | 0,2–0,3 млн руб. | 0,5–0,7 млн руб. |
| Итого ячейка | 2,4–2,6 млн руб. | 3,5–3,9 млн руб. |
| Время переналадки | 15 мин | 1–2 ч |
| Гибкость (количество типов деталей в смену) | до 10 | 1–2 |
| Производительность (цикл) | 2–3 мин | 1,5–2 мин |
Вывод: Для мелкосерийного и гибкого производства с частой сменой номенклатуры коботы обеспечивают лучшую экономику и окупаемость. Для крупносерийного производства с фиксированной номенклатурой промышленные роботы выигрывают по производительности.
Как подготовиться к внедрению: чек-лист
- Аудит деталей. Оцените массу, размеры, материал заготовок.
- Анализ станков. Наличие автоматических дверей, интерфейсов связи, свободного пространства.
- Определите потребность в переналадке. Сколько раз в смену меняется номенклатура.
- Выберите тип кобота. По грузоподъемности, вылету, степени защиты.
- Спроектируйте оснастку. Захват, промежуточные столы, лотки.
- Разработайте безопасную блокировку. Сигналы открытия/закрытия двери станка, аварийные остановки.
- Проведите обучение персонала. Операторы должны уметь переналаживать кобота.
- Запланируйте пусконаладку. Учитывайте время на отладку программы, настройку захвата.
Заключение
Загрузка станков ЧПУ коботами без ограждений — это реальный и экономически выгодный способ автоматизации гибких производств. Коботы позволяют быстро переналаживаться, работать в одном пространстве с оператором и занимать минимум площади. Однако важно правильно оценить массу деталей, требуемую скорость и среду. Для тяжелых и высокоскоростных операций по-прежнему лучше подходят промышленные роботы. «ВТ-Роботикс» имеет опыт интеграции как коботов, так и классических роботов для обслуживания станков. Мы поможем выбрать оптимальную конфигурацию, спроектировать ячейку и выполнить пусконаладку под ключ.