
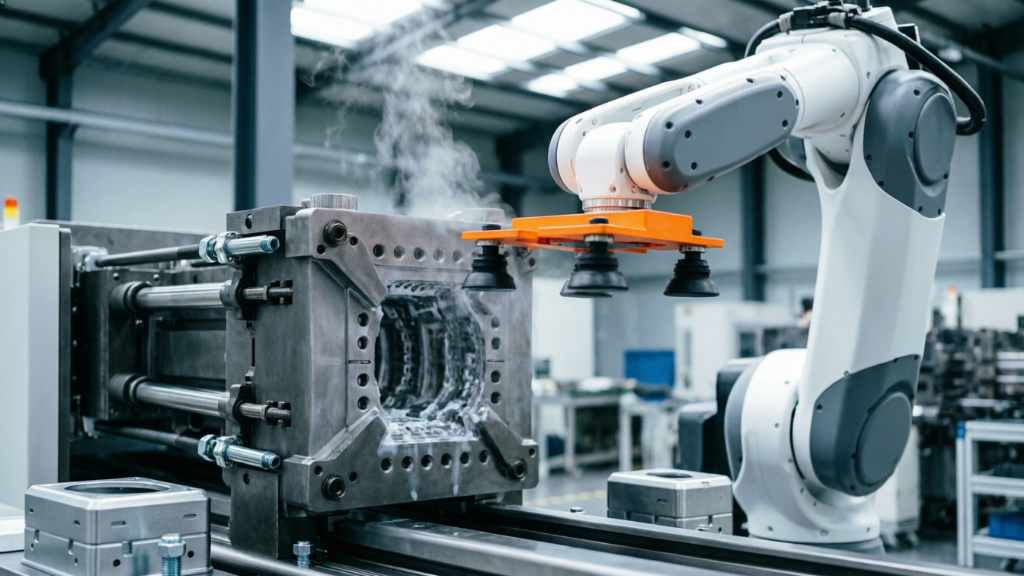
Литьё под давлением (термопластавтоматы, ТПА) — один из самых распространённых способов производства пластиковых деталей. Цикл короткий, температуры высокие, детали часто имеют сложную геометрию и могут быть хрупкими в горячем состоянии. Ручное извлечение отливок — тяжёлая, монотонная и опасная работа: оператор рискует обжечься, повредить деталь или форму, не успеть за тактом машины.
Роботизация этой операции решает все перечисленные проблемы. В этой статье разберём, какие задачи решают роботы при литье под давлением, как они интегрируются с ТПА, какие особенности захватов и какие экономические эффекты даёт автоматизация.
Зачем робот на термопластавтомате
Основные причины внедрения робота на литьевой машине:
- Стабильное извлечение в заданном такте. Робот всегда открывает форму, забирает деталь и закрывает её ровно за одно и то же время. Это исключает простой ТПА в ожидании оператора и повышает производительность машины на 15–30%.
- Безопасность. Никто не суёт руки в зону смыкания плит и не работает с горячей деталью (до 80–120°C сразу после извлечения).
- Качество. Робот не повреждает деталь при извлечении (не оставляет следов от инструмента, не роняет).
- Снижение брака. Человек может забыть включить обдув формы или случайно задеть съёмник. Робот действует по программе без отклонений.
- Решение кадровой проблемы. Операторы ТПА — дефицитная профессия, а робот работает круглосуточно без перерывов и больничных.
Какие роботы используются для литья под давлением
Наиболее популярны два типа манипуляторов.
Специализированные линейные роботы (traverse robots) Это трёхосевые (иногда пятиосевые) системы, смонтированные над неподвижной плитой ТПА. Они перемещают захват по вертикали (вход в форму), горизонтали (извлечение) и поперечной оси (укладка на конвейер или стол). Дешёвые, быстрые, простые в программировании. Идеальны для массового производства однотипных деталей. Недостаток — ограниченная гибкость при смене формы.
Промышленные шестиосевые роботы Универсальное решение. Могут не только извлекать деталь, но и обрезать литники, укладывать в тару, выполнять вторичные операции (удаление облоя, проверка качества). Легко перенастраиваются на новую деталь. Занимают больше места и стоят дороже линейных, но окупаются на сложной номенклатуре.
Выбор зависит от тиража, сложности детали и необходимости дополнительных операций.
Интеграция робота с ТПА
Чтобы робот работал синхронно с литьевой машиной, необходимо подключиться к её контроллеру. Стандартный интерфейс — SPI (Spartan Protocol Interface), который есть у большинства современных ТПА. Также используются дискретные сигналы:
- От ТПА к роботу: «форма открыта», «извлекай», «выталкиватель включён».
- От робота к ТПА: «деталь извлечена», «форма готова к смыканию», «авария».
Часто робот и ТПА обмениваются сигналами через ПЛК по Profinet или EtherNet/IP.
Ключевое требование: робот должен быть быстрее, чем цикл литья. Если время извлечения превышает интервал смыкания формы, производство остановится.
Особенности захватов для литья
Захват для извлечения пластиковых деталей — это отдельная инженерная задача. Требования:
- Термостойкость. Захват входит в горячую зону (до 100°C) и должен сохранять жёсткость. Используются материалы PEEK, нержавеющая сталь, специальные присоски из силикона.
- Не повредить деталь. Деталь мягкая, может иметь тонкие стенки. Применяются вакуумные присоски с мягкими чашками, механические захваты с резиновыми накладками или игольчатые съёмники (для сложных рельефов).
- Учёт литников. Часто захват должен отрывать деталь от литника (прутка). Для этого нужен дополнительный пневмоцилиндр или специальная форма губок.
- Обдув. Для охлаждения детали и очистки формы от остатков пластика захват часто оснащается соплами сжатого воздуха.
Пример: для извлечения стаканчиков из ТПА с четырёхгнёздной формой применяется захват с четырьмя вакуумными присосками. После извлечения робот подносит детали к сенсору проверки, а затем укладывает на конвейер.
Типовой цикл работы робота с ТПА
- ТПА завершает впрыск и выдержку под давлением.
- Машина открывает форму (плиты расходятся).
- ТПА подаёт сигнал «форма открыта, извлекай».
- Робот входит в зону формы (обычно между плитами), активирует захват и забирает деталь.
- Датчики захвата подтверждают, что деталь на месте.
- Робот выходит из формы.
- Робот подаёт сигнал «деталь извлечена».
- ТПА закрывает форму и запускает следующий цикл.
- Параллельно робот переносит деталь на постобработку (обрезка литников) или укладку.
Всё это должно укладываться во время открытого состояния формы — обычно 2–5 секунд. Задержки недопустимы.
Пример из практики
Задача: завод по производству автомобильных плафонов (рассеивателей). Деталь — из АБС-пластика, цикл 25 секунд. В одной форме — два гнезда. Ручное извлечение приводило к падениям и браку (до 8% битых деталей), а также к перегреву формы из-за задержек оператора (увеличивался цикл до 30 секунд).
Решение: установлен шестиосевой робот с захватом на две вакуумные присоски и пневмоотрывом литника. Интеграция с ТПА через дискретные сигналы. Время извлечения стабилизировано на 3 секундах.
Результат:
- Цикл ТПА сокращён до 24 секунд (за счёт стабильного извлечения без пауз).
- Брак при извлечении снижен с 8% до 0,2%.
- Высвобождены 3 оператора на двухсменном графике.
- Окупаемость: 8 месяцев.
Частые ошибки при роботизации ТПА
- Недостаточная скорость робота. Если робот медленный, цикл удлиняется, что снижает производительность ТПА. Выбирайте робота с высокими динамическими характеристиками и оптимизируйте траектории.
- Отсутствие обратной связи по захвату. Если захват не сработал, а робот выходит из формы с пустыми руками, деталь останется в форме. При смыкании она будет раздавлена — ремонт формы обойдётся в сотни тысяч рублей. Обязательно ставьте датчик наличия детали и аварийную логику.
- Плохая термоизоляция захвата. Присоски размягчаются от нагрева, теряют вакуум. Используйте силиконовые или металлические присоски с керамическим покрытием, предусмотрите обдув для охлаждения.
- Недостаточная калибровка. Робот должен точно знать положение детали в форме. При смене формы выполняйте повторную калибровку.
Экономическая эффективность
Стандартный ТПА с ручным извлечением имеет оператора на одну-две машины. При роботизации:
- Производительность машины растёт на 15–30% за счёт сокращения цикла и исключения пауз.
- Брак снижается на 3–8% (в основном от повреждений при извлечении и забытых деталях в форме).
- Высвобождаются 2–3 оператора в смену.
При средней загрузке ТПА 6000 часов в год, стоимости часа 800–1500 руб и экономии на браке и персонале, окупаемость робота для литья под давлением обычно составляет 6–12 месяцев. Это один из самых быстроокупаемых видов роботизации.
Рекомендации
- Начинайте с простого: установите робота для извлечения и укладки на один ТПА, отработайте логику.
- Всегда дублируйте сигналы безопасности: аварийный останов робота должен срабатывать и на ТПА.
- Инвестируйте в качественный захват, разработанный под вашу деталь. Экономия на оснастке обернётся постоянными проблемами.
- Обучите наладчика базовым операциям — смене захвата, калибровке точек, настройке вакуума.
Если вы хотите автоматизировать литейный участок, мы поможем подобрать робота (линейного или шестиосевого), спроектировать захват, настроить синхронизацию с ТПА и обучить персонал.