
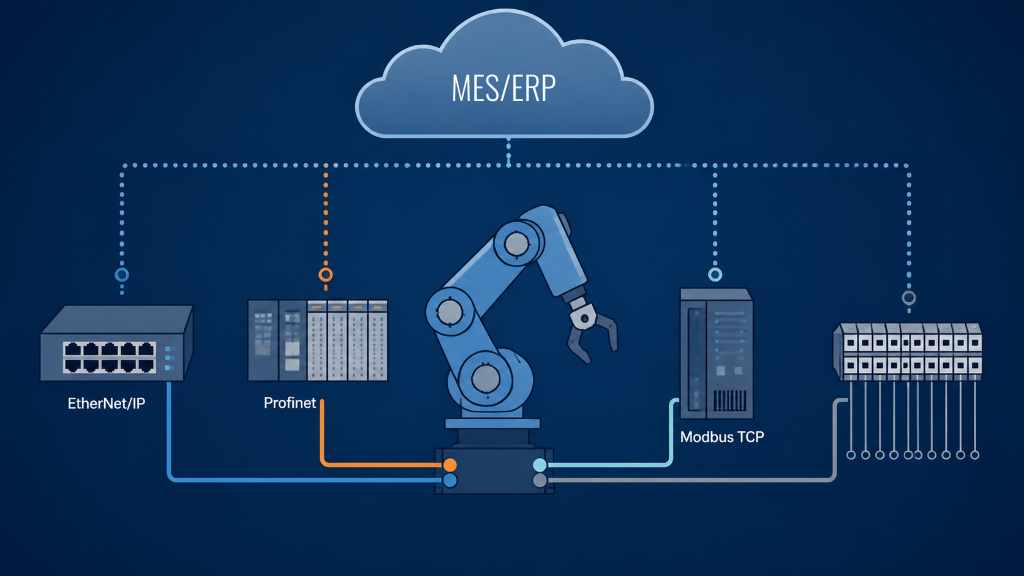
Промышленный робот редко работает изолированно. Обычно он интегрирован в общую систему автоматизации: обменивается сигналами с ПЛК, конвейерами, станками с ЧПУ, датчиками безопасности, системами технического зрения и верхнего уровня (MES, ERP, RMS). Без понимания интерфейсов и протоколов невозможно построить надёжную, быструю и безопасную связь между роботом и остальным оборудованием.
В этой статье мы разберём, какие физические интерфейсы используются в промышленных роботах, какие промышленные протоколы передачи данных наиболее востребованы, и в каких случаях применяются простые дискретные сигналы.
Физические интерфейсы: как подключаются провода
Прежде чем говорить о протоколах, нужно понимать, какими кабелями и разъёмами робот соединяется с внешним миром.
Ethernet (RJ45) Самый распространённый современный интерфейс. Скорость — 100 Мбит/с или 1 Гбит/с. Используется для большинства промышленных протоколов (Profinet, EtherNet/IP, Modbus TCP, OPC UA). Позволяет передавать большие объёмы данных (например, изображения с камер). Рекомендуется для всех новых проектов.
RS-232 Последовательный интерфейс, распространён на старых роботах и устройствах. Скорость до 115200 бит/с, дальность до 15 метров. Используется для Modbus RTU, а также для подключения простых датчиков или старых устройств ввода-вывода. В современных проектах вытесняется Ethernet.
RS-485 Улучшенная версия RS-232: дальность до 1200 метров, возможность подключения нескольких устройств на одну шину (до 32). Часто применяется для Modbus RTU и связи с частотными преобразовами, удалёнными датчиками. Популярен в системах автоматизации зданий и на некоторых производствах, но для роботов всё чаще используется Ethernet.
Дискретные (цифровые) сигналы Самый простой и надёжный способ связи. Каждый сигнал — отдельный провод, по которому передаётся только «0» или «1» (нет напряжения / есть напряжение). Например: «конвейер движется», «дверь ограждения закрыта», «авария». Используется для критических по безопасности сигналов и для простых логических связей. Требует много проводов при большом количестве сигналов, но абсолютно надёжен и не требует настройки протоколов.
Промышленные протоколы: язык общения
Протокол — это правила передачи данных, которые понимают оба устройства (робот и ПЛК, робот и камера). В современной робототехнике наиболее популярны следующие.
Profinet Стандарт де-факто в Европе и в России для оборудования Siemens. Обеспечивает детерминированный обмен данными в реальном времени (RT). Робот может выступать как Profinet-устройство (например, передавать статус, команды). Используется для связи с контроллерами Siemens, многими промышленными ПЛК. Почти все современные роботы поддерживают Profinet (опционально). Рекомендуется, если на вашем заводе преобладает Siemens.
EtherNet/IP Протокол, разработанный Rockwell Automation (Allen‑Bradley), широко распространён в США и на многих заводах в России, где используется ControlLogix и CompactLogix. Отличается от Profinet, но также поддерживает real-time через специальные механизмы (CIP Motion). Роботы обычно имеют опциональную поддержку EtherNet/IP.
Modbus TCP Один из самых простых и открытых протоколов. Почти все роботы и многие ПЛК, приборы, датчики его поддерживают. Не обеспечивает жёсткого real-time (время отклика может быть несколько десятков миллисекунд), поэтому не подходит для синхронных движений, но идеален для передачи статусов, команд, счётчиков. Прост в настройке, не требует лицензий. Рекомендуется для небольших систем и при разнородном оборудовании.
Modbus RTU Последовательная версия Modbus (работает по RS-485 или RS-232). Используется для связи со старыми или очень простыми устройствами. Скорость ниже, дальность больше. В новых проектах всё чаще заменяется на Modbus TCP.
OPC UA Платформонезависимый, безопасный (с шифрованием и аутентификацией) протокол для обмена сложными данными между системами разного уровня. Часто используется для связи роботов с MES, ERP и SCADA. Не требует детерминизма в реальном времени, поэтому не применяется для управления движением. Поддерживается современными роботами и является стандартом для Industry 4.0.
Выбор протокола: что учитывать
- Какое головное устройство? Если у вас ПЛК Siemens – берите Profinet. Если Rockwell – EtherNet/IP. Если самодельный контроллер на Raspberry – проще всего Modbus TCP.
- Требования к реальному времени. Для синхронного движения (робот и конвейер, два робота) нужен Profinet RT/IRT или EtherNet/IP с CIP Motion. Для команд «старт/стоп» и сбора статистики подойдёт Modbus TCP.
- Объём данных. Картинки с камер (несколько мегабайт) лучше передавать по обычному Ethernet (RAW), а не через промышленный протокол, или использовать OPC UA для агрегации.
- Безопасность. Для связи с внешними системами через Интернет обязателен OPC UA (с сертификатами). Profinet и EtherNet/IP обычно работают в закрытых производственных сетях.
Дискретные сигналы: живучий минимум
Даже в эпоху Ethernet дискретные сигналы не сдаются. Они незаменимы для:
- Аварийной остановки (Emergency Stop) – самые надёжные, не зависят от сетевых отказов.
- Датчиков дверей ограждений, присутствия оператора.
- Управления захватом (открыть/закрыть) и концевыми выключателями.
- Сигналов «запрос на загрузку» от конвейера, «станок готов», «брак».
Базовый контроллер робота обычно оснащён 16–32 дискретными входами и выходами для подключения простых датчиков и исполнительных механизмов. Однако в сложных роботизированных ячейках этого часто недостаточно. Расширение количества сигналов выполняется через полевые шины — Profinet, EtherNet/IP, DeviceNet и другие. Например, при интеграции через PROFINET можно управлять 64 входами и 64 выходами и более, а в высокопроизводительных системах (Fanuc, Kawasaki) количество сигналов доходит до 256–1024. Гибкость выбора: используйте базовые порты для критически важных сигналов, а для периферии наращивайте I/O через промышленные сети.
Важно: Никогда не полагайтесь только на сетевые протоколы для критической безопасности. Аварийная остановка и сигналы ограждения всегда должны быть дублированы дискретными цепями.
Пример настройки связи: робот Kawasaki с ПЛК Siemens
Допустим, робот Kawasaki должен получить по Profinet от ПЛК команды «старт», «стоп», «номер программы» и отправить обратно «цикл завершён», «авария», «счётчик деталей».
- Убедиться, что робот оснащён опцией Profinet (в Kawasaki это K-Link или дополнительная плата).
- Сконфигурировать IP-адреса робота и ПЛК в одной подсети.
- В ПЛК (TIA Portal) установить GSDML-файл робота (файл описания устройства).
- Сопоставить входные и выходные байты (например, робот слушает байты 0..3, пишет байты 10..13).
- В программе робота прописать чтение/запись этих байтов через функцию Profinet.
- Протестировать.
Аналогично настраивается Modbus TCP, только на стороне робота указываются регистры (holding registers). Время такой настройки — от часа до дня (в зависимости от опыта).
Типичные ошибки
- Подключили Ethernet, а забыли про дискретные сигналы безопасности. При обрыве сети робот не остановится – опасно.
- Используют неподходящий протокол. Например, пытаются передавать координаты захвата через Modbus TCP с периодом 10 мс – получают большие задержки и джиттер.
- Не учитывают endianness (порядок байт). У робота одна архитектура, у ПЛК другая – данные могут интерпретироваться неправильно. Проверяйте.
- Высокая нагрузка на контроллер робота. Если опрашивать робота по Modbus каждые 10 мс, он может тормозить. Рекомендуемый интервал для статуса – 100–500 мс.
Рекомендации
- Для нового проекта закладывайте Ethernet (RJ45) как основной интерфейс.
- Предпочтительный протокол – Profinet, если у вас Siemens, и EtherNet/IP для Rockwell. Для независимых систем – Modbus TCP (проще и дёшево).
- Критические сигналы безопасности делайте на дискретных цепях, дублируя их в сети для диагностики.
- Сохраняйте документацию по протоколу и отображению сигналов для каждого робота – это сэкономит часы при последующих наладках.
Если вам нужна помощь в выборе интерфейсов и протоколов для интеграции роботов в вашу систему автоматизации, а также настройка обмена данными, обратитесь к нам. Наши инженеры проведут аудит, подберут оптимальные решения и выполнят пусконаладку.