
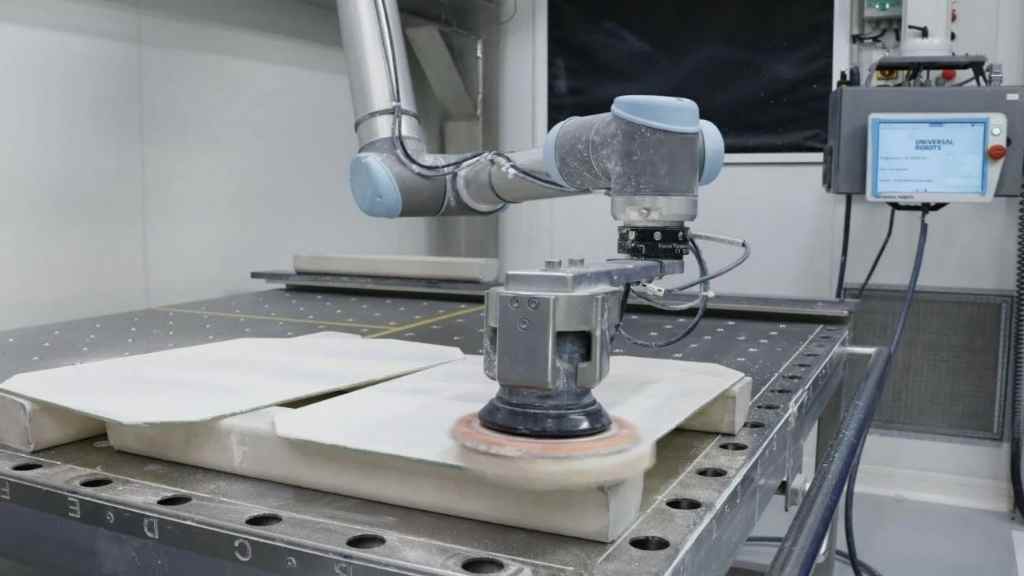
Финишная обработка деталей — удаление заусенцев, облоя, острых кромок, шлифовка поверхностей — традиционно считается одной из самых тяжёлых и вредных операций в производстве. Ручная полировка пневмоинструментом создаёт сильную вибрацию, нагружает руки оператора, а абразивная пыль разлетается по цеху. К тому же это монотонный труд, где качество сильно зависит от опыта и усталости человека.
Коллаборативные роботы (коботы) предлагают альтернативу: они могут взять на себя эту рутинную операцию, работая рядом с человеком без ограждений. В этой статье разберём, как организовать роботизированную шлифовку и полировку с помощью коботов, какие инструменты для этого нужны и когда это экономически оправдано.
Почему именно кобот для шлифовки
Промышленные роботы тоже могут шлифовать, но для них требуется полное ограждение, что увеличивает занимаемую площадь и усложняет доступ оператора к детали.
Почему для удаления заусенцев и шлифовки выбирают именно кобота?
- Встроенные силомоментные датчики в каждой оси — кобот чувствует усилие в реальном времени и автоматически подстраивает траекторию и прижим. Это позволяет шлифовать детали со сложной геометрией и естественными отклонениями (литьё, сварка, деформации), не перепрограммируя маршрут.
- Возможность работать рядом с человеком без ограждений — компактная ячейка не требует защитной клетки.
- Простое обучение движением (lead-through) — оператор проводит кобота по нужному контуру за 5–10 минут.
- Низкая стоимость владения по сравнению с промышленными роботами.
- Быстрая переналадка на другую деталь — смена программы и оснастки занимает минуты.
Недостаток: коботы медленнее промышленных и имеют меньшую жёсткость, поэтому для грубой обдирки больших поверхностей они подходят хуже. Но для удаления заусенцев на литых или фрезерованных деталях среднего размера — идеальны.
Какие операции можно автоматизировать
Наиболее эффективно коботы справляются со следующими задачами:
- Удаление облоя (тонкого слоя пластика или металла) на литых деталях — например, в автомобилестроении, приборостроении.
- Снятие острых кромок после штамповки или лазерной резки.
- Шлифовка сварных швов для подготовки под покраску.
- Полировка пластиковых или металлических поверхностей до заданной шероховатости.
- Зачистка литейных остатков в труднодоступных местах (внутренние полости, пазы).
Типовые детали: корпуса насосов, крышки редукторов, кронштейны, детали салона автомобиля, пластиковые корпуса приборов.
Инструмент для кобота: шпиндель, абразивы, датчики
Кобот сам по себе не шлифует — он несёт инструмент. Наиболее распространены:
- Пневматические шлифовальные машинки (роторные или турбинные). Лёгкие, невысокая стоимость, но требуется сжатый воздух и шум — до 80 дБ.
- Электрические шпиндели (скоростные). До 60000 об/мин, тихие, регулируемая скорость. Идеальны для тонкой обработки.
- Щётки и абразивные ленты для удаления заусенцев и ржавчины.
- Нейлоновые щётки для деликатной очистки пластика без повреждения поверхности.
Важное дополнение: У коботов ROKAE и большинства современных коллаборативных роботов в каждой оси уже есть встроенные силомоментные датчики. Контроллер робота непрерывно обрабатывает эти данные и может регулировать усилие прижима с точностью до 0,1 Н без установки каких-либо внешних датчиков. Это стандартная функция — её достаточно для большинства операций шлифовки и полировки.
Также используется комплаенс (податливый держатель) — механическое устройство, которое пружиной или пневматикой обеспечивает постоянное усилие прижима независимо от колебаний траектории кобота. Это более дешёвая альтернатива датчику силы, но менее точная.
Организация рабочей ячейки
При шлифовке коботом рабочее место обычно выглядит так:
- Кобот смонтирован на столе или тумбе.
- Деталь закрепляется в приспособлении (тиски, пневмозажим) или просто удерживается оператором (для мелких деталей).
- Инструмент (шлифмашинка) закреплён на фланце кобота через датчик силы или комплаенс.
- Кобот ведёт инструмент по поверхности детали по заранее обученной траектории, поддерживая заданное усилие.
- Пыль отводится промышленным пылесосом через кожух инструмента.
Безопасность: поскольку кобот работает с вращающимся абразивным инструментом, рекомендуется всё же использовать лёгкое защитное ограждение (прозрачный экран) или специальные кожухи на шпинделе, чтобы в случае разрушения круга осколки не разлетелись. Но физическое отделение зоны не требуется.
Пример из практики
Задача: завод литья алюминия под давлением. На деталях (корпус электроники) остаётся тонкий облой по периметру и в отверстиях. Ручная зачистка пневмоинструментом занимала 3 минуты на деталь, требовала квалифицированного оператора, при этом операторы часто жаловались на вибрацию и усталость рук. Некоторые заусенцы пропускались.
Решение: внедрён кобот (Universal Robots UR10e) с электрическим шпинделем, оснащённым абразивной щёткой и пылеотводом. Кобот обучен движением: оператор вручную провёл инструментом по контуру детали, кобот запомнил траекторию. Усилие прижима контролировалось через встроенный датчик силы кобота. Деталь оператор закладывал в простое приспособление и запускал программу кнопкой. Время цикла сократилось до 45 секунд на деталь. Оператор теперь только загружает и выгружает детали, а также периодически меняет щётки. Два оператора высвобождены для других операций.
Окупаемость и производительность
Стоимость типового кобота для шлифовки (UR10e или аналог) с инструментом и обучением — около 2–3 млн рублей. При этом:
- Производительность участка растёт в 2–4 раза за счёт сокращения цикла и отсутствия усталости.
- Брак по заусенцам снижается практически до нуля (робот не пропускает участки).
- Исчезают жалобы на вибрацию, улучшается эргономика.
- Снижается потребность в квалифицированных шлифовщиках — достаточно оператора-загрузчика.
Средняя окупаемость кобота для шлифовки на среднесерийном производстве — 8–14 месяцев. При двухсменной работе — ещё быстрее.
Ограничения и когда лучше промышленный робот
Промышленный робот подходит, если:
- Геометрия детали строго предсказуема, дефекты однотипны и лежат в узких допусках. Промышленный робот великолепно «отрабатывает» чёткий контур на максимальной скорости. Но если деталь большая, тяжёлая и при этом «кривая» (имеет случайные отклонения от номинала), промышленный робот начнёт либо проскакивать мимо дефектов, либо врезаться в деталь — у него нет встроенной адаптации по усилию. Для таких случаев лучше подходит кобот с его силомоментной обратной связью.
- Требуется очень высокая скорость съёма (>500 мм/с) и масса инструмента более 10–15 кг.
- Однотипные партии от 10 000 штук, и вы готовы мириться с ограждениями и более сложным программированием.
Для большинства же небольших и средних предприятий, где нужно удалить заусенцы на литых деталях или зачистить сварной шов, кобот — оптимальное решение.
Рекомендации по внедрению
- Начните с одной сложной детали. Выберите ту, где ручная обработка особенно трудоёмка или опасна.
- Используйте датчик силы. Без него качество шлифовки будет сильно зависеть от отклонений геометрии детали.
- Не экономьте на пылеудалении. Абразивная пыль вредна для дыхания и может забивать механику кобота.
- Обучите оператора программированию (drag‑and‑drop): он сможет сам перенастраивать кобота под новую деталь.
- Испытайте на образцах перед покупкой — пусть интегратор привезёт кобота и покажет шлифовку ваших деталей.
Если вам нужна помощь в выборе кобота для финишной обработки, а также проектирование инструмента и датчика силы — обратитесь к нам. Мы проведём тестовую шлифовку ваших деталей и подготовим коммерческое предложение.