
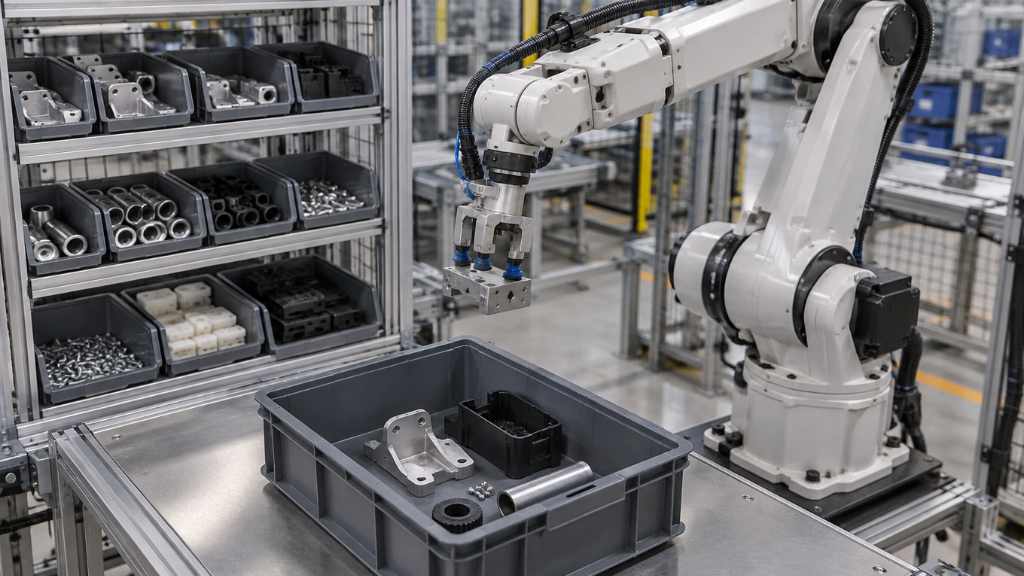
Представьте склад или производственный участок, где за смену нужно собрать сотни наборов из разных деталей. Каждый заказ — это уникальная комбинация компонентов: кронштейн, крепёж, прокладка, инструкция. Комплектовщик ходит по стеллажам, ищет нужные позиции, считает, укладывает в короб. К концу смены он устаёт, начинает ошибаться, а пересортица обходится предприятию в миллионы рублей.
Робот комплектования заказов меняет эту картину. Роботизированная система получает задание из WMS или ERP, сама находит нужные детали, захватывает их и укладывает в сборочный контейнер. Ошибки комплектации падают до нуля, скорость растёт, а человек занимается более сложными и интересными задачами.
В этой статье мы разберём, как работают системы роботизированного комплектования, какие технологии применяются, и приведём реальные примеры внедрения.
Почему комплектование — идеальная задача для роботизации
Комплектование заказов (kitting) — это операция, где роботы дают максимальный эффект. И вот почему:
Высокая повторяемость. Комплектовщик выполняет одни и те же движения сотни раз за смену: подойти к полке, взять деталь, проверить код, уложить в контейнер. Это классическая задача для робота.
Критичность ошибок. По данным проекта «СборБот», до 66,4% претензий от магазинов к складу связаны с ошибками комплектации, пересортицей и потерями товара. Это обходится в десятки миллионов рублей потерь в год.
Дефицит и текучесть кадров. Неквалифицированный труд дорожает, а текучесть кадров на складах достигает 33%. Стоимость замены одного сотрудника — 3–6 его окладов.
Универсальность. Роботы для комплектования применяются и на производстве (сборка наборов деталей для сборочной линии), и в e-commerce (формирование заказов для отправки), и в 3PL-операторах.
Как работает роботизированное комплектование
Типовая система роботизированного комплектования включает несколько компонентов.
Аппаратная часть
Робот-манипулятор. Для комплектования используются:
- Дельта-роботы — для высокоскоростного захвата лёгких деталей (до 1 кг).
- SCARA-роботы — для точной укладки в одной плоскости.
- 6-осевые роботы — для универсальных задач с разной ориентацией деталей.
- Коботы — для гибких производств с частой сменой номенклатуры.
Захватные устройства. Для разных типов деталей используются:
- Вакуумные присоски — для плоских и гладких предметов.
- Механические губки — для деталей сложной формы.
- Магнитные захваты — для металлических компонентов.
- Сменные захваты (tool changers) — для быстрого перехода между типами деталей.
Система технического зрения. Камера над зоной комплектования идентифицирует детали, определяет их положение и ориентацию. Это критически важно, если детали подаются в беспорядочном потоке.
Контейнеры и тара. Робот укладывает собранные наборы в специальные лотки, коробки или кассеты.
Программная часть
Интеграция с WMS/ERP. Система получает задание на комплектование из учётной системы: какие детали, в каком количестве, в какой контейнер.
Планирование захвата. Алгоритм определяет оптимальную последовательность действий: какую деталь взять первой, как избежать коллизий, как уложить всё в контейнер.
Контроль качества. После сборки набора система проверяет, все ли позиции на месте. Для этого используется взвешивание, повторное сканирование или техническое зрение.
Кейсы и примеры
«СборБот» — российская разработка для комплектования
Проект «СборБот» из Акселератора МИФИ — это программно-аппаратный комплекс, который полностью заменяет ручной труд на комплектации и создаёт цифровую карту склада.
Что делает робот:
- Получает задание на перемещение конкретных товаров.
- Самостоятельно перемещается к нужному стеллажу.
- С помощью камеры позиционируется с точностью до 1 мм по ArUco-меткам.
- Находит нужную полку и конкретный товар, сверяя его по коду.
- Захватывает товар и перемещает его в сборочную корзину.
- После завершения сборки отвозит заказ на сборочный стол.
Ключевое отличие: конструкция использует линейную кинематику (по типу ЧПУ-станка), что делает её в 10–15 раз дешевле традиционных шарнирных роботов. Стоимость — от 3–5 млн рублей, а окупаемость — за счёт снижения ошибок и экономии на персонале.
Области применения: фулфилмент-центры онлайн-торговли, пункты выдачи заказов, сборочные производства, ритейл.
OSARO — роботизированное комплектование для подписок
Американская компания OSARO разработала роботизированную систему комплектования для рынка подписок (subscription boxes).
Задача: собрать уникальные наборы из разных товаров — косметика, игрушки, продукты, товары для животных. Ассортимент меняется ежемесячно.
Решение: робот с машинным обучением и системой технического зрения, способный распознавать и захватывать множество SKU. Робот укладывает товары в определённое место внутри коробки, чтобы всё поместилось и коробка закрылась.
Ключевая технология: адаптивное обучение — робот осваивает новые SKU прямо на рабочем месте, без остановки производства.
Бизнес-модель: RaaS (Robot as a Service) — ежемесячная подписка вместо капитальных вложений. По заявлению компании, стоимость системы сопоставима или ниже стоимости человеческого труда.
Bosch Rexroth, Roboverse Reply и Kassow Robots — мобильный комплекс для kitting
Итальянский проект объединил мобильного робота (AMR) и двух коботов Kassow Robots для автоматизации комплектования в автомобильной промышленности.
Как работает:
- AMR перемещается вдоль гравитационных стеллажей.
- Два 7-осевых кобота, установленных на платформе, захватывают компоненты.
- Система собирает комплекты и доставляет их на производственную линию.
Ключевое преимущество: интеграция мобильности и манипуляции в единой архитектуре. Робот не просто ездит — он сам берёт детали и формирует наборы.
«Цель — сократить время, затраты и ошибки в процессах комплектования, достигнув производительности, сопоставимой с человеческой, при сохранении высокой гибкости», — комментируют разработчики.
Комплектация с подбором по линии (pick-by-line)
Для крупных складов и распределительных центров применяется схема pick-by-line — комплектация с подбором по линии.
Принцип: роботы (AMR) подают паллеты или ролкейджи прямо к точкам отбора. Оператор или робот-манипулятор собирает товары по заказам, после чего AMR забирает паллету и подаёт следующую.
Результат: скорость комплектации растёт в 2–3 раза, перемещения сотрудников сокращаются, пересортица минимизируется.
Экономика роботизированного комплектования
| Показатель | Ручное комплектование | Роботизированное комплектование |
| Ошибки комплектации | До 5–10% | Менее 0,1% |
| Скорость сборки | Зависит от человека | Стабильная, 24/7 |
| Текучесть кадров | До 33% | Не применимо |
| Стоимость замены сотрудника | 3–6 окладов | Не применимо |
| Производительность | Базовый уровень | +30–50% |
Сроки окупаемости: для систем роботизированного комплектования — от 6 до 18 месяцев в зависимости от объёма заказов и сложности системы.
Экономия:
- Снижение ошибок комплектации — прямые потери от пересортицы сокращаются на 80–90%.
- Замена 2–4 операторов-комплектовщиков.
- Отсутствие больничных, отпусков, простоев по человеческому фактору.
- Возможность работы в ночные смены без доплат.
Ограничения и типичные ошибки
Ошибка 1. Недооценка разнообразия SKU
Если у вас тысячи артикулов и каждый заказ уникален, универсальный захват не справится. Нужны либо сменные захваты, либо несколько роботов с разными инструментами.
Решение: проанализируйте номенклатуру. Если разнообразие велико, рассмотрите модульную систему с быстросменными захватами.
Ошибка 2. Игнорирование беспорядочного потока
Если детали подаются в ящиках насыпью, робот без 3D-зрения не сможет их взять. Требуется система Bin Picking.
Решение: либо упорядочивайте подачу (кассеты, ложементы), либо инвестируйте в 3D-зрение.
Ошибка 3. Слабая интеграция с WMS
Робот — это исполнитель. Если WMS не передаёт задания корректно или с задержкой, система будет простаивать.
Решение: обеспечьте надёжную интеграцию через OPC UA, Modbus TCP или прямой API.
Ошибка 4. Экономия на захватах
«Один захват на всё» — не работает. Для разных деталей нужны разные захваты. Экономия на tool changer обернётся простоями.
Решение: закладывайте быстросменные захваты в проект с самого начала.
Рекомендации по внедрению
- Начинайте с пилота. Выберите одну линию или один тип заказов. Оцените реальную производительность и ошибки.
- Считайте TCO, а не цену. Робот за 3–5 млн рублей может окупиться за год за счёт снижения ошибок и экономии на персонале.
- Используйте RaaS. Модель аренды снижает порог входа и позволяет тестировать технологию без больших капитальных затрат.
- Инвестируйте в техническое зрение. Для работы с разнообразными деталями 2D-камера может быть недостаточной — рассмотрите 3D.
- Обеспечьте интеграцию с WMS. Робот должен получать задания автоматически, без ручного ввода.
- Планируйте масштабирование. Одна роботизированная ячейка — это пилот. Успех — это когда вы масштабируете решение на весь склад или участок.
Заключение
Робот комплектование заказов — это зрелая технология, которая уже работает на российских и зарубежных предприятиях. «СборБот» заменяет ручной труд на складах в 10–15 раз дешевле аналогов. OSARO собирает подписки с адаптацией к новым SKU в реальном времени. Bosch Rexroth и Kassow Robots интегрируют мобильность и манипуляцию для kitting в автопроме.
Главные драйверы внедрения — снижение ошибок комплектации (до 66,4% претензий связаны с человеческим фактором) и дефицит кадров (текучесть до 33%). Роботы решают обе проблемы: они не ошибаются и не увольняются.
Хотите оценить потенциал роботизированного комплектования на вашем производстве или складе? Пришлите нам описание вашей операции — типы деталей, объём заказов, текущие ошибки. Наши инженеры проведут аудит и предложат дорожную карту внедрения с расчётом окупаемости.