
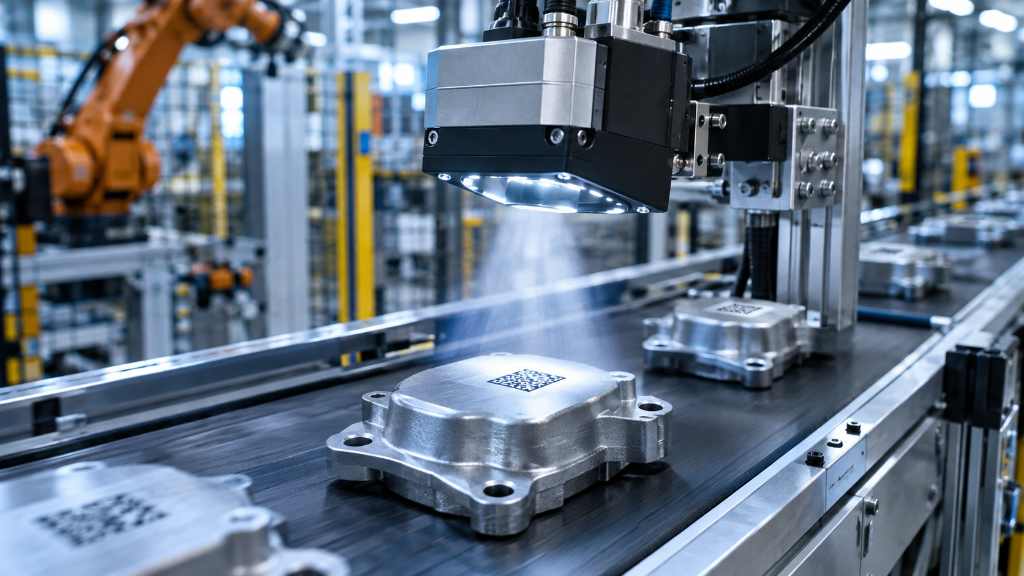
На любом современном производстве и складе есть операция, без которой невозможно представить логистику: считывание штрихкодов. Каждая деталь, каждая коробка, каждая паллета имеет уникальный код, который нужно считать, проверить и передать в учётную систему. Традиционно это делают люди со сканерами или стационарные сканеры на конвейере. Но когда поток растёт, номенклатура ширится, а коды наносятся на сложные поверхности, ручное сканирование становится узким горлышком.
Робот сканирование штрихкодов решает эту проблему. Робот с закреплённым сканером или системой технического зрения сам находит код на детали, считывает его, проверяет корректность и направляет продукцию в нужный поток. Ошибки идентификации падают до нуля, скорость растёт, а человек занимается более сложными задачами.
В этой статье мы разберём, как работают системы «робот-сканер штрихкода», какие технологии применяются, и приведём реальные примеры внедрения.
Почему стационарные сканеры не всегда справляются
Стационарные сканеры, установленные над конвейером, — классическое решение для считывания штрихкодов. Но у него есть фундаментальные ограничения:
Фиксированное положение. Сканер смотрит в одну точку. Если код на детали расположен не там, где ожидается, — считания не будет.
Проблемы с ориентацией. Деталь может быть повёрнута, наклонена или перевёрнута. Стационарный сканер не может «подстроиться» под неё.
Сложные поверхности. Штрихкод на цилиндрической поверхности, на блестящем металле, на мягкой упаковке — всё это создаёт проблемы для стационарных систем.
Множество потоков. Если на одной линии идут детали разных типов с кодами в разных местах, один сканер не справится.
Решение: робот-манипулятор с закреплённым сканером или камерой может перемещаться относительно детали, выбирая оптимальный ракурс и расстояние для считывания. Это превращает статичную систему в гибкую.
Как работает система «робот-сканер штрихкода»
Типовая система включает несколько компонентов.
Аппаратная часть
Робот-манипулятор. Для задач сканирования подходят:
- SCARA-роботы — для быстрого перемещения сканера в одной плоскости.
- 6-осевые роботы — для сложных траекторий и ориентации сканера под любым углом.
- Коботы — для гибких производств с частой сменой номенклатуры.
Сканер штрихкодов. Используются промышленные сканеры, способные считывать коды на расстоянии:
- Лазерные сканеры — для 1D-штрихкодов, работают на больших расстояниях.
- 2D-имиджеры — для QR-кодов, DataMatrix, PDF417.
- Сканеры с технологией DPM — для точечной маркировки на металле.
- Многоплоскостные сканеры — для считывания кодов с разных сторон детали за один проход.
Система технического зрения (опционально). Камера помогает роботу найти код на детали, если его положение неизвестно. Это особенно важно для деталей сложной формы или беспорядочно поступающих на конвейер.
Программная часть
Обнаружение кода. Система технического зрения или алгоритм поиска находит на детали область, где расположен штрихкод.
Позиционирование робота. Робот перемещает сканер в оптимальную точку: на нужное расстояние, под нужным углом.
Считывание и декодирование. Сканер считывает код и передаёт данные в контроллер.
Верификация и сортировка. Система проверяет код (контрольная сумма, формат, соответствие базе данных) и принимает решение: годен / брак / направить в поток А или Б.
Интеграция с WMS/MES. Считанный код передаётся в учётную систему для прослеживаемости.
Технологии сканирования — что выбрать для вашей задачи
Лазерные сканеры
Классическое решение для 1D-штрихкодов. Работают на расстоянии до нескольких метров, быстро считывают код.
Когда выбирать: простые задачи, 1D-коды, высокая скорость потока.
Ограничения: не читают 2D-коды (QR, DataMatrix), плохо работают с повреждёнными или загрязнёнными кодами.
2D-имиджеры
Камера, которая делает снимок кода и декодирует его. Поддерживают все типы кодов, устойчивы к повреждениям.
Когда выбирать: QR-коды, DataMatrix, коды на сложных поверхностях.
Примеры: Cognex DataMan, Keyence SR-2000, SICK Lector.
Сканеры для DPM (Direct Part Marking)
Специализированные сканеры для точечной маркировки (dot peen, лазерная гравировка) на металле.
Когда выбирать: металлообработка, авиастроение, автопром.
Особенность: используют специальное освещение (коаксиальное, диффузное) для контраста.
3D-сканеры и системы технического зрения
Комбинация камеры и лазерного сканера для определения положения детали в пространстве и поиска кода на сложных поверхностях.
Когда выбирать: детали сложной формы, беспорядочная подача, коды в труднодоступных местах.
Кейсы и примеры
KWD Automobiltechnik — сварка, сканирование и контроль качества
Немецкий производитель автомобильных компонентов KWD Automobiltechnik внедрил систему, где роботы KUKA с 3D-зрением Cognex выполняют сварку, сканирование и контроль качества боковых панелей автомобилей .
Как работает:
- Робот с камерой позиционируется перед магазином с деталями.
- Камера измеряет положение деталей и возможные деформации.
- Робот захватывает деталь и выполняет сварку.
- После сварки система технического зрения считывает маркировку и проверяет сварные точки.
- Данные архивируются для полной прослеживаемости.
Ключевая особенность: детали не имеют фиксированного положения — система адаптируется к их реальному расположению в реальном времени .
Сортировка на конвейере с роботом и сканером
Для потоковой сортировки применяется схема, где робот с закреплённым сканером перемещается вдоль конвейера и считывает коды с деталей.
Как работает:
- Детали движутся по конвейеру.
- Робот синхронизируется с движением ленты (Conveyor Tracking).
- Сканер считывает код с каждой детали.
- Система сверяет код с заданием и направляет деталь в нужный поток.
Преимущества перед стационарным сканером:
- Робот может «догнать» деталь, если она смещена.
- Сканер позиционируется под оптимальным углом.
- Система работает с деталями разной высоты и формы .
Российская разработка — КАМАЗ и идентификация деталей
На прессово-рамном заводе КАМАЗа детали поступают в окрасочный цех в таре с биркой, но после окраски идентификация теряется. Готовый продукт мог находиться в зоне съёма до 5–6 часов в ожидании, пока сотрудники определят, что это за изделие .
Решение: система технического зрения, которая фиксирует деталь, определяет её номенклатуру и помогает правильно распределить после конвейера. Разработано мобильное приложение для распознавания деталей через смартфон.
Результат: исключена пересортица, простой конвейера сведён к минимуму .
Экономика системы «робот-сканер штрихкода»
| Показатель | Ручное сканирование | Робот-сканер |
| Скорость считывания | 1–2 секунды на код | 0,1–0,5 секунды |
| Ошибки идентификации | 0,5–2% | Менее 0,01% |
| Присутствие человека | Постоянное | Минимальное |
| Работа в ночную смену | Требует доплат | Без ограничений |
| Прослеживаемость | Фрагментарная | Полная, цифровая |
Экономический эффект:
- Снижение ошибок сортировки — прямые потери от пересортицы сокращаются на 90–95%.
- Замена 1–3 операторов-сканировщиков.
- Рост скорости линии на 20–40% за счёт устранения «бутылочного горлышка».
- Полная цифровая прослеживаемость для заказчиков и регуляторов.
Сроки окупаемости: от 6 до 18 месяцев в зависимости от объёма потока и сложности системы.
Ограничения и типичные ошибки
Ошибка 1. Использование обычного сканера без защиты
Промышленная среда — это пыль, влага, вибрации. Обычный офисный сканер выйдет из строя через месяц.
Решение: используйте сканеры с защитой IP65+ и промышленным интерфейсом.
Ошибка 2. Игнорирование освещения
Штрихкод на блестящей поверхности при неправильном свете «слепнет». Сканер не считает код.
Решение: подбирайте освещение под тип поверхности. Для металла — коаксиальный свет, для матовых — кольцевой.
Ошибка 3. Недостаточная синхронизация с конвейером
Если робот не синхронизирован с движением ленты, он будет «промахиваться» мимо кодов.
Решение: используйте Conveyor Tracking (энкодер + программный модуль).
Ошибка 4. Экономия на разрешении камеры
Для мелких 2D-кодов (DataMatrix) нужна камера с высоким разрешением. «Мы возьмём 1 Мп» — не сработает.
Решение: рассчитывайте разрешение исходя из размера кода и поля зрения.
Рекомендации по внедрению
- Начинайте с аудита кодов. Какие типы кодов используются (1D, 2D, DPM)? На каких поверхностях? В каких условиях?
- Выбирайте сканер под задачу. Лазерный — для 1D, имиджер — для 2D, DPM-сканер — для точечной маркировки.
- Обеспечьте синхронизацию с конвейером. Без Conveyor Tracking робот не сможет работать в потоке.
- Инвестируйте в техническое зрение. Если положение кода неизвестно, камера поможет роботу найти его.
- Интегрируйте с WMS/MES. Считанный код должен автоматически передаваться в учётную систему.
- Тестируйте на реальных деталях. Привезите образцы с кодами — проверьте, считываются ли они в реальных условиях.
Заключение
Робот сканирование штрихкодов — это зрелая технология, которая уже работает на российских и зарубежных предприятиях. KWD Automobiltechnik использует роботов KUKA с 3D-зрением для сварки и сканирования. КАМАЗ внедрил систему идентификации деталей в окрасочном цехе. Системы «робот-сканер» обеспечивают считывание кодов со скоростью 0,1–0,5 секунды и ошибками менее 0,01%.
Главные драйверы внедрения — снижение ошибок сортировки и необходимость полной прослеживаемости. Роботы решают обе задачи: они не ошибаются и передают данные в учётные системы автоматически.
Хотите автоматизировать сканирование и сортировку на вашем производстве? Пришлите нам описание вашей операции — типы кодов, поверхности, скорость потока. Наши инженеры подберут конфигурацию системы и рассчитают окупаемость.