
Робот, который умеет только одну операцию — это дорогой станок. Робот, который за 6 секунд меняет захват и переключается на другую деталь — это гибкий производственный актив, окупающийся в разы быстрее. Именно поэтому быстросменный захват для робота стал одним из главных трендов современной автоматизации.
Производители по всему миру требуют от роботизированных ячеек всё большей гибкости: партии становятся меньше, номенклатура шире, а переналадка должна занимать минуты, а не часы. Tool changers — системы автоматической смены захватов и оснастки — решают эту задачу. В этой статье мы разберём, как устроены такие системы, какие бывают типы, как их выбирать и какие ошибки допускают при интеграции.
Почему быстрая переналадка стала критическим фактором
Современное производство меняется быстрее, чем когда-либо. Продуктовые линейки обновляются ежеквартально, партии сокращаются, а заказчики требуют всё более персонализированные изделия. В этих условиях традиционная модель «жёсткой» автоматизации — робот, запрограммированный на одну операцию годами — перестаёт работать.
Ключевые вызовы:
- Частая смена номенклатуры. Если робот должен обрабатывать 5–10 типов деталей в смену, ручная смена захвата каждый раз — это часы простоя в день.
- Разные типы оснастки. Для вакуумного захвата, механических губок, сварочной горелки или клеевой головки нужны разные интерфейсы питания и управления.
- Быстрый возврат инвестиций. Робот, который простаивает на переналадке, не окупается. Гибкость напрямую влияет на ROI .
- Дефицит квалифицированных кадров. Если для смены оснастки нужен инженер-наладчик, а его нет в смене — линия встанет .
Производители роботов и оснастки отвечают на эти вызовы созданием модульных систем, где замена инструмента происходит автоматически, без участия человека.
Что такое tool changer и как он работает
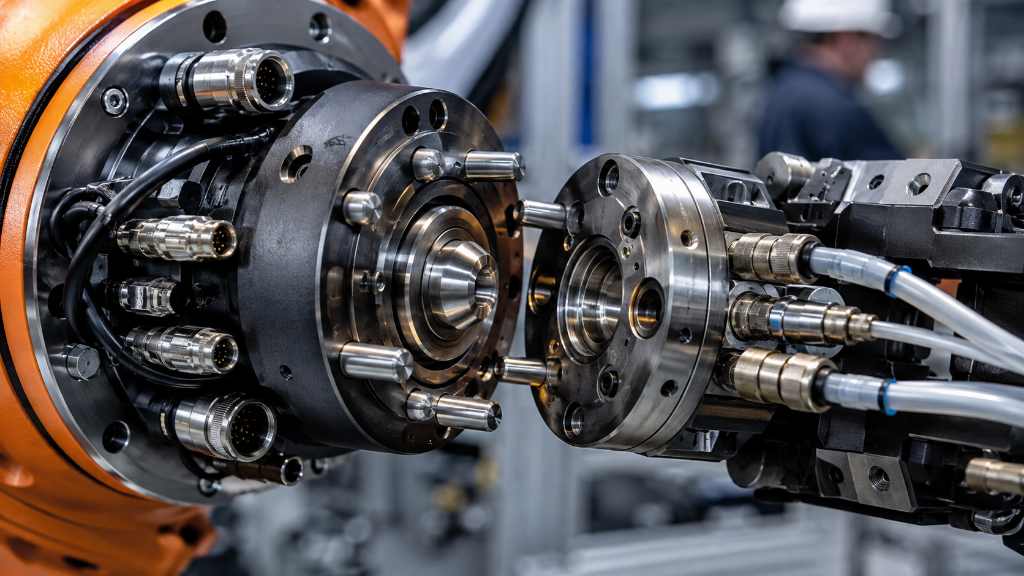
Tool changer (устройство смены инструмента) — это механический интерфейс, который позволяет роботу автоматически «отстёгивать» один захват и «пристёгивать» другой. Система состоит из двух основных частей:
- Master side (сторона робота) — закрепляется на фланце робота. Содержит замковый механизм, приёмные разъёмы для питания и сигналов.
- Tool side (сторона инструмента) — закрепляется на каждом сменном захвате или оснастке. Содержит ответную часть замка и разъёмы.
Принцип работы:
- Робот подъезжает к стойке с инструментами (tool stand) и позиционируется над нужным захватом.
- Master side и tool side совмещаются.
- Замковый механизм срабатывает (пневматически, электромеханически или механически), соединяя обе части.
- Робот отъезжает от стойки — инструмент зафиксирован и готов к работе.
- Питание и сигналы передаются через встроенные разъёмы.
Ключевой параметр — повторяемость. Современные системы обеспечивают точность позиционирования ±1,5 мкм . Это означает, что после смены захвата робот возвращается в ту же точку с микронной точностью — без перекалибровки.
Автоматические и ручные системы. Автоматические tool changers позволяют роботу самостоятельно менять инструменты, обращаясь к стойке. Ручные системы дешевле, но требуют вмешательства оператора — он отстёгивает один захват и пристёгивает другой вручную. Автоматические системы поддерживают нагрузку до 2300 кг, ручные — обычно до 50 кг .
Типы tool changers — что выбрать для вашей задачи
Ручные быстросменные системы
Ручные tool changers — это промежуточный вариант между «жёсткой» оснасткой и полной автоматизацией. Оператор одной рукой отжимает фиксатор, снимает захват и устанавливает другой.
Когда выбирать:
- Переналадка происходит реже, чем раз в смену.
- Бюджет ограничен.
- Производство мелкосерийное, но не требует полной автономности .
Преимущества:
- Низкая стоимость.
- Простота установки.
- Высокая точность повторяемости (до ±0,02 мм) .
Примеры: Zimmer Match (ручное исполнение), GRIP Manual, SCHUNK CMS .
Автоматические tool changers
Полностью автоматизированные системы, где робот сам меняет инструменты. Это критически важно для «безлюдных» производств и высокомиксных линий.
Когда выбирать:
- Переналадка происходит несколько раз в смену.
- Требуется работа без оператора (ночная смена, выходные).
- Множество типов оснастки (сварка, захват, контроль, маркировка) .
Преимущества:
- Минимальное время переналадки (6–30 секунд).
- Работа 24/7 без вмешательства человека.
- Снижение ошибок «человеческого фактора» .
Примеры: Stäubli MPS, ATI QC-1310 (payload до 2300 кг), Nitta OMEGA, SCHUNK ORS .
Быстросменные губки и модули
Иногда менять весь захват не нужно — достаточно заменить губки или добавить функциональный модуль.
Quick finger change: быстросменные губки, которые фиксируются кнопкой или рычагом. Позволяют адаптировать захват под разные размеры деталей за секунды .
Модульные интерфейсы: tool changers с модульными разъёмами позволяют передавать через одну точку подключения пневматику, вакуум, электрические сигналы, данные (до 10 Гбит/с), сварочный ток, заземление .
Технические параметры — на что смотреть при выборе
| Параметр | Что учитывать |
| Payload (нагрузка) | Сумма веса захвата + вес детали. Для тяжёлых задач — до 2300 кг |
| Повторяемость | Для точных операций — ±1,5 мкм |
| Моменты (X/Y/Z) | Критично при аварийных остановках. Учитывайте статические и динамические нагрузки |
| Тип привода | Пневматический, электромеханический, механический |
| Проходные модули | Пневматика, вакуум, электрика, данные, сварочный ток, охлаждение |
| Количество сменных сторон | Один master side может обслуживать до 6 tool sides — оптимизация ROI |
| Ресурс | Для высокоцикловых производств — более 100 000 смен |
| Защита | IP-класс для агрессивных сред (пыль, влага, масло) |
Российские разработки и доступность
Российский рынок tool changers пока представлен преимущественно импортными решениями (Stäubli, ATI, SCHUNK, Zimmer, Nitta). Однако есть и отечественные разработки.
XGSynBot Z1 — модульный промышленный робот, представленный в 2026 году. Ключевая особенность — механизм оперативной замены конечных эффекторов: переключение между вакуумными присосками, сварочными насадками или захватами занимает не более 6 секунд .
Для российских интеграторов и производителей роботов (включая ROKAE и Kawasaki) tool changers становятся стандартным элементом комплектации. При проектировании ячейки важно заранее закладывать интерфейс под сменные захваты — это дешевле, чем переделывать потом.
Ограничения и типичные ошибки
Ошибка 1. Экономия на tool changer
«Обойдёмся одним захватом» — а через месяц выясняется, что нужен второй, третий, пятый. Ручная смена занимает минуты, которые накапливаются в часы простоя.
Решение: Закладывайте tool changer в проект с самого начала. Даже если сейчас нужен один захват — через год появится второй.
Ошибка 2. Игнорирование моментов
Tool changer выдерживает нагрузку, но при аварийной остановке возникают огромные моменты. Если не учесть их при выборе, замок может разрушиться.
Решение: Проверяйте статические и динамические моменты (X/Y/Z) в спецификации. Для тяжёлых захватов — запас по моменту .
Ошибка 3. Недостаточная защита IP
В металлообработке, литейном производстве, пищевой промышленности tool changer подвергается воздействию пыли, влаги, масла.
Решение: Выбирайте системы с защитой IP65+ для агрессивных сред.
Ошибка 4. Отсутствие контроля соединения
Если tool changer не имеет датчиков подтверждения соединения, робот может «думать», что захват зафиксирован, а на самом деле он не до конца сел.
Решение: Выбирайте системы с интегрированными сенсорами lock/unlock. Например, ATI QC-835 имеет встроенные датчики состояния .
Рекомендации по внедрению
- Начинайте с аудита номенклатуры. Определите, сколько типов захватов вам реально нужно. Если 2–3 — ручной tool changer может быть достаточным. Если 5+ и переналадка частая — только автоматический.
- Выбирайте по payload с запасом. Захват + деталь + возможные динамические нагрузки. Не работайте на пределе.
- Закладывайте стойку для инструментов. Tool stand — не менее важный элемент, чем сам changer. Робот должен точно позиционироваться над каждым гнездом.
- Интегрируйте с контроллером робота. Современные tool changers передают статус через дискретные сигналы или промышленные шины. Убедитесь, что ваш контроллер поддерживает нужный протокол.
- Планируйте будущее. Один master side может обслуживать до 6 tool sides . Закладывайте возможность расширения.
- Обучайте персонал. Даже автоматический tool changer требует обслуживания: проверка чистоты разъёмов, смазка замка, контроль износа.
Заключение
Быстросменный захват для робота — это не роскошь, а необходимость для современного гибкого производства. Tool changers позволяют одному роботу выполнять несколько операций, сокращая время переналадки с часов до секунд. Автоматические системы обеспечивают повторяемость ±1,5 мкм и payload до 2300 кг. Ручные — доступны по цене и просты в установке.
Главный принцип: закладывайте гибкость в проект с самого начала. Tool changer — это не «дополнительная опция», а элемент, который определяет, насколько эффективно ваш робот будет использоваться завтра.
Хотите подобрать tool changer для вашей роботизированной ячейки? Пришлите нам описание задач — количество захватов, частоту переналадки, типы операций. Наши инженеры подберут оптимальную конфигурацию.