
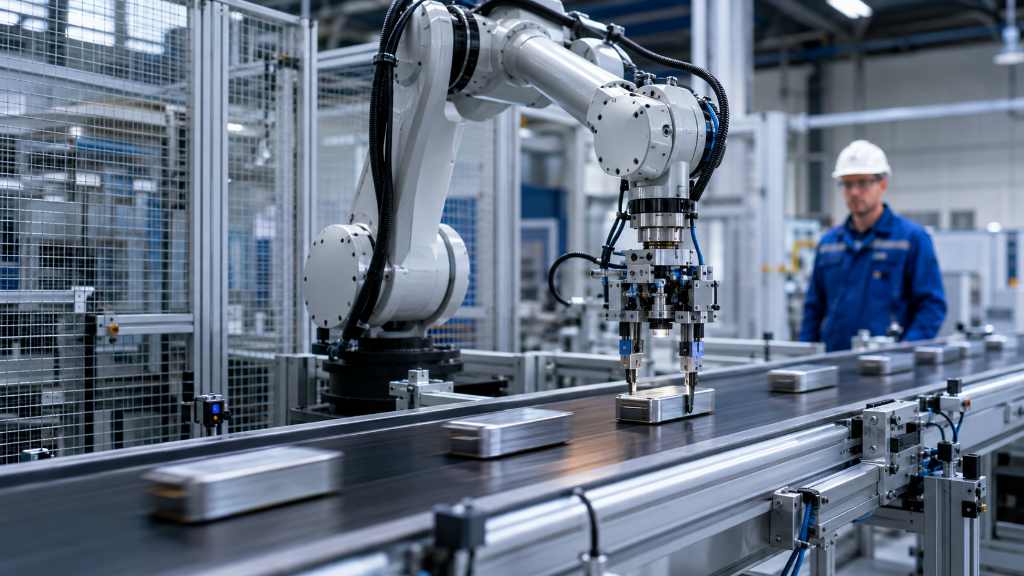
Когда робот работает с конвейером, он не просто «берёт деталь». Он должен «видеть» движущуюся цель, рассчитать её положение в момент захвата, синхронизировать своё движение с лентой и успеть выполнить операцию до того, как деталь уйдёт из зоны досягаемости. Ошибка в доли секунды — и робот промахивается или врезается в конвейер. Это не задача для «жёсткого» программирования. Это задача для систем технического зрения и специальных программных модулей, которые превращают статичного манипулятора в гибкого партнёра конвейерной линии.
В этой статье мы разберём, как устроено сопряжение промышленных роботов с конвейерами, какие технологии используются для синхронизации и управления потоком деталей, и приведём практические примеры из реальных проектов.
Почему синхронизация робота и конвейера — сложная задача
На первый взгляд, что тут сложного: поставить робота у ленты и запрограммировать движение в точку захвата? Проблема в том, что конвейер не останавливается. Детали движутся с постоянной или переменной скоростью. Робот должен не просто «догнать» деталь, а сделать это с точностью до миллиметра, сохраняя безопасность и не снижая темп производства.
Ключевые вызовы синхронизации:
- Динамическое позиционирование. Деталь движется, пока робот строит траекторию. К моменту захвата она окажется в другой точке.
- Переменная скорость. Конвейер может ускоряться, замедляться или останавливаться. Система должна адаптироваться в реальном времени.
- Множество объектов. На ленте могут одновременно находиться десятки деталей. Робот должен выбрать «свою», не столкнувшись с другими.
- Пропускная способность. На высокоскоростных линиях робот должен успевать захватывать детали каждые несколько секунд.
- Сложность интеграции. Робот, конвейер, система зрения, PLC и энкодеры — всё это должно работать как единый механизм.
Как работает отслеживание конвейера (Conveyor Tracking)
Conveyor Tracking — это технология, которая позволяет роботу синхронизировать своё движение с движущимся конвейером. Робот «захватывает» деталь в системе координат ленты и продолжает движение вместе с ней, как если бы деталь была неподвижна.
Ключевые компоненты системы
Типовая система отслеживания конвейера включает:
| Компонент | Назначение |
| Энкодер | Измеряет перемещение ленты с высокой точностью. Подключается к контроллеру робота или PLC. |
| Датчик обнаружения | Фотоэлектрический или визуальный сенсор, фиксирующий появление детали в зоне захвата. |
| Система технического зрения | Определяет положение, ориентацию и тип детали на ленте. |
| Программный модуль | Специализированное ПО, которое рассчитывает траекторию синхронизации. |
| PLC/контроллер | Управляет запуском и остановкой конвейера, координирует работу робота и периферии. |
Как это работает на практике
Шаг 1. Обнаружение. Датчик или камера фиксирует появление детали на конвейере. Система сохраняет её положение в «системе координат конвейера».
Шаг 2. Синхронизация. Робот получает команду на захват. Программный модуль рассчитывает траекторию, которая учитывает движение ленты. Робот начинает движение, «догоняя» деталь.
Шаг 3. Захват. В момент, когда робот и деталь оказываются в одной точке, захват срабатывает. С точки зрения конвейера, робот «остановился» относительно детали.
Шаг 4. Выполнение операции. Робот может выполнить операцию (сварка, сборка, укладка) прямо на движущейся ленте или переместить деталь в другую точку.
Шаг 5. Возврат. Робот возвращается в исходное положение для захвата следующей детали.
Скорость отслеживания — ключевой параметр
Современные модули отслеживания конвейера обеспечивают скорость синхронизации до 1,7 м/с (около 100 метров в минуту) . Это позволяет работать с высокоскоростными линиями, где детали движутся быстро и требуют точного захвата.
Программные модули для синхронизации — обзор решений
Производители роботов предлагают специализированные программные пакеты для сопряжения с конвейерами. Вот ключевые решения.
ABB — Conveyor Tracking Module и PickMaster
ABB предлагает Conveyor Tracking Module (CTM), который поддерживает подключение до 4 роботов, 4 конвейеров и 8 камер . Модуль обеспечивает:
- Скорость отслеживания до 1,7 м/с.
- Поддержку переменного и кругового отслеживания.
- Снижение количества требуемых модулей с 12 до 1 для системы из 4 роботов и 3 конвейеров .
PickMaster — это программный пакет ABB для управления несколькими роботами на конвейере. Он поддерживает:
- До 8 роботов, работающих одновременно на одной линии .
- Интеграцию с визуальными системами и внешними сенсорами.
- Гибкую конфигурацию зон захвата и распределения деталей между роботами .
Пример практического применения: Система Pick & Place с SCARA-роботом и камерой обеспечивает производительность до 120 деталей в минуту с точной синхронизацией и контролем качества .
KUKA — ConveyorTech и PickControl
KUKA.ConveyorTech — специализированный пакет для синхронизации робота с конвейером :
- Поддержка до 5 конвейеров на один контроллер.
- Работа с линейными, круговыми и 6D-конвейерами.
- Обнаружение движения через резольверы, Fieldbus или внешние сигналы.
- Синхронизация с несколькими объектами одновременно.
KUKA.PickControl — программное обеспечение для координации нескольких роботов и операций захвата/укладки . Поддерживает:
- Интеграцию с системами обработки изображений (2D и 3D).
- Динамическое распределение нагрузки между роботами.
- Симуляцию материальных потоков для проектирования системы.
FANUC — iRPickTool и iRVision
FANUC предлагает iRPickTool с интегрированной системой iRVision для отслеживания конвейера :
- Поддержка 2D и 3D процессов отслеживания.
- Простая калибровка камер относительно конвейера.
- Прямая интеграция с функциями отслеживания движения.
- Предварительно настроенные параметры для обнаружения движущихся деталей.
ROKAE — SyncMotion
Российские интеграторы работают с роботами ROKAE, которые поддерживают технологию SyncMotion :
- Высокоточное отслеживание конвейера.
- Поддержка визуальных систем Cognex, Omron, Panasonic.
- Возможность联动 управления с направляющими (7-я ось).
- Повторяемость ±0,02 мм.
ROKAE xCore также поддерживает отслеживание линейного конвейера с двумя методами триггера: фотоэлектрическим и 2D-визуальным .
Kawasaki — встроенные функции отслеживания
Kawasaki предоставляет встроенные команды для синхронизации с конвейером :
- CVWAIT — ожидание достижения конвейером заданной позиции.
- CVDELAY — задержка движения робота относительно конвейера.
- CVPOS — получение текущей позиции конвейера.
- CVCOOPJT — активация сотрудничества робота с конвейером.
Кейсы и практические примеры
KWD Automobiltechnik — синхронизация сварки и контроля качества
Немецкий производитель автомобильных компонентов KWD Automobiltechnik внедрил систему, где роботы KUKA с 3D-зрением Cognex выполняют захват, сварку и контроль качества боковых панелей автомобилей .
Как работает система:
- Робот с интегрированной 3D-камерой позиционируется перед магазином с деталями.
- Камера измеряет положение деталей и возможные деформации.
- Робот захватывает деталь с учётом её реального положения.
- Второй робот выполняет сварку.
- После сварки роботы проводят оптическую инспекцию сварных точек — проверяют количество, расположение и качество.
- Данные архивируются для полной прослеживаемости.
Особенность: Детали не имеют фиксированного положения в магазине — они могут быть повёрнуты или наклонены. Система зрения адаптируется к этому в реальном времени .
MWES — загрузка деталей из бункеров на конвейер
Компания Midwest Engineered Systems (MWES) разработала систему с тремя роботами FANUC для загрузки тяжёлых деталей из бункеров в систему термообработки .
Решение:
- 3D-сенсоры SICK PLB определяют ориентацию деталей и оптимальные точки захвата.
- Роботы с магнитными захватами извлекают детали из бункеров.
- CDLR-конвейеры подают полные бункеры и выводят пустые.
- Контроллер ячейки управляет рецептами и координацией.
Результаты:
- Производительность ≤ 1 деталь за 6 секунд.
- Рост производительности на 10–20% по сравнению с ручной операцией.
- Окупаемость менее 2 лет.
- Устранён контакт рабочих с горячими и острыми деталями .
Управление потоком деталей — не только захват
Синхронизация с конвейером — это не только «догнать и схватить». Это ещё и управление потоком: какие детали захватывать первыми, как распределять нагрузку между роботами, что делать с пропущенными деталями.
Распределение нагрузки между роботами
Когда на линии работают несколько роботов, важно, чтобы они не мешали друг другу и равномерно распределяли нагрузку. ABB PickMaster поддерживает Load Balance Groups — группы роботов, между которыми автоматически распределяются позиции деталей .
Принцип: если первый робот не успевает захватить деталь, второй «подхватывает» её. Это предотвращает пропуски и повышает общую производительность.
Фильтрация дублирующихся обнаружений
При отслеживании конвейера одна и та же деталь может быть обнаружена в двух последовательных кадрах. Система должна «понять», что это одна деталь, а не две. Для этого используется Overlap Filter — фильтр, который исключает дублирующиеся позиции на основе расстояния и угла .
Работа с «потерянными» целями
Если деталь уходит за пределы досягаемости робота до захвата, система должна корректно обработать эту ситуацию. ABB PickMaster использует параметр Y Max — предельное расстояние, после которого цель считается «потерянной» .
Ограничения и типичные ошибки
Ошибка 1. Неправильная калибровка энкодера
Энкодер измеряет перемещение ленты. Если его разрешение или направление настроены неверно, робот будет «промахиваться» на постоянную величину.
Пример из практики: На роботе Kawasaki значение QTD (Queue Distance) было установлено в 300 мм вместо 0. Это приводило к тому, что энкодер показывал -300 мм сразу после активации DropWObj .
Решение: Проверьте единицы измерения (мм vs метры), направление энкодера и разрешение (импульсов на мм).
Ошибка 2. Игнорирование задержки системы зрения
Система зрения обрабатывает изображение за конечное время. Если задержка велика, робот получает устаревшие координаты. Для высокоскоростных линий это критично.
Решение: Используйте камеры с малым временем обработки и синхронизируйте их с энкодером конвейера.
Ошибка 3. Недостаточная зона досягаемости
Робот должен успеть захватить деталь до того, как она выйдет из зоны досягаемости. Если зона мала, робот будет постоянно «опаздывать».
Решение: Рассчитайте зону досягаемости с учётом скорости конвейера и времени цикла робота. При необходимости используйте направляющую (7-ю ось) для расширения рабочей зоны .
Ошибка 4. Слишком сложная система зрения
Чем сложнее алгоритм распознавания, тем больше времени он требует. На высокоскоростных линиях это может стать узким горлышком.
Решение: Используйте простые и быстрые алгоритмы для первичного обнаружения и более сложные — только для нештатных ситуаций.
Рекомендации по интеграции
- Начинайте с расчёта зоны захвата. Определите, на каком расстоянии от робота деталь должна быть обнаружена, чтобы робот успел её захватить.
- Выбирайте правильный энкодер. Разрешение должно обеспечивать точность не хуже 1 мм. Направление — соответствовать движению ленты.
- Используйте специализированное ПО. ConveyorTech от KUKA, PickMaster от ABB, iRPickTool от FANUC — эти модули уже содержат готовые алгоритмы синхронизации.
- Интегрируйте систему зрения с энкодером. Камера должна «знать» положение ленты в момент съёмки, чтобы передать роботу корректные координаты.
- Планируйте распределение нагрузки. Если на линии несколько роботов, настройте балансировку, чтобы избежать простоев и пропусков.
- Тестируйте на реальной линии. Лабораторные условия не покажут реальных задержек и вибраций. Проверяйте систему в цехе.
Заключение
Робот и конвейер синхронизация — это сложная инженерная задача, которая требует не только робота, но и системы зрения, энкодеров, специализированного ПО и грамотной интеграции. Современные модули (ABB Conveyor Tracking, KUKA ConveyorTech, FANUC iRPickTool, ROKAE SyncMotion) позволяют роботам работать с конвейерами на скоростях до 1,7 м/с, обеспечивая точность и производительность, недоступные при ручном труде.
Ключ к успеху — правильный расчёт зоны захвата, корректная калибровка энкодера, интеграция системы зрения и распределение нагрузки между роботами. И, конечно, тестирование на реальной линии.
Хотите автоматизировать подачу или съём деталей с конвейера? Пришлите нам описание вашей операции — скорость ленты, тип деталей, требуемый темп. Наши инженеры подберут конфигурацию системы и рассчитают окупаемость.