
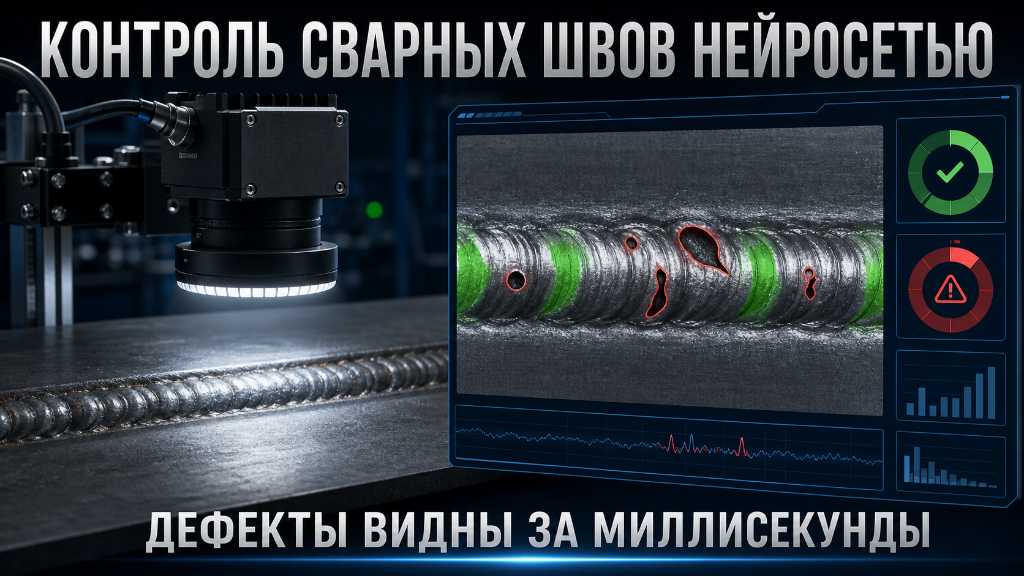
Сварка — один из самых ответственных процессов в машиностроении, металлургии, авиастроении и нефтегазовой отрасли. Качество сварного шва определяет прочность и безопасность всей конструкции. Пропущенный дефект — это не просто брак, а потенциальная авария, человеческие жертвы и многомиллионные убытки.
Традиционный контроль сварных швов выполняется человеком: визуальный осмотр, ультразвуковая дефектоскопия, рентген. Но человеческий фактор — усталость, субъективность, ограниченная пропускная способность — приводит к тому, что до 20% дефектов остаются незамеченными. В условиях высоких скоростей производства и ужесточения требований к качеству ручной контроль становится узким горлышком.
На помощь приходит контроль сварных швов нейросетью. Системы технического зрения на базе глубокого обучения способны анализировать изображения швов в реальном времени, находить микроскопические дефекты и классифицировать их с точностью, недоступной человеческому глазу. В этой статье мы разберём, какие дефекты сварки можно обнаруживать нейросетями, как устроена такая система, какие архитектуры нейросетей используются, и приведём реальные примеры внедрения на российских предприятиях.
Почему традиционные методы контроля сварки уже не справляются
Сварка остаётся одним из самых сложных для автоматизации процессов контроля. Причины:
- Высокая вариативность дефектов. Трещины, поры, непровары, подрезы, наплывы, шлаковые включения — каждый тип дефекта имеет множество вариаций по форме, размеру и расположению. Обучить инспектора распознавать все варианты — годы практики.
- Субъективность оценки. Один инспектор может пропустить дефект, который другой увидит. В условиях усталости качество контроля падает. Исследования показывают, что при визуальном контроле операторы пропускают от 10 до 25% дефектов.
- Низкая скорость. Человек физически не может проверять сотни метров швов в час с высоким качеством. На высокопроизводительных линиях контроль становится «бутылочным горлышком».
- Сложность документирования. Ручной контроль не даёт цифрового следа — нельзя подтвердить заказчику, что каждый миллиметр шва был проверен.
Автоматический контроль сварки с использованием нейросетей решает все эти проблемы: высокая скорость, отсутствие усталости, объективность, полная цифровая прослеживаемость.
Какие дефекты сварных швов обнаруживают нейросети
Современные системы машинного зрения способны распознавать широкий спектр дефектов как на поверхности шва, так и внутри него (с использованием рентгеновских или ультразвуковых изображений).
Поверхностные дефекты (визуальный контроль)
| Тип дефекта | Описание | Чем опасен |
| Трещина | Разрыв металла вдоль или поперёк шва | Самая опасная категория — может привести к разрушению конструкции |
| Пора | Пустота в металле, округлая или овальная | Снижает прочность, может стать очагом коррозии |
| Непровар | Отсутствие сплавления между деталями или слоями | Резкое снижение несущей способности |
| Подрез | Углубление вдоль края шва | Концентратор напряжений, место зарождения трещин |
| Наплыв | Избыток металла, натекший на основную поверхность | Создаёт концентратор напряжений, мешает сборке |
| Брызги металла | Мелкие капли застывшего металла вокруг шва | Ухудшают внешний вид, могут мешать дальнейшей обработке |
Внутренние дефекты (рентгеновский и ультразвуковой контроль)
Нейросети могут анализировать не только оптические изображения, но и рентгеновские снимки, УЗИ-сканы, термограммы. Это позволяет обнаруживать дефекты внутри шва, невидимые снаружи:
- Внутренние трещины и расслоения.
- Шлаковые включения (частицы флюса, оставшиеся в металле).
- Внутренние поры и газовые пузыри.
- Непровар в корне шва.
Например, исследователи из Петрозаводского государственного университета создали нейросетевую систему, которая с высокой точностью находит критические дефекты: наплывы металла, поверхностные поры и отклонения геометрии шва. Система работает в реальном времени непосредственно в ходе изготовления шва в условиях высокой температуры, пылевой загрязнённости и электромагнитных помех.
Архитектура системы контроля сварных швов нейросетью
Типовая система автоматического контроля сварки включает несколько компонентов.
Аппаратная часть
- Камера (или несколько камер) — для съёмки поверхности шва. Используются высокоскоростные промышленные камеры с глобальным затвором. В российских разработках, например, система НИТИ «Прогресс» создаёт изображение с частотой обновления 200 кадров в секунду.
- Источник света — подсветка, подобранная под материал и тип поверхности (кольцевая, коаксиальная, структурированный свет).
- Датчики дополнительных сигналов — инфракрасные камеры для термографии, ультразвуковые датчики, рентгеновские источники (для внутреннего контроля).
- Промышленный компьютер с GPU — для обработки изображений и работы нейросети в реальном времени.
Программная часть (нейросетевые архитектуры)
Для распознавания дефектов сварных швов используются различные архитектуры нейросетей. Выбор зависит от типа данных и требуемой точности.
| Архитектура | Применение | Особенности |
| Свёрточные нейросети (CNN) | Классификация дефектов на изображениях | Базовый стандарт для визуального контроля |
| U-Net и его модификации | Сегментация дефектов на изображении (пиксельная точность) | Позволяет выделить форму и границы дефекта |
| Vision Transformer (ViT) | Распознавание сложных паттернов дефектов | Высокая точность, но требует больше данных |
| YOLO (You Only Look Once) | Обнаружение дефектов в реальном времени | Быстрый, подходит для потокового контроля |
| Гибридные модели (CNN + Transformer) | Максимальная точность классификации | Комбинируют лучшее из обоих подходов |
Например, в исследовании по классификации дефектов при роботизированной сварке GMAW используется гибридный подход, объединяющий CNN и Vision Transformers для точной классификации шести типов дефектов: непровар, пористость, шлаковые включения и другие. Другая разработка — DeepFuse WeldNet — использует модифицированную U-Net с механизмом внимания для сегментации сварных швов на изображениях и последующей классификации дефектов.
Этапы внедрения системы контроля сварных швов
Шаг 1. Сбор и разметка данных
Это самый важный и трудоёмкий этап. Нейросеть нужно обучить на тысячах изображений сварных швов — как с дефектами, так и без. Каждое изображение должно быть размечено экспертом: указаны координаты и тип дефекта.
- Объём данных: от 5 000 до 50 000 размеченных изображений в зависимости от архитектуры.
- Источники: ваше производство (реальные снимки), публичные датасеты, синтетические данные.
Шаг 2. Выбор архитектуры и обучение
На основе размеченных данных выбирается архитектура и проводится обучение. Этот этап требует квалифицированных специалистов по Data Science.
- Типичные сроки: от 2 до 6 недель (в зависимости от сложности).
- Вычислительные ресурсы: GPU-кластер или облачные вычисления.
Шаг 3. Интеграция с производственной линией
Обученная модель загружается на промышленный компьютер, который подключается к камерам и системе управления роботом.
- Требования к производительности: обработка кадра за время, не превышающее такт линии.
- Интерфейсы: Ethernet/IP, Profinet, Modbus TCP для передачи сигналов «брак/годен».
Шаг 4. Валидация и дообучение
На реальном производстве система тестируется на контрольной выборке. При необходимости проводится дообучение (fine-tuning) на новых данных.
Примеры из практики
Пример 1. Контроль сварных швов на производстве металлоконструкций (металлургия)
Задача: Крупный завод металлоконструкций выпускает сварные балки для мостовых кранов. Длина швов — до 12 метров. Ручной визуальный контроль выполняли два инспектора в смену, пропуская до 10% дефектов. Один пропущенный дефект мог привести к выходу крана из строя и многомиллионным убыткам.
Решение: Интеграция системы технического зрения с двумя высокоскоростными камерами, синхронизированными с движением сварочного робота. Нейросеть на основе CNN обучена на 12 000 размеченных изображениях дефектов — трещин, пор и непроваров.
Результаты: Скорость контроля — до 50 метров шва в минуту. Надёжность обнаружения дефектов — 98,5% (против 80–85% у человека). Брак на финальной сборке снизился на 75%. Окупаемость системы — 10 месяцев.
Пример 2. Автоматическая дефектоскопия сварных швов в автомобилестроении
Задача: Поставщик автокомпонентов (Калужская область) выпускает кузовные детали с точечной сваркой. На каждом кузове — до 3000 сварных точек. Контроль качества выполнялся выборочно — разрушающим методом (отрыв каждой 500-й точки). Это давало лишь статистическую оценку, не гарантируя качество всех соединений.
Решение: Система машинного зрения на базе YOLOv8, обученная на изображениях сварных точек — как качественных, так и с дефектами (непровар, пережог, смещение). Камера установлена на роботе, который после сварки делает снимок каждой точки.
Результаты: Стопроцентный контроль каждой сварной точки. Нейросеть выявляет дефекты на изображении за 50 мс. Брак (некачественные сварные соединения, попавшие на сборку) снизился с 0,8% до 0,05%. Окупаемость — 8 месяцев.
Пример 3. Контроль сварных швов трубопроводов (нефтегазовая отрасль)
Задача: Предприятие по производству труб большого диаметра для магистральных газопроводов. Требования к качеству сварных швов — крайне высокие: допускается не более одного дефекта на 100 метров шва. Рентгеновский контроль выполняли операторы, утомляемость которых приводила к пропускам.
Решение: Система анализа рентгеновских снимков на базе гибридной модели CNN-ViT. Нейросеть сегментирует изображение, выделяет зоны с дефектами и классифицирует их тип.
Результаты: Точность обнаружения дефектов — 99,2%. Время анализа одного снимка сокращено с 15 минут (человек) до 30 секунд. Система внедрена на трёх постах контроля, высвобождено 6 операторов. Окупаемость — 14 месяцев.
Пример 4. Российская разработка: система машинного зрения для электронно-лучевой сварки (Ростех)
Задача: Институт Ростеха создал систему машинного зрения для контроля электронно-лучевой сварки. В основе системы — блок магнитной оптики, создающий изображение высокого качества с частотой обновления 200 кадров в секунду. Электронный луч сканирует поверхность сварного шва, а датчик вторичных электронов преобразует сигнал в видеокартинку.
Решение: Технология повышает точность сварочных работ и эффективность выявления дефектов в сварных соединениях. По сути, это современный метод неразрушающего контроля, аналогичный рентгенографии.
Результаты: Система позволяет контролировать качество шва непосредственно в процессе сварки, существенно сокращая производственный цикл и повышая качество швов.
Точность нейросетевого контроля — что можно гарантировать
Точность системы зависит от многих факторов: качества данных, архитектуры, условий съёмки. В промышленных условиях реально достижимые показатели:
| Тип контроля | Точность обнаружения дефектов | Частота ложных срабатываний |
| Визуальный контроль поверхности (CNN, YOLO) | 95–99% | 1–5% |
| Рентгеновский контроль (CNN-ViT) | 97–99,5% | 0,5–2% |
| Ультразвуковой контроль (CNN) | 90–96% | 3–8% |
| Термографический контроль (RNN) | 85–92% | 5–10% |
Важно: нейросеть никогда не даёт 100% гарантии. Но при правильном обучении и достаточном объёме данных она значительно превосходит возможности человека — как по скорости, так и по надёжности.
Ограничения и когда нейросетевой контроль не работает
- Недостаток размеченных данных. Без 5–10 тысяч качественных примеров нейросеть не обучить. Сбор и разметка данных — самый дорогой и долгий этап.
- Редкие типы дефектов. Если дефект встречается раз в 10 000 швов, нейросеть может его не увидеть — она просто не встречала таких примеров на обучении. Требуется целенаправленный сбор «редких» дефектов.
- Экстремальные условия съёмки. Сильная задымлённость, масляная плёнка на поверхности, вибрации — всё это ухудшает качество изображений. Требуется продуманная система освещения и защита оптики.
- Сложность интерпретации. Нейросеть «чёрный ящик» — она говорит «дефект есть», но не всегда объясняет, почему. Для ответственных производств (авиация, атомная энергетика) требуется объяснимость решений (XAI — explainable AI).
- Необходимость дообучения. При смене типа сварки, материала или толщины металла модель может «упасть» в точности. Требуется дообучение на новых данных.
Экономика проекта — сколько стоит и когда окупается
| Статья затрат | Диапазон, млн руб. | Примечания |
| Оборудование (камеры, свет, ПК с GPU) | 0,5–2,0 | Зависит от количества камер и типа камер |
| Сбор и разметка данных | 0,5–3,0 | Самый дорогой этап |
| Разработка и обучение нейросети | 0,5–2,5 | Включает выбор архитектуры, обучение, валидацию |
| Интеграция и пусконаладка | 0,5–1,5 | Подключение к линии, обучение персонала |
| Итого (типовой проект) | 2,0–9,0 | Зависит от сложности |
Окупаемость складывается из:
- Снижения брака (от 1 до 5% экономии материала и времени переделки).
- Сокращения ручного контроля (замена 2–6 инспекторов).
- Снижения рекламаций и гарантийных отказов (особенно критично для ответственных изделий).
- Возможности документально подтвердить качество (цифровой след для заказчика).
Типовой срок окупаемости: от 6 до 18 месяцев.
Риски и как их минимизировать
| Риск | Последствия | Минимизация от ВТ-Роботикс |
| Недостаточно данных для обучения | Низкая точность, ложные срабатывания | Используем аугментацию данных, синтетическую генерацию, дообучение на ваших образцах |
| Изменение технологии сварки | Модель устаревает | Проектируем систему с возможностью быстрого дообучения (fine-tuning) |
| Загрязнение оптики | Падение качества изображений | Устанавливаем защитные стёкла с продувкой, регламент очистки |
| Высокая частота ложных срабатываний | Операторы перестают доверять системе, игнорируют сигналы | Оптимизируем порог принятия решений под ваш уровень допустимого риска |
| Юридическая ответственность | При пропуске дефекта — претензии заказчика | Внедряем систему верификации: подозрительные участки перепроверяются человеком или второй моделью |
Рекомендации по внедрению
- Начинайте с простого — с визуального контроля поверхности. Это самый быстрый и доступный способ получить результат и накопить опыт.
- Соберите репрезентативную выборку дефектов. Не менее 1000 изображений каждого типа дефекта. Чем больше — тем лучше.
- Не пытайтесь сделать «всё и сразу». Сначала обучите модель на одном типе сварки и одном материале. Затем расширяйте.
- Используйте гибридный подход. Нейросеть — для первичного отсева, человек — для подтверждения сложных случаев.
- Планируйте бюджет на дообучение. Технология сварки меняется — модель нужно будет обновлять раз в 6–12 месяцев.
- Обеспечьте стабильные условия съёмки. Освещение, расстояние, угол — всё должно быть фиксировано. Иначе точность упадёт.
- Ведите журнал ошибок. Записывайте, какие дефекты модель пропустила или перепутала. Это материал для дообучения.
Заключение
Контроль сварных швов нейросетью — это уже не лабораторная технология, а промышленное решение, которое работает на реальных производствах. Нейросети обнаруживают трещины, поры, непровары, шлаковые включения и другие дефекты с точностью 95–99%, в десятки раз быстрее человека и без потери внимания.
Автоматизация контроля сварки — это не только снижение брака, но и цифровая прослеживаемость, выполнение требований заказчиков, снижение рисков и повышение конкурентоспособности. Вопрос уже не «стоит ли внедрять», а «когда вы начнёте».
Хотите оценить, как нейросети могут улучшить контроль качества на вашем производстве? Пришлите нам 50–100 фотографий сварных швов с вашего завода (с дефектами и без). Мы проведём экспресс-анализ и скажем, какой уровень точности достижим для вашей задачи.