
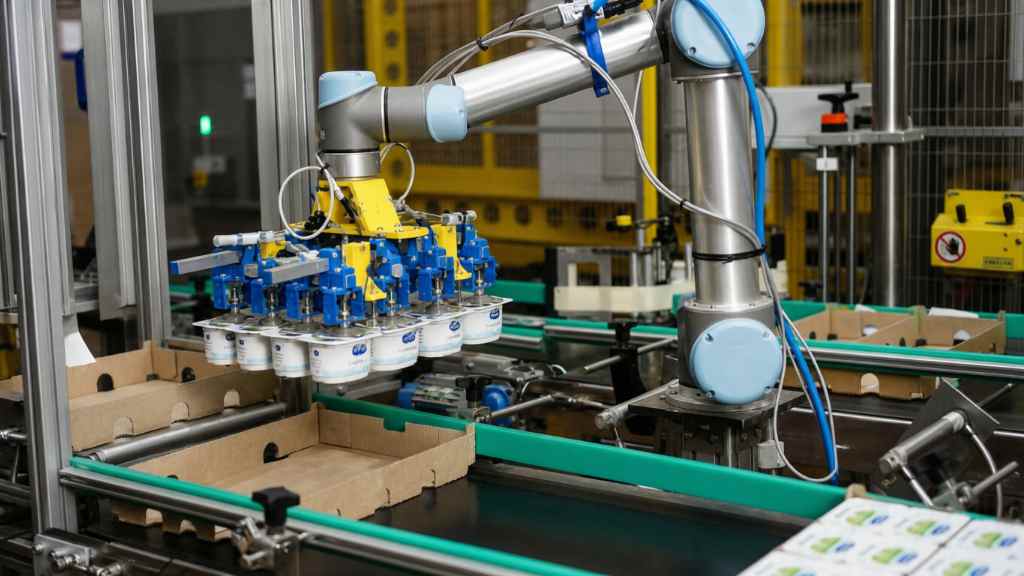
Упаковка готовой продукции — финальный этап производства, который часто становится узким местом. Ручная укладка товаров в гофрокороба (кейсирование) и последующее паллетирование коробов требуют много времени, внимания и физических усилий. Ошибки приводят к повреждению продукции при транспортировке, возвратам и рекламациям. Многие предприятия рассматривают роботизацию, но не всегда понимают, какое оборудование для какой задачи подходит.
В этой статье мы разберём:
- Что такое кейсирование и паллетирование коботами, а что — нет.
- Почему обмотка паллет стретч-плёнкой — отдельная операция, которую не стоит пытаться делать манипулятором.
- Когда кобот эффективнее промышленного робота для укладки коробов.
- Примеры реальных проектов, таблицы выбора и экономику.
Разграничиваем понятия — что делает кобот, а что нет
Прежде чем говорить о решениях, важно разделить три разные операции, которые часто путают на производствах.
| Операция | Что это | Кто выполняет |
| Кейсирование (case packing) | Укладка штучной продукции (бутылки, банки, блистеры, пакеты) в транспортный гофрокороб | Кобот с вакуумным захватом или специализированный кейсер |
| Паллетирование (palletizing) | Укладка заполненных коробов на поддон (паллету) по заданной схеме | Кобот (для коробов до 15–20 кг и скорости до 10–12 циклов/мин) или промышленный робот (тяжёлые, высокоскоростные линии) |
| Обмотка паллет (stretch wrapping) | Фиксация груза на поддоне стретч-плёнкой или термоусадочным колпаком | Специализированный паллетоупаковщик (поворотный или мобильный робот-обмотчик) |
Почему кобот не подходит для обмотки паллет?
- Обмотка требует непрерывного вращательного движения вокруг паллеты высотой до 2 метров. Кобот может это повторить, но очень медленно и с низкой грузоподъёмностью плёнки.
- Специализированные паллетообмотчики (например, стационарные с поворотным столом или мобильные самоходные) делают ту же работу в 5–10 раз быстрее и дешевле.
- Термоусадочная пленка для групповой упаковки продукции (например, 6 бутылок вместе) — это отдельная операция, которую выполняет термоусадочный упаковщик, а не робот.
Таким образом, грамотная автоматизация выглядит так: кобот → кейсирование и/или паллетирование коробов, затем паллетообмотчик как отдельный пост.
Почему именно кобот для кейсирования и паллетирования?
В мире существуют тысячи линий, где короба укладывают промышленные роботы (Fanuc, KUKA, ABB) за высокими ограждениями. Но для малых и средних производств, где ассортимент часто меняется, а пространство ограничено, коботы имеют неоспоримые преимущества.
Четыре ключевых преимущества
- Встроенные силомоментные датчики в каждой оси — кобот чувствует усилие при захвате короба или хрупкой продукции. Если короб перекошен или бутылка встала криво, кобот либо аккуратно поправит захват, либо подаст сигнал тревоги. Это снижает риск падения и повреждений.
- Работа без защитных ограждений — кобот может стоять рядом с оператором, который, например, докладывает товары в зону захвата или меняет короба. Не нужно тратить место и деньги на клетку.
- Обучение движением (Drag‑and‑drop) — оператор берёт кобота за руку и проводит по траектории: от конвейера к месту укладки в короб или на паллету. Программа готова за 5–10 минут. Для переналадки на новый размер короба нужно 10–15 минут.
- Быстрая смена захвата — для разных типов продукции (бутылки, коробки, пакеты) достаточно поменять вакуумный или механический захват на быстросъёмном креплении. Библиотека программ хранится в контроллере.
Типовое оборудование для кейсирования и паллетирования коботом
| Компонент | Назначение | Рекомендации |
| Кобот (ROKAE, Universal Robots, Doosan) | Перемещение продукции/коробов | Грузоподъёмность от 5 до 20 кг (ROKAE серия CR) |
| Вакуумный захват (присоски) | Для коробов, плоских пакетов, банок | Набор присосок разного диаметра под разные поверхности |
| Механический захват (губки) | Для мягких или пористых продуктов (хлеб, кондитерка) | С регулировкой усилия сжатия |
| Датчик захвата | Контроль, взял ли робот продукт | Оптический или индуктивный |
| Конвейер подачи коробов | Подача пустых гофрокоробов в зону кейсирования | С регулируемой скоростью |
| Система технического зрения (опционально) | Для ориентации беспорядочно лежащих предметов | Нужно для бин-пикинга (например, детали в ящике) |
Программирование и переналадка — как обучить кобота укладке
Кобот учится укладке через простое обучение движением:
- Оператор вручную ведёт кобота к месту захвата (конвейер с продукцией), записывает точку.
- Затем ведёт кобота к месту укладки (короб или паллета), записывает точку.
- Задаёт схему укладки (например, 3×4 в коробе, или слои на паллете со смещением).
- Устанавливает параметры: скорость, усилие вакуума, время ожидания.
- Запускает тестовый цикл на холостом ходу — затем под нагрузкой.
Переналадка на новый размер короба или другой тип продукции занимает 15–30 минут (смена захвата + загрузка другой программы). При частой смене ассортимента (десятки артикулов в день) используют QR-коды на продукции или камеру для автоматического определения формата и подтягивания нужной программы.
Примеры из практики — коботы работают на упаковке
Пример 1. Кейсирование бутылок с соком (напитки, Московская область)
Задача: На линию поступают ПЭТ-бутылки 0,5 л (4 потока). Нужно укладывать их в гофрокороба по схеме 3×4 (12 бутылок). Ручная укладка — 3 оператора в смену, ошибки (бутылки падают, клапаны короба загибаются).
Решение: Кобот ROKAE CR10 (грузоподъёмность 10 кг) с вакуумной гребёнкой на 12 присосок. Захват забирает сразу 12 бутылок из двух рядов, переносит в развернутый короб. Программа с разными схемами (2×6, 3×4) переключается по QR-коду на коробе.
Результаты: Заменили трёх операторов. Скорость — 8 коробов в минуту (96 бутылок). Брак по повреждённым бутылкам снизился с 1,8% до 0,1%. Окупаемость — 10 месяцев.
Пример 2. Паллетирование коробов с кондитеркой (пищевое производство, Санкт-Петербург)
Задача: Готовые короба с печеньем (вес 5 кг, размеры 400×300×200 мм) поступают с упаковочной машины. Нужно уложить их на поддон по схеме 4×3 в слое, 5 слоёв. Раньше работал один человек, уставал, иногда падал короб.
Решение: Кобот ROKAE CR16 (грузоподъёмность 16 кг) с большим вылетом (1300 мм). Захват — вакуумный с четырьмя присосками. Программа паллетирования с автоматическим расчётом смещения слоёв (чтобы короба не разваливались). Поддон подаётся рольгангом.
Результаты: Производительность — 600 коробов в смену (1 короб каждые 24 секунды). Человек теперь только меняет полные поддоны. Окупаемость — 14 месяцев. Травматизм (ушибы ног при падении коробов) ушёл в ноль.
Пример 3. Кейсирование + паллетирование на одной ячейке (склад косметики, Казань)
Задача: Штучная косметика (коробочки с кремом, 200 г) упаковывается в гофрокороба по 20 штук, затем короба укладываются на паллету. Пространства мало — два поста в одном.
Решение: Один кобот ROKAE CR7 выполняет обе операции. Сначала он кейсирует: берёт 5 коробочек за раз (вакуумный захват с 5 присосками), укладывает в короб (4×5). Когда короб полон, кобот переключает программу: берёт весь короб (масса 4 кг) и укладывает на паллету. Используется быстросменный захват (на вакуум для мелких коробочек и на губки для короба — смена автоматическая по команде).
Результаты: Сокращение площади на 40% по сравнению с двумя раздельными ячейками. Инвестиции снизились на 30% (один робот вместо двух). Окупаемость — 11 месяцев.
Пример 4. Работа с хрупкой продукцией (фармацевтика, Калуга)
Задача: Укладка стеклянных флаконов с вакциной в пенал, затем пенал в короб. Требуется бережное обращение — усилие захвата не более 5 Н, иначе трещины.
Решение: Кобот ROKAE CR5 с силомоментным контролем. Захват — мягкие силиконовые присоски с ограничением вакуума. Программа настроена на медленное ускорение (0,2 g) и контроль силы при опускании флакона в пенал. Техническое зрение проверяет ориентацию каждого флакона.
Результаты: Брак по разбитым флаконам снизился с 2,2% до 0,05%. Ручной труд (6 человек) заменён одним оператором-наблюдателем. Окупаемость — 8 месяцев за счёт дорогого продукта.
Экономика проекта — сколько стоит и когда окупается
Бюджет типовой ячейки кейсирования/паллетирования на базе кобота:
| Статья затрат | Диапазон, млн руб. | Примечания |
| Кобот (ROKAE или аналог) | 1,5–2,5 | Для грузоподъёмности 5–16 кг |
| Захват (вакуумный/механический) | 0,2–0,5 | Быстросменный дороже, но окупается частыми переналадками |
| Оснастка (стол, конвейеры, датчики) | 0,3–0,8 | Зависит от сложности интеграции |
| Интеграция, программирование, пуск | 0,5–1,0 | Включая обучение персонала |
| Итого | 2,5–4,8 | Для одной ячейки без систем зрения |
Выгоды (на примере замены 2 операторов в 2 смены):
- Экономия ФОТ — от 1,5 до 2,5 млн руб./год (зарплата + налоги).
- Рост производительности — на 30–60% (робот не делает перерывов, не ошибается).
- Снижение брака от повреждённой упаковки — от 0,3 млн руб./год.
- Снижение травматизма и связанных с этим выплат.
Типовой срок окупаемости: от 8 до 18 месяцев. Для высокоскоростных линий (>15 коробов/мин) или при весе короба >20 кг лучше рассматривать промышленного робота — там окупаемость может быть 2–3 года, но без кобота не обойтись из-за грузоподъёмности.
Мы работаем по модели CAPEX (покупка) и OPEX (лизинг, оплата за цикл, аренда на пилотный проект).
Когда кобот НЕ подходит — и что тогда использовать
Сравнение кобота и промышленного робота для паллетирования
| Параметр | Кобот | Промышленный робот |
| Грузоподъёмность | До 20–30 кг (редко до 35) | До 500+ кг |
| Скорость (циклов/мин) | 8–12 (тяжёлые короба) | 20–40 |
| Защитное ограждение | Не требуется (но можно по желанию) | Обязательно (тяжёлая клетка) |
| Переналадка | 15–30 минут, силами мастера | Часы, нужен программист |
| Цена ячейки | 3–5 млн руб. | 6–15 млн руб. |
| Окупаемость при 1–2 сменах | 8–18 месяцев | 2–4 года |
Вывод: промышленный робот выгоден только при очень высокой загрузке (3 смены, >15 циклов/мин, вес короба >25 кг) и стабильной номенклатуре. Во всех остальных случаях кобот даёт более быструю окупаемость и гибкость.
Когда кобот не справится даже с кейсированием
- Очень высокая скорость (>20 коробов в минуту) — кобот физически не успевает. Нужен специализированный высокоскоростной кейсер (например, автоматическая укладка печенья в потоке).
- Хаотичное расположение продукции (например, детали насыпью в бункере) без предварительной ориентации — кобот с техническим зрением может, но это сложно и дорого. Проще установить вибрационный ориентатор.
** На высокоскоростных хаотичных конвейерных линиях обычно используют связку SCARA-робот + техническое зрение. - Продукция с очень скользкой поверхностью (влажные банки) — вакуум может не держать. Нужны специальные захваты с иглами или зажимами.
- Сверхтяжёлые короба (>25 кг) и большие габариты (>1 м по любой стороне) — кобот не поднимет или траектория будет слишком медленной. Брать промышленного робота.
- Агрессивная среда (масло, кислота, экстремальная влажность) — кобот без дополнительной защиты выйдет из строя. Промышленные роботы часто имеют исполнение IP67 и химическую стойкость.
Риски и как их минимизировать
| Риск | Последствия | Минимизация от ВТ-Роботикс |
| Неверно выбран тип захвата | Продукция падает, повреждается | Тестируем ваши образцы в лаборатории с разными захватами |
| Частые переналадки, но нет быстросменной оснастки | Простои по 30–60 минут | Проектируем tool changer и библиотеку программ — смена за 2 минуты |
| Короба разного качества (продавлены, мокрые) | Вакуум не держит, короб падает | Устанавливаем датчик вакуума с контролем; при неудаче — повторный захват или сигнал |
| Человек вмешивается в работу кобота (засунул руку) | Травма (даже с коботом) | Обучаем персонал правилам; добавляем лёгкие световые завесы для экстренной остановки |
| Изменение схемы укладки (новый заказчик, новый поддон) | Нужно перепрограммирование | Обучаем технолога работе через lead-through — он сам скорректирует программу за 10 минут |
Рекомендации по внедрению
- Начните с одной простой линии — например, кейсирование одинаковых коробок одного типоразмера. Получите быстрый результат и статистику.
- Выбирайте кобота с запасом по грузоподъёмности на 20–30% — если через год появятся более тяжёлые короба, не придётся менять робота.
- Проектируйте ячейку с возможностью расширения — оставьте место для конвейера подачи поддонов и для будущего паллетообмотчика.
- Инвестируйте в быстросменный захват — даже если сейчас у вас один тип коробов. Гибкость окупится при первом же новом заказчике.
- Обучите двух операторов и одного мастера — чтобы не зависеть от одного человека в смену.
- Не пытайтесь заставить кобота делать обмотку паллет — поставьте рядом недорогой поворотный паллетоупаковщик (от 500 тыс. руб.) и живите спокойно.
Заключение
Кейсирование и паллетирование коботами — это зрелая и экономически оправданная технология для малых и средних производств. Коботы превосходят промышленных роботов в гибкости, скорости переналадки и безопасности при работе рядом с человеком. Они идеально подходят для коробов весом до 20 кг и скоростью до 10–12 циклов в минуту. Для финальной обмотки паллет используйте специализированные паллетоупаковщики — и ваша упаковочная линия станет полностью автоматизированной.
Закажите бесплатный анализ вашей операции укладки и паллетирования. Мы выедем на производство, посмотрим вашу продукцию, предложим оптимальный тип захвата и рассчитаем точный ROI. Оставьте заявку на сайте, и мы пришлём эксперта в течение недели.