
Представьте себе промышленного робота-манипулятора. Он невероятно силён, точен и быстр. Но без «глаз» и «мозга» он слеп. Он может работать только в идеально структурированной среде, где каждая деталь подаётся ему в строго определённом положении. Любое отклонение — сбой, остановка, брак. Именно здесь на сцену выходит техническое зрение (машинное зрение) — технология, которая превращает «слепого» механического исполнителя в интеллектуального партнёра, способного адаптироваться к реальному, изменчивому миру.
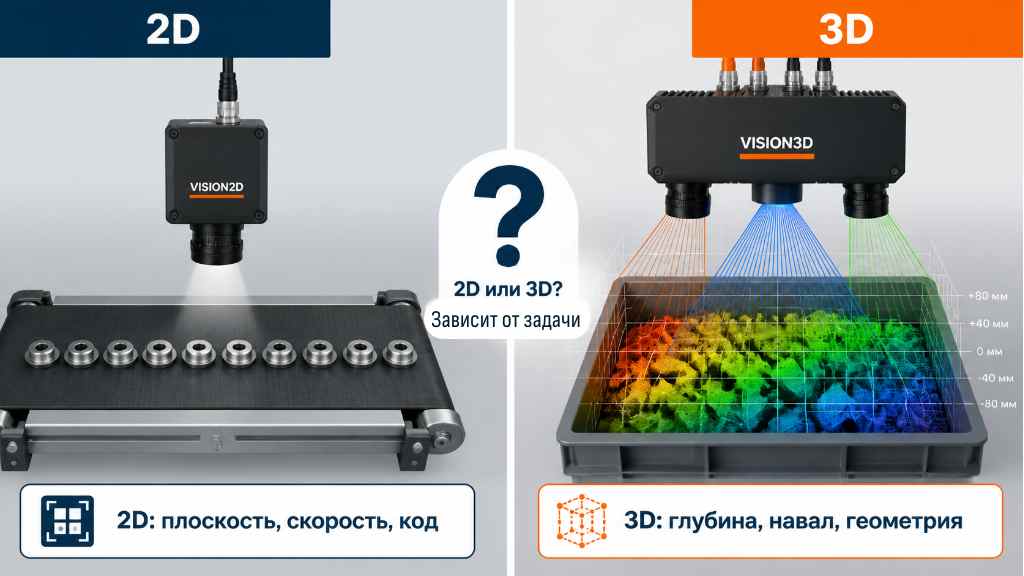
Но возникает вопрос: какую систему выбрать — 2D или 3D? Можно ли сэкономить, поставив простую камеру, или нужна дорогая 3D-система? В этой статье мы подробно разберём различия между 2D и 3D зрением, расскажем, какие задачи решает каждый тип, приведём реальные примеры из практики и дадим чёткие критерии выбора. Вы узнаете, когда простая 2D-камера даёт лучший ROI, а когда без 3D-системы просто не обойтись.
Почему роботу нужно зрение
Без системы технического зрения робот — это высокоточный, но абсолютно «слепой» инструмент. Он может перемещаться только между жёстко зафиксированными точками, а все детали должны подаваться в строго определённое место с точностью до миллиметра. Любое отклонение — и робот либо промахивается, либо врезается в деталь, либо останавливается с ошибкой.
Система технического зрения решает три ключевые задачи:
- Локализация и позиционирование — робот видит объект, определяет его координаты и ориентацию, чтобы правильно его захватить.
- Контроль качества (инспекция) — система проверяет наличие дефектов, правильность сборки, соответствие эталону.
- Безопасность — контроль присутствия человека в рабочей зоне (хотя это чаще решается отдельными сканерами).
Без зрения робот может работать только с идеально ориентированными деталями на фиксированных позициях. Со зрением он становится гибким, адаптивным инструментом, способным справляться с реальной, неидеальной производственной средой.
2D зрение — простота, скорость и экономия
Как работает 2D зрение
2D система технического зрения использует обычную камеру (или несколько камер) для получения плоского изображения — двухмерной картинки. Она определяет координаты X и Y, а также поворот объекта в плоскости (угол вращения). Но 2D камера не измеряет глубину — для неё все объекты находятся в одной плоскости.
Проще говоря, 2D зрение видит мир как фотографию. Оно отлично различает цвета, контраст, текст, штрихкоды и геометрические формы на плоской поверхности. Но оно не понимает, что один объект находится выше другого.
Когда 2D зрения достаточно
2D системы остаются высокоэффективными в стабильных производственных средах, где ориентация детали контролируема, а задача зависит от поверхностной информации, а не от геометрии. Типичные применения включают:
- Считывание штрихкодов и QR-кодов — классическая задача, где 3D не нужно.
- Контроль этикеток — проверка наличия, правильности расположения, читаемости.
- Проверка наличия детали — есть объект на конвейере или нет.
- Ориентация этикетки или детали в плоскости — например, проверка, что крышка на банке повёрнута правильно.
- Сортировка по цвету или контрасту — например, отделение красных деталей от синих.
- Простое pick-and-place — если детали подаются в одной плоскости (например, на конвейере или в лотке).
2D системы известны своей высокой скоростью, надёжностью и низкой стоимостью. Они просты в настройке и интеграции, а их обслуживание не требует высокой квалификации.
Ограничения 2D зрения
Когда 2D системы начинают «сдавать позиции»? Когда задача требует понимания глубины, высоты или ориентации в пространстве. 2D зрение не может:
- Определить, на какой высоте находится объект.
- Понять, повёрнут ли объект в пространстве (не только в плоскости, но и с наклоном).
- Работать с перекрывающимися или наваленными друг на друга деталями.
- Измерить объём, глубину отверстия, высоту бортика или неровность поверхности.
- Оценить геометрию сложной 3D-формы.
Поэтому, если ваши детали подаются хаотично, навалены в ящике, имеют разную высоту или требуют измерения объёмных характеристик — 2D зрения будет недостаточно.
3D зрение — глубина, пространство и сложные задачи
Как работает 3D зрение
3D система машинного зрения, в отличие от 2D, захватывает глубину. Она определяет координаты X, Y и Z, а также полную ориентацию объекта в пространстве (углы поворота по трём осям). Робот получает не просто картинку, а трёхмерную модель — точку за точкой, с пониманием, где у детали верх, низ, перед, зад.
Существует несколько основных технологий 3D зрения. Выбор зависит от конкретной задачи:
1. Стереозрение (две и более камер)
- Принцип: Камеры расположены под разными углами, глубина вычисляется по смещению пикселей между изображениями (как у человека).
- Плюсы: Не требует активной подсветки, работает на улице и при дневном свете, относительно недорого.
- Минусы: Требует текстурированных деталей (гладкие, одноцветные или глянцевые объекты — проблема). Точность падает с расстоянием.
- Когда применять: Логистика, складские операции, крупногабаритные детали (кузова, паллеты), зоны обзора от 1 метра.
2. Структурированный свет
- Принцип: Проектор наносит на объект сетку, полосы или псевдослучайный паттерн. Камера фиксирует искажения и восстанавливает 3D-форму.
- Плюсы: Очень высокая точность (до 10–20 мкм), отличное качество на матовых и разноцветных поверхностях.
- Минусы: Требует нескольких кадров (не подходит для движущихся объектов), проблемы с блестящими, чёрными или очень тёмными деталями.
- Когда применять: Контроль качества электроники, 3C-изделия (корпуса смартфонов, печатные платы), небольшие детали, статическая съёмка.
3. Лазерная триангуляция
- Принцип: Лазерная линия сканирует поверхность, камера фиксирует её изгиб. По смещению лазера вычисляется профиль.
- Плюсы: Очень высокая точность (до 10 мкм по высоте), работает на ярких, тёмных и даже раскалённых поверхностях.
- Минусы: Требует движения (сканирования) — медленнее, дороже, чувствителен к вибрациям.
- Когда применять: Контроль сварных швов, замеров зазоров, проверки геометрии сложных поверхностей (лопатки турбин, зубчатые колёса).
4. Time of Flight (ToF)
- Принцип: Измеряется время возвращения светового импульса (как у лидара). Матрица даёт 3D-кадр за один выстрел.
- Плюсы: Очень быстрый (до 30–60 кадров/с), компактный, недорогой, работает на движущихся объектах.
- Минусы: Низкая точность (ошибка 1–3% от расстояния), низкое разрешение (зачастую до 640×480).
- Когда применять: Навигация мобильных роботов (AGV/AMR), объёмное зрение для больших площадей, безопасность (контроль зон), задачи без субмиллиметровой точности.
5. Гистерезисные и гибридные системы
- Принцип: Комбинация двух технологий (например, стерео + структурированный свет). Используют преимущества каждой.
- Плюсы: Максимальная надёжность в сложных сценариях (блики, темнота, движение).
- Минусы: Очень дорого (часто заказные решения).
- Когда применять: Высокорисковые критичные производства (авиастроение, ядерная медицина), где цена ошибки экстремально велика.
Короткая сводка по технологиям 3D зрения:
| Технология | Точность (типовая) | Скорость (кадров/с) | Главное ограничение |
| Стереозрение | ±1–5 мм | 10–30 | Не видит гладкие/одноцветные детали |
| Структурированный свет | ±0,01–0,1 мм | 0,5–5 | Плохо на блестящем / чёрном |
| Лазерная триангуляция | ±0,01–0,05 мм | 0,2–2 (зависит от сканирования) | Медленно, нужна стабильная база |
| Time of Flight (ToF) | ±1–3% от дистанции | 30–60 | Низкая точность, низкое разрешение |
Когда необходимо 3D зрение
3D зрение становится незаменимым, когда робот должен справляться с пространственной неопределённостью. Ключевой разделитель между 2D и 3D — случайная ориентация объекта. То есть:
- Деталь может лежать под любым углом, наклоном или даже «вверх ногами».
- Детали навалены в ящик слоями (бин-пикинг).
- Детали перекрывают друг друга, частично скрыты.
- Нужно измерить высоту, объём, глубину отверстия или перепад поверхности.
- Деталь имеет сложную геометрию, и её захват зависит от ориентации в пространстве.
3D зрение необходимо для:
- Бин-пикинга (Bin Picking) — робот берёт хаотично наваленные детали из ящика или контейнера.
- Разборки паллет (депаллетирования) — особенно когда короба или мешки лежат неровно, «ёлочкой».
- Сложной сборки — требуется точное совмещение деталей с учётом их пространственного положения.
- Контроля геометрии — измерение высоты шва, зазора, отклонения от плоскости, объёма.
- Навигации в изменяемой среде — робот должен объезжать препятствия или адаптироваться к перемещению объектов.
Сравнительная таблица: 2D vs 3D машинное зрение
| Параметр | 2D зрение | 3D зрение |
| Измеряемые данные | X, Y, угол поворота в плоскости | X, Y, Z, полная ориентация (поворот/наклон) |
| Сложность внедрения | Низкая — базовые настройки, меньше переменных | Высокая — калибровка всех трёх измерений, учёт десятков переменных |
| Скорость обработки | Очень высокая (до 50–100+ объектов/сек) | Зависит от технологии (лазер/свет — 1–20 объектов/сек, ToF — до 30+ кадров/сек) |
| Стоимость | Низкая — от 30 000 руб. (камера + ПО) | Высокая — от 400 000 руб. |
| Требования к освещению | Критичны — блики и тени могут «ослепить» камеру | Мягче — подсветка часто встроена в датчик, работают в темноте |
| Основные применения | Чтение кодов, контроль этикеток, проверка наличия, простая сортировка, pick-and-place на плоскости | Бин-пикинг, контроль геометрии, сложная сборка, депаллетирование, навигация |
| Ограничения | Не видит глубину, высоту, объём, наклон. Бессильна при перекрытии деталей | Дороже, сложнее в настройке, медленнее для высокоскоростных линий |
Ключевой вывод таблицы: 2D — это «рабочая лошадка» для рутинных операций на плоскости. 3D — это интеллектуальный инструмент для задач, где геометрия и пространство имеют значение.
Как выбрать систему технического зрения — пошаговый алгоритм
Прежде чем принимать решение, задайте себе следующие вопросы — они помогут не переплатить за ненужную функциональность и не ошибиться с выбором.
Вопрос 1. Нужно ли роботу зрение вообще?
Парадокс: не все задачи требуют технического зрения. Если ваши детали всегда подаются в одном и том же положении (например, в кассете или на фиксаторе), если конвейер имеет точные упоры, если робот просто перекладывает короба с одной паллеты на другую — возможно, зрение не нужно. Простая сетка координат или датчики наличия могут быть дешевле и надёжнее.
Вопрос 2. Что именно должно «видеть» техническое зрение?
Опишите задачу конкретно:
- Позиционирование: нужно просто найти деталь на конвейере (2D) или понять её точное положение в пространстве, включая наклон (3D)?
- Контроль качества: проверяем наличие этикетки/цвет/наличие царапин (2D) или измеряем высоту шва/глубину отверстия/объём заливки (3D)?
- Сложность среды: детали подаются по одной на фиксированной позиции (2D) или хаотично навалены в ящик, перекрывают друг друга (только 3D)?
Вопрос 3. Какая у вас деталь?
| Характеристика детали | Как влияет на выбор |
| Плоская, с чёткими контурами, на конвейере | 2D достаточно |
| Переменная высота, криволинейная форма, сложная геометрия | Нужна 3D (сте-рео/структурированный свет/лазер) |
| Хаотично навалена, перекрывается с другими | Только 3D (бин-пикинг) |
| Глянцевая, зеркальная, абсолютно чёрная | Проблема для стерео и структурированного света. Нужен лазер (триангуляция) или специализированные 3D-датчики |
| Прозрачная | Проблема для всех оптических методов. Нужны специальные датчики (например, на разрушении полного внутреннего отражения) или УЗ |
Вопрос 4. Какая скорость и точность нужны?
- Если вам нужно считывать сотни этикеток в секунду на движущемся конвейере — 2D камера с быстрым процессором.
- Если нужна точность до 0,01 мм при измерении зазора — 3D лазер или структурированный свет, но скорость упадёт (5–20 объектов в секунду).
- Если нужен компромисс «скорость-точность» на больших объёмах — ToF-камера (быстрая, но точность ±1–3% от расстояния).
Вопрос 5. Какие у вас условия освещения?
Недооценённый фактор. Правильный свет — один из самых важных компонентов успеха. 2D системы очень чувствительны к бликам, теням и перепадам освещения. Если в вашем цеху плохой, переменчивый свет — 2D может работать нестабильно. 3D системы часто имеют встроенную подсветку и меньше зависят от внешнего освещения.
Примеры из практики
Пример 1. 2D зрение: контроль этикеток на бутылках (пищевая промышленность)
Задача: На линии розлива сока производительность — 300 бутылок в минуту. Нужно проверять, что на каждой бутылке есть этикетка, она не перекошена и читается штрихкод. Раньше — два оператора визуально, уставали к концу смены, пропускали до 2% брака.
Решение: Установлены две 2D камеры высокого разрешения с контроллером. Программа обучена распознавать корректное положение этикетки и проверять считываемость кода.
Результаты: Стопроцентный контроль без остановки линии. Брак по этикеткам снизился до 0,1%. Окупаемость — 5 месяцев за счёт экономии на возвратах от ритейлеров. Высвобождены 2 оператора.
Пример 2. 2D зрение: кастомное кейсирование паллет (Kawasaki)
Задача: Комплектование коробов на конвейере с быстрой сменой формата продукции (пакеты с заморозкой, размеры меняются каждые 10–15 минут). Робот должен брать пакеты с движущегося конвейера и укладывать в короб.
Решение: Промышленный робот Kawasaki RS007L с 2D системой технического зрения, которая отслеживает пакеты в движении и рассчитывает оптимальную точку захвата.
Результаты: Скорость — 20 пакетов в минуту на одного робота. Замена трёх операторов, снижение ошибок укладки практически до нуля.
Пример 3. 3D зрение: бин-пикинг на двигателестроительном заводе (Росатом)
Задача: Кованые заготовки коленчатых валов поступают в ящиках насыпью — перекрывают друг друга, лежат под разными углами, некоторые весят до 50 кг. Рабочий вручную вынимал каждую заготовку — тяжёлый, опасный труд.
Решение: 3D камера (лазерная триангуляция) над ящиком строит трёхмерную карту. Алгоритм находит доступную для захвата деталь, рассчитывает траекторию для промышленного робота. Робот берёт деталь и подаёт на станок.
Результаты: Тяжёлый ручной труд исключён. Производительность выросла на 40% за счёт круглосуточной работы робота. Травматизм снизился до нуля.
Пример 4. Гибрид 2D+3D: контроль сварного шва (автомобилестроение, КАМАЗ)
Задача: Автоматический контроль качества сварных швов на кузове. Нужно проверить наличие шва (2D), его ширину и однородность (2D), а также высоту валика (глубину) — это уже 3D измерение.
Решение: Роботизированная ячейка с камерой 2D для быстрого сканирования участка. При подозрении на отклонение активируется 3D лазерный профилометр — проезжает по шву, строит его поперечный профиль, вычисляет высоту и объём наплавки.
Результаты: Полная автоматизация контроля качества сварки. Точность измерения высоты шва ±0,05 мм, что позволяет выявлять дефекты сварки, невидимые глазом. Данные с каждого автомобиля сохраняются в MES — полная прослеживаемость. Окупаемость — 14 месяцев (не только экономия, но и снижение риска отзыва по гарантии).
Экономика проекта — во сколько обходится зрение
Ориентировочные цены на системы технического зрения (дополнительно к стоимости робота и интеграции ячейки). Цены варьируются в зависимости от производителя и сложности.
| Тип системы | Примерная стоимость (Россия, с интеграцией) | Срок окупаемости (типовой) |
| 2D камера + базовое ПО | от 50 000 до 200 000 ₽ (за одну камеру) | 3–8 месяцев |
| 2D профессиональная система (Cognex / Keyence / SICK) с нейросетевым ПО | от 300 000 до 800 000 ₽ | 6–14 месяцев |
| 3D камера «начального уровня» (структурированный свет/лазер для простых задач) | от 400 000 до 1 000 000 ₽ | 10–20 месяцев |
| 3D промышленная система для бин-пикинга и сложной геометрии | от 1 000 000 до 3 000 000 ₽ (промышленный 3D-датчик + софт + сервер) | 18–30 месяцев (окупается только на больших объёмах) |
Важное предупреждение: Цена оборудования — только верхушка айсберга. Промышленная 3D-система требует специального ПО для работы с облаками точек, нейросетевых модулей распознавания, мощного компьютера (GPU) для расчётов в реальном времени. Бюджет интеграции 3D-зрения часто равен бюджету самого робота.
Тем не менее, инвестиции окупаются через:
- Снижение ручного труда, особенно тяжёлого и опасного.
- Рост производительности за счёт круглосуточной работы и отсутствия усталости.
- Снижение брака (особенно критично для дорогой продукции).
- Возможность гибкой переналадки (смена программы, а не перепроектирование конвейера).
Ограничения — когда зрение не спасёт
Даже самая дорогая система технического зрения имеет свои ограничения.
- Детали с очень высокой вариативностью формы (деформируемые объекты) — зрение обучено на жёсткие эталоны. Если ткань, кабель или деталь из мягкой резины меняют форму от цикла к циклу, система будет выдавать ложные отказы.
- Экстремально блестящие / зеркальные объекты — стандартные 3D камеры «слепнут» от бликов. Требуются специальные датчики (лазер с поляризацией, высокодинамичные сенсоры или комбинация с УЗ).
- Прозрачные объекты (стекло, пластик без маркировки) — оптические датчики не могут определить ни точную поверхность, ни глубину. Есть специализированные решения (камеры на разрушении ПВО), но они дороги.
- Очень высокие скорости (>200 объектов в секунду) — даже самая быстрая камера может не успеть обработать кадр. Требуется либо сверхбыстрое оборудование (стоимость улетает в космос), либо инерционность — замедлять производство ради контроля, что обычно невыгодно.
- Агрессивные среды (масляный туман, пыль, высокая влажность) — оптика запотевает, загрязняется. Требуется защитное исполнение IP67/IP69K и системы продувки.
В таких случаях можно использовать альтернативные методы: тактильные датчики, контактные измерительные щупы, вибрационные ориентаторы. Либо оставлять оператора на сложных этапах контроля.
Риски при внедрении и как их минимизировать
| Риск | Последствия | Минимизация от ВТ-Роботикс |
| Переоценка возможностей 2D. Заказчик думает, что 2D справится с бин-пикингом | Проект провалится, робот не сможет стабильно захватывать детали | На этапе ТЗ проводим жёсткую классификацию: если есть перекрытие/навал/измерение Z — сразу переходим к 3D |
| Освещение не учтено. Камера «слепнет» от бликов, особенно на голом металле | Стабильность распознавания падает до 60–70%, линия останавливается каждые 10 минут | Выезжаем на ваш цех с измерителем освещённости. Проектируем защитные шторки и устанавливаем специализированные LED-осветители с регулировкой |
| Геометрический разброс деталей не вписался в калибровку | Робот промахивается (если 2D) или неправильно оценивает глубину (3D) | Внедряем «динамическое обучение»: камера/сканер подстраивается под эталон после первой детали в партии. Проводим обучение на выборке из 20–30 заведомо разных деталей |
| Недостаточная производительность процессора зрения | Робот простаивает, ожидая расчёта координат. Линия тормозится | Используем промышленные компьютеры с GPU и оптимизируем алгоритмы под ваш такт линии. В большинстве случаев современное железо справляется с задачей |
Рекомендации по внедрению систем технического зрения
- Никогда не начинайте с покупки самого дорогого 3D-датчика. Сначала привезите 10–20 образцов ваших деталей в лабораторию ВТ-Роботикс. За несколько дней мы подберём технологию и камеру, а не вы будете перебирать их вслепую на заводе.
- Всегда закладывайте бюджет на контролируемое освещение. Даже самая дорогая камера даст сбой на нестабильном или неверном свету. Это «точка отказа №1» на 90% провальных проектов.
- Не пытайтесь совместить всё в одной камере. Иногда правильное решение — 2D камера для быстрой грубой локации и 3D лазер для финишной юстировки. Суммарно это может быть дешевле и быстрее, чем одна сверхнавороченная система.
- Если задача — сверхвысокоскоростная сортировка лёгких предметов (конфеты, таблетки, мелкая электроника), используйте 2D камеры с высокоскоростным затвором (глобальный затвор) и внешнюю стробо-подсветку. Delta-роботы + 2D = производительность до 150–200 захватов в минуту.
- Проверьте совместимость зрения с контроллером робота. Большинство современных контроллеров поддерживают Ethernet/IP, Modbus TCP и Profinet, но иногда требуется написание промежуточного ПО. Мы подбираем связку «камера → ПК-посредник → робот» без сюрпризов при интеграции.
- Обучите технолога основам работы с системой. Для 2D — это просто (калибровка за 20 минут). Для 3D требуется квалификация выше; запланируйте дополнительное обучение.
Заключение
2D или 3D зрение для робота — это не вопрос «что круче». Это вопрос «что решает вашу задачу с оптимальными затратами». 2D системы — быстрые, надёжные и недорогие — идеально подходят для контроля на плоскости: этикетки, коды, контрастная сортировка. 3D зрение незаменимо там, где есть глубина, навал, перекрытие или сложная геометрия.
Но самый частый сценарий на современных гибких линиях — гибрид. Робот использует 2D камеру для быстрого поиска детали в зоне, а 3D-сканер — для финальной юстировки и проверки качества. Так вы получаете и скорость, и качество.
Не гадайте на кофейной гуще. Привезите образцы ваших деталей, и мы проведём экспресс-анализ за 48 часов — какой тип зрения даст вам лучший ROI, какую камеру и какой протокол интеграции выбрать.
Закажите бесплатный анализ вашей задачи на техническое зрение. Пришлите фото/видео рабочей зоны и описание деталей. Наш инженер подберёт оптимальную конфигурацию 2D/3D системы и рассчитает окупаемость.