
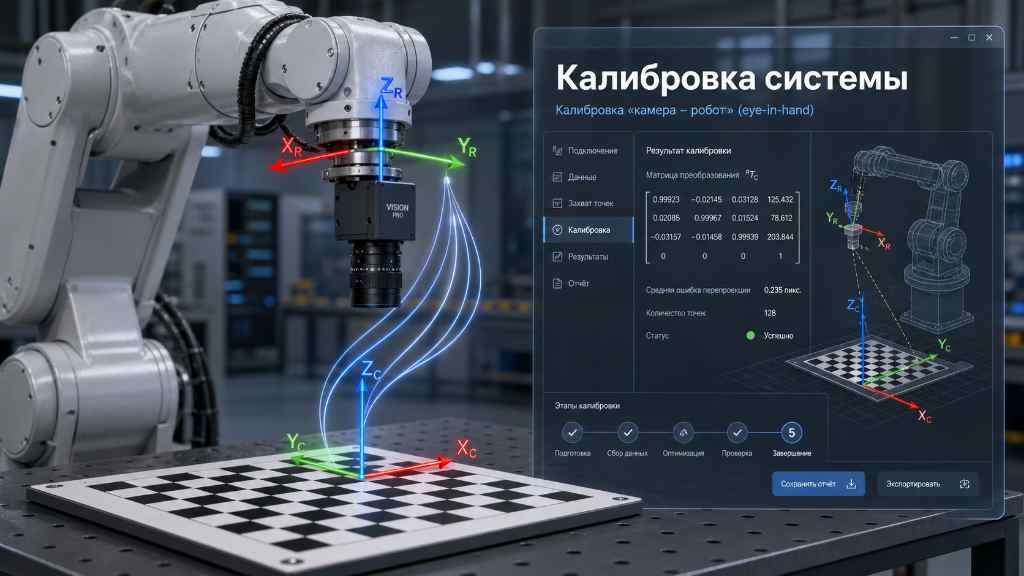
Калибровка системы «камера-робот»: методы достижения субмиллиметровой точности
Вы купили дорогую камеру, мощный робот, написали программу распознавания деталей. Но робот всё равно промахивается. Он видит деталь на экране, переводит координаты в свои оси — и клацает захватом в пустоту, в миллиметре от цели. Знакомая картина? Это проблема отсутствия или плохой калибровки системы камера-робот. Без неё даже самое дорогое оборудование работает как слепой котёнок.
В этой статье мы разберём, что такое калибровка «камера-робот» (hand-eye calibration), какие методы существуют, какую точность они дают, и как правильно настроить систему, чтобы робот попадал с первого раза. Вы узнаете, когда достаточно быстрой 15-минутной калибровки, а когда нужна многочасовая прецизионная настройка с лазерным трекером. И главное — как не наломать дров на этапе интеграции.
Что такое калибровка системы «камера-робот» и зачем она нужна
Калибровка системы камера-робот (hand-eye calibration) — это процесс математического согласования систем координат камеры и робота. Камера «видит» деталь в своих координатах (пикселях на изображении), а робот двигается в своих (миллиметрах в пространстве). Чтобы преобразовать одни координаты в другие, нужна матрица преобразования — набор параметров, который и вычисляется в процессе калибровки.
Без калибровки робот не знает, где относительно него находится камера. Он может видеть деталь в центре кадра, но не понимать, в какой именно точке пространства эта деталь лежит. Это приводит к промахам, браку и простоям.
Калибровка решает три ключевые задачи:
- Привязка координат камеры к координатам робота — чтобы пиксели превращались в миллиметры с понятным направлением осей.
- Учёт искажений оптики (дисторсии) — любая камера, особенно широкоугольная, искажает изображение по краям. Без коррекции ошибка может достигать 5–10 мм.
- Компенсация механических погрешностей — люфты в сочленениях робота, неточности изготовления захвата, перекосы камеры.
Точность итоговой калибровки напрямую определяет, сможет ли робот работать с мелкими деталями (например, электронными компонентами размером 1 мм) или только с крупными коробами.
Две базовые конфигурации: Eye-in-Hand и Eye-to-Hand
Прежде чем говорить о методах, нужно понять, как физически расположена камера относительно робота. От этого зависит алгоритм калибровки.
Eye-in-Hand (камера на руке)
Камера закреплена непосредственно на фланце робота, рядом с захватом. Она движется вместе с рукой.
- Плюсы: Камера всегда близко к объекту — можно использовать недорогую оптику и получать высокое разрешение. Робот может «посмотреть» на деталь с разных ракурсов, например, чтобы захватить её оптимальным способом.
- Минусы: Требуется калибровка взаимного положения камеры и захвата. При смене захвата калибровку нужно повторять (если камера стоит на самом захвате, а не выше). Движение робота создаёт вибрации, которые могут размывать изображение.
Эта конфигурация используется для точных операций: загрузка станков ЧПУ, сборка, контроль качества в труднодоступных местах. Калибровка здесь сложнее, но и гибкость выше.
Eye-to-Hand (камера над сценой)
Камера закреплена стационарно — на штативе, потолке или кронштейне — и «смотрит» на рабочую зону сверху.
- Плюсы: Камера не двигается, калибровка проще (достаточно один раз привязать координаты камеры к базе робота). Нет проблем с вибрацией.
- Минусы: Обычно один ракурс. Если деталь высокая или наклонная, камера может не увидеть важные детали. Требуется широкоугольный объектив, который даёт дисторсию.
Эта конфигурация используется для паллетирования, сортировки на конвейере, контроля этикеток. Проще в настройке и обслуживании.
Этапы калибровки — пошаговый алгоритм
Независимо от выбранной конфигурации, полноценная калибровка системы камера-робот включает несколько обязательных этапов.
Шаг 1. Калибровка самой камеры (внутренние параметры)
Прежде чем связывать камеру с роботом, нужно откалибровать саму камеру. Этот процесс называется интринсик-калибровка (intrinsic calibration). Определяются:
- Фокусное расстояние.
- Оптический центр (главная точка).
- Коэффициенты дисторсии (искажения линз).
- Размер пикселя и соотношение сторон.
Для этого используется калибровочная мишень (обычно шахматная доска или ArUco-маркеры). Камера делает серию снимков мишени под разными углами, а специальный софт (например, OpenCV или ROS2 camera_calibration) вычисляет параметры.
Шаг 2. Калибровка положения камеры относительно робота
Это и есть exstrinsic-калибровка, или собственно hand-eye calibration. Камера видит калибровочную мишень, робот перемещает её (или сам перемещается, если камера на руке). По набору соответствий «положение мишени в координатах камеры — положение мишени в координатах робота» вычисляется матрица преобразования (поворот + перенос).
На этом этапе возможны вариации методов, о которых мы поговорим ниже.
Шаг 3. Калибровка инструмента (TCP)
Если робот использует сменные захваты, нужно откалибровать точку центра инструмента (TCP — Tool Center Point). Робот должен знать, где относительно его фланца находится рабочий орган (присоска, клепальный пистолет). Это делается отдельно, но влияет на итоговую точность.
Методы hand-eye calibration — от простого к сложному
Существует несколько подходов к калибровке. Выбор зависит от требуемой точности, доступного оборудования и квалификации персонала.
| Метод | Ключевые характеристики | Когда применять |
| Калибровка по точкам (3 и более) | Робот наводится на 3–4 точки в пространстве, камера их фиксирует. Точность 1–3 мм. Очень просто, не требует мишеней. | Грубые операции (паллетирование, укладка коробов), где ошибка 1–2 мм некритична. |
| Калибровка по шахматной доске / ArUco | Плоская мишень с известной геометрией перемещается роботом. Точность 0,2–0,5 мм. Стандарт для большинства задач. | Pick-and-place, кейсирование, контроль этикеток, загрузка станков ЧПУ (с допуском ±0,5 мм). |
| Калибровка с лазерным трекером | Лазерный трекер измеряет положение мишени с микронной точностью. Точность 0,02–0,05 мм. Дорого, медленно. | Прецизионные задачи: авиастроение, сборка электроники, медицинские роботы. |
| Безмаркерная калибровка (нейросеть / трекинг ключевых точек) | Алгоритм определяет положение объектов без специальных маркеров. Точность 0,5–2 мм. Требует обучения. | Частая смена оснастки (десятки раз в смену), где установка маркеров невозможна. |
| Одновременная калибровка кинематики и hand-eye | Калибруются параметры робота, камер и взаимное положение нескольких роботов за один проход. Точность 0,1–0,3 мм. | Двуручные системы, высокоточная сборка, когда ошибки кинематики робота сопоставимы с допуском. |
Какой метод выбрать — краткий чек-лист
- Паллетирование коробов → калибровка по 3–4 точкам.
- Стандартный pick-and-place (допуск 0,5–1 мм) → калибровка по шахматной доске.
- Измерение зазоров с точностью до 0,05 мм → лазерный трекер.
- Частая смена захватов (более 5 раз в смену) → безмаркерная калибровка.
- Два робота в одной ячейке с точным совмещением → одновременная калибровка кинематики.
Как выбрать метод — практические рекомендации
- Для паллетирования и укладки коробов достаточно калибровки по 3–4 точкам или по шахматной доске. Ошибка в 1–2 мм не страшна — короба всё равно встанут на паллету.
- Для pick-and-place с допуском 0,5 мм (например, установка компонентов на плату, позиционирование под сварку) — нужна калибровка по шахматной доске с большим числом позиций (10–15) или ArUco-карта. Точность должна быть не хуже 0,2–0,3 мм.
- Для контроля качества с измерением зазоров до 0,05 мм — только лазерный трекер или комбинация калибровки по шахматной доске с последующей статистической коррекцией. Без дорогого эталона не обойтись.
- Если у вас часто меняется оснастка (сменные захваты) — стоит рассмотреть безмаркерные методы или быстросменные крепления с предварительно откалиброванными «быстрыми профилями». Вы не можете калибровать систему каждый раз по два часа.
- Для двуручных систем или роботов на подвижной платформе — рекомендую методы одновременной калибровки, которые учитывают взаимное положение роботов и их кинематику. Это сэкономит часы ручной настройки.
Типичная точность и что на неё влияет
В идеальных лабораторных условиях можно достичь точности калибровки 0,02–0,05 мм (с лазерным трекером). На реальном производстве с учётом всех факторов разумно рассчитывать на:
| Условия | Достижимая точность | Примечания |
| Стабильная температура, жёсткая оснастка, лазерный трекер | 0,02–0,05 мм | Авиастроение, прецизионная механика |
| Хороший цех, калибровка по шахматной доске (15+ позиций) | 0,1–0,3 мм | Сборка электроники, контроль качества |
| Стандартный цех, калибровка по шахматной доске (8–12 позиций) | 0,3–0,5 мм | Загрузка станков ЧПУ, pick-and-place |
| Быстрая калибровка (3–4 точки), переменчивая температура | 1–3 мм | Паллетирование, упаковка |
| Некачественная калибровка или её отсутствие | 5–20 мм | Система работать не будет |
Факторы, которые снижают точность:
- Вибрации и движения робота во время калибровки. Если камера на руке, каждое движение создаёт микро-вибрации, размывающие изображение.
- Температурные расширения. Стальной робот при нагреве на 10°C меняет геометрию на доли миллиметра. Идеально калибровать систему после 30–60 минут прогрева.
- Люфты в редукторах и сочленениях. Даже у нового робота есть люфт 0,05–0,1 мм. У старого — до 0,5 мм и более.
- Погрешность изготовления захвата и калибровочной оснастки. Если маркер закреплён с перекосом 0,2 мм — это ваша ошибка.
- Нестабильное освещение. Блики и тени мешают алгоритмам распознавания маркеров.
Примеры из практики
Пример 1. Eye-in-Hand для точной загрузки заготовок в ЧПУ
Задача: Машиностроительный завод (Свердловская область). Кобот ROKAE должен загружать заготовки в токарный станок с допуском позиционирования ±0,2 мм. Детали подаются в кассете, но их положение немного плавает (±1 мм). Используется конфигурация Eye-in-Hand: камера на фланце робота.
Решение: Калибровка по шахматной доске с 12 позициями. Процесс занял 45 минут. Дополнительно проведена калибровка TCP (центра инструмента) — захвата, который берёт заготовку.
Результаты: Точность позиционирования после калибровки — 0,15 мм. Брак (неправильная установка заготовки) снизился с 3% до 0,1%. Калибровка повторяется раз в месяц или после замены захвата.
Пример 2. Eye-to-Hand для паллетирования коробов
Задача: Производитель напитков (Московская область). Робот укладывает короба с соком на паллету. Короба подаются по конвейеру без точных упоров, их положение может «гулять» ±50 мм. Камера стационарно закреплена над конвейером.
Решение: Калибровка Eye-to-Hand по 3 точкам (углы паллеты и одна точка на конвейере). Процесс занял 20 минут. Точность позиционирования после калибровки — 2 мм (более чем достаточно, захват короба имеет люфт 5 мм).
Результаты: Робот стабильно захватывает короба в любом положении на конвейере. Ошибок захвата нет. Калибровка не требуется месяцами — камера жёстко закреплена.
Пример 3. Одновременная калибровка двуручной системы
Задача: Автомобильный поставщик (Калужская область). Два промышленных робота Kawasaki работают в паре: один подаёт деталь, второй выполняет сварку. Требуется точность совмещения деталей ±0,1 мм. Отдельная калибровка каждого робота давала накопленную ошибку 0,4 мм.
Решение: Применён метод одновременной калибровки кинематических параметров обоих роботов и hand-eye параметров камер, установленных на их фланцах. Использовалась общая шахматная доска, которую роботы перемещали совместно.
Результаты: Ошибка совмещения снижена до 0,12 мм. Процесс калибровки занял 2 часа вместо 6 часов последовательной калибровки. Теперь система перекалибровывается автоматически раз в смену за 10 минут.
Пример 4. Безмаркерная калибровка для сменных захватов
Задача: Кондитерская фабрика (Санкт-Петербург). Кобот ROKAE с быстросменными захватами (для разных типов конфет) раз в 20 минут меняет оснастку. Калибровка каждый раз — потеря времени.
Решение: Использована безмаркерная калибровка на основе глубокого обучения (нейросеть распознаёт характерные точки самого захвата). Нейросеть обучена на 200 изображениях каждого типа захвата в разных положениях.
Результаты: Смена захвата + автоматическая калибровка занимают 2 минуты (раньше было 15 минут + ручная калибровка). Оператор просто нажимает кнопку «Сменить захват» — робот сам всё делает. Ошибка позиционирования — 0,3 мм, что достаточно для укладки конфет.
Экономика вопроса — сколько стоит и когда окупается
Стоимость калибровки и связанного оборудования:
| Компонент | Стоимость (ориентир) | Примечания |
| Калибровка по шахматной доске (работа интегратора) | 50–150 тыс. руб. | Входит в пусконаладку ячейки. Обычно не выставляется отдельно. |
| Калибровка с лазерным трекером (аренда + работа) | 300–600 тыс. руб. | Дорого, но для прецизионных задач может быть необходимо. |
| Безмаркерная калибровка (разработка нейросети) | 500 тыс. – 1,5 млн руб. | Требуется, если оснастка меняется чаще, чем раз в смену. |
| Автоматическая система калибровки (встроенная в ячейку) | 200–500 тыс. руб. | Датчики, калибровочные мишени, ПО. |
| Потеря времени на калибровку | 5–10 тыс. руб. за час простоя | Неочевидные, но реальные потери при ручной калибровке |
Окупаемость инвестиций в качественную калибровку складывается из:
- Снижения брака (особенно критично для дорогой продукции). Экономия может составить миллионы в год.
- Роста производительности (робот не промахивается, не останавливается).
- Уменьшения простоев (автоматическая калибровка вместо ручной).
Если ваша линия простаивает 1 час в неделю на ручную калибровку, а стоимость часа простоя — 20 тыс. руб., то за год вы теряете 1 млн рублей только на калибровке. Инвестиции в автоматическую систему калибровки за 300 тыс. руб. окупятся за 3–4 месяца.
Риски и как их минимизировать
| Риск | Последствия | Минимизация от ВТ-Роботикс |
| Калибровка проведена один раз «на старте» и забыта. Температура, износ, перегрузки меняют калибровку. | Через 2–3 месяца точность падает, появляется брак. | Обучаем персонал проводить быструю проверку калибровки (по контрольной точке) раз в неделю. Для ответственных операций — автоматическая калибровка перед каждой сменой. |
| Неправильно выбрана калибровочная мишень. Например, глянцевая шахматная доска даёт блики. | Система не может распознать углы, калибровка «плывёт». | Подбираем матовые мишени с хорошим контрастом. Для 3D-камер — специальные объёмные маркеры. |
| Человеческий фактор при ручной калибровке. Оператор ввёл координаты не той точки. | Робот стабильно промахивается на 5–10 мм, но все думают, что проблема в программе. | Внедряем полуавтоматическую калибровку с проверкой: оператор подводит робота к точке, нажимает кнопку — система сама записывает координаты. Исключаем ручной ввод цифр. |
| Калибровка выполнена на холодном роботе. После прогрева геометрия меняется. | Утром всё работает, к обеду — разброс. | Настаиваем на калибровке после 30–60 минут прогрева. Для особо точных задач — калибровка в рабочем режиме «на лету». |
| Игнорирование калибровки TCP (инструмента). | Даже при идеальной камере робот будет «мазать», потому что не знает, где его захват. | Включаем калибровку TCP в обязательный регламент при каждой замене оснастки. Используем быстросменные крепления с предварительной калибровкой. |
Рекомендации по внедрению
- Начинайте с простых методов. Для большинства задач паллетирования и pick-and-place достаточно калибровки по шахматной доске с 8–12 позициями. Не гонитесь за субмиллиметровой точностью, если она не нужна.
- Задокументируйте процесс калибровки. Создайте инструкцию с картинками, где какие точки записывать. Это спасёт вас, когда калибровать будет другой человек.
- Инвестируйте в быструю проверку. Научите оператора за 1 минуту проверять калибровку по контрольной точке. Если ошибка выросла — перекалибровать. Это лучше, чем собирать брак полсмены.
- Автоматизируйте калибровку при частых сменах оснастки. Если вы меняете захват чаще раза в смену — безмаркерная калибровка или быстросменные «калиброванные» модули окупятся мгновенно.
- Калибруйте после прогрева. Запустите робота на 30–60 минут вхолостую, прежде чем калибровать. Иначе геометрия «уплывёт» в течение рабочего дня.
- Не экономьте на мишенях. Распечатанная на принтере шахматная доска на обычной бумаге даст ошибку. Используйте матовые пластиковые или алюминиевые мишени с чёткими контрастными маркерами.
- Учитывайте калибровку в бюджет проекта. Включите стоимость лазерного трекера или аренду профессионального калибровочного оборудования, если вам нужна высокая точность. Не надейтесь, что «как-нибудь само настроится».
Заключение
Калибровка системы камера-робот — это не разовая акция, а регулярный процесс поддержания точности вашего роботизированного комплекса. Правильно выбранный метод (от простой калибровки по трём точкам до прецизионной с лазерным трекером) определяет, будет ли ваш робот работать с субмиллиметровой точностью или будет постоянно «мазать».
Начните с анализа вашей задачи: какой допуск вам реально нужен? Как часто меняется оснастка? Есть ли время на ручную калибровку? Ответы на эти вопросы подскажут оптимальный метод.
Не превращайте калибровку в боль и проклятие для технологов. Автоматизируйте её там, где это возможно, и всегда держите под рукой простую процедуру быстрой проверки.
Не знаете, какой метод калибровки подойдёт для вашей задачи? Закажите бесплатную консультацию — наш инженер проанализирует вашу деталь и среду, подберёт оптимальный метод и рассчитает реальную достижимую точность.