
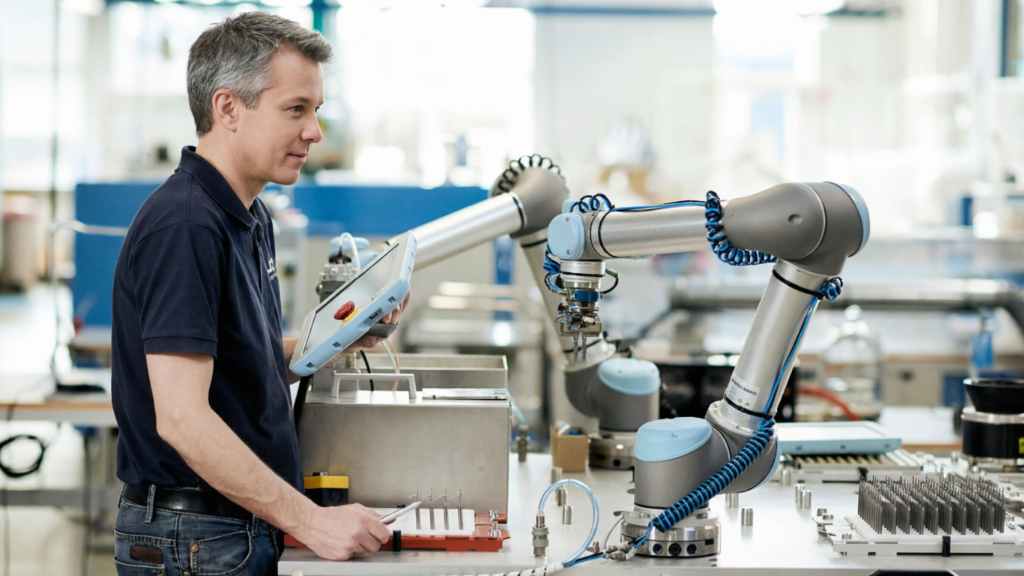
Одно из главных преимуществ коллаборативных роботов (коботов) перед тяжёлыми промышленными — простота и скорость программирования. Если промышленный робот требует написания кода в специализированной среде или вызова сертифицированного специалиста, то кобота может обучить новому движению обычный оператор за несколько минут. В условиях мелкосерийного и среднесерийного производства, где ассортимент деталей меняется часто, умение быстро переобучать кобота становится критическим фактором эффективности. В этой статье разберём, какие существуют методы обучения и переобучения коботов, как быстро менять оснастку и программы, и как организовать производство, чтобы переналадка занимала минуты, а не часы.
Два подхода к программированию коботов
Все современные коботы поддерживают два способа создания программ.
1. Drag‑and‑drop (обучение движением, ручное ведение) Оператор берёт кобота за руку (иногда используется специальный пульт с ослабленными сервоприводами) и физически проводит его по нужной траектории. Кобот запоминает точки и движения. Этот метод интуитивно понятен, не требует знаний языков программирования. Идеален для простых операций: взятие детали с конвейера, укладка в короб, обход препятствия.
2. Программирование через интерфейс (сенсорный экран, блок-схемы) На планшете или встроенном пульте оператор составляет последовательность действий из готовых блоков (взять, переместить, отпустить, подождать сигнал). Блоки соединяются как в конструкторе. Метод требует чуть больше времени, но позволяет создавать ветвящиеся алгоритмы (условия, циклы, взаимодействие с датчиками).
В любом случае, для смены задачи часто достаточно комбинации обоих методов: сначала ведением задаются ключевые точки, а затем через интерфейс добавляются логические условия.
Как быстро переобучить кобота на новую деталь
Типовая процедура переналадки кобота на новую деталь или операцию:
- Смена захвата (быстросъёмное крепление) — 1–2 минуты.
- Загрузка новой программы (выбор из меню или загрузка USB) — 10 секунд.
- Корректировка точек обучения — оператор вручную ведёт кобота к новым позициям захвата и укладки, перезаписывая старые точки. На это уходит 2–5 минут (в зависимости от сложности траектории).
- Проверка холостого хода — 1 минута.
- Запуск — 10 секунд.
Итого 5–10 минут на переналадку кобота. Для промышленного робота аналогичная процедура (вызов программиста, перекалибровка, отладка) может занимать часы или даже смену.
Секреты быстрой переналадки
Чтобы переналадка занимала действительно минуты, а не полчаса, нужно соблюдать несколько правил при проектировании ячейки.
Быстросменный захват — захват крепится к фланцу кобота через пневматический или магнитный зажим (tool changer). Для каждого типа детали — свой захват. Смена занимает 2–3 секунды, автоматическое подключение пневматики и электрики происходит одновременно. Важно: все захваты должны быть предварительно откалиброваны относительно фланца кобота (координаты TCP — tool center point — известны). Тогда после смены не нужно переучивать точки.
Фиксация детали в приспособлении — если деталь каждый раз находится в строго одном положении (например, зажата в пневмотиски с упорами), то программа кобота не требует корректировки. Достаточно сменить приспособление (набор тисков, ложемент) — тоже быстросъёмное.
Использование калибровочных стержней (measuring jig) — если приспособление или захват не идеально повторяются, оператор может быстро подвести кобота к специальной калибровочной метке (металлический конус) и нажать «Калибровка». Кобот сам пересчитает смещение. Процедура занимает 30 секунд.
Шаблоны программ (recipe) — для каждой детали создаётся своя программа, но все они строятся на основе общего шаблона. Программа параметризована: координаты захвата, укладки, скорость, время выдержки. При смене детали оператор выбирает нужный рецепт из меню. Если геометрия детали немного изменилась, корректируются только отдельные точки.
Хранение оснастки рядом с роботом — стеллаж с захватами и приспособлениями, расположенный прямо в рабочей зоне (но вне зоны движения), сокращает время поиска.
Примеры быстрой переналадки
Пример 1. Сборка разных типов корпусов Производство электроники: на линию поступают три типа корпусов (разные размеры и расположение отверстий). Кобот оснащён быстросменным захватом и работает с тремя разными программами. Оператор сканирует штрихкод детали, система автоматически выбирает программу и при необходимости подаёт команду на смену захвата. Время между разными деталями — 10 секунд.
Пример 2. Упаковка продукции сезонного ассортимента Кондитерская фабрика: летом упаковывают мороженое (коробки 200x150x100 мм), зимой — конфеты (коробки 150x120x60 мм). Кобот с вакуумным захватом и быстросменными присосками (разного размера) переключается между программами. Оператор один раз в месяц меняет оснастку (5 минут) и загружает другую программу. Всё остальное время кобот работает без вмешательства.
Пример 3. Обслуживание двух разных станков Кобот обслуживает токарный и фрезерный станки. Заготовки разные, места захвата разные. Установлены два разных приспособления для заготовок (кассеты). Кобот имеет программу для каждого станка. При переключении на другой станок оператор нажимает кнопку на пульте, кобот меняет программу и автоматически подходит к другому приспособлению. Переналадка — 1 минута (только смена кассеты с заготовками).
Обучение кобота без программиста
Ключевая особенность коботов — их может обучить обычный технолог или мастер цеха после короткого инструктажа (2–4 часа). Обучение происходит в режиме реального времени на работающем оборудовании:
- Включить режим обучения на пульте (нажать кнопку).
- Рукой (или через пульт с джойстиком) подвести кобота в нужную точку.
- Записать точку, нажав кнопку на пульте.
- Перейти к следующей точке.
- Завершить программу и проверить в автоматическом режиме на холостом ходу.
Нет необходимости знать язык RAPID, KRL или другие профессиональные среды. Это снижает требования к квалификации персонала и позволяет быстро переобучать коботов при изменении продукции.
Ограничения и когда не получится быстро
- Если траектория очень сложная (например, обход препятствий с множеством промежуточных точек), обучение движением может быть утомительным. В таких случаях лучше использовать офлайн-программирование.
- Если деталь имеет значительные отклонения геометрии (литьё, ковка), обученных точек недостаточно — нужна адаптация через техническое зрение (см. отдельную статью).
- Если производство сверхмелкосерийное (1–2 детали одного типа, затем смена), время переналадки (даже 5 минут) может быть слишком большим. Тогда используют либо ручной труд, либо кобота с автоматической сменой программы через сканер штрихкода без остановки (но это сложнее).
Рекомендации по организации переналадок
- Заранее спроектируйте быстросменную оснастку (захваты, приспособления) для всех типов деталей.
- Создайте библиотеку программ (по одной на деталь) и протестируйте их до запуска.
- Обучите не одного, а двух-трёх операторов (подстраховка).
- Ведите журнал переналадок, фиксируя время и проблемы — это поможет оптимизировать процесс.
- Рассмотрите автоматическое распознавание детали (камера + QR-код) для автоматического выбора программы без участия человека.
Если вы хотите, чтобы ваши коботы работали максимально гибко и переналаживались за минуты — обратитесь к нам. Мы поможем подобрать быстросменные захваты, спроектировать приспособления, обучить персонал и написать шаблоны программ.