
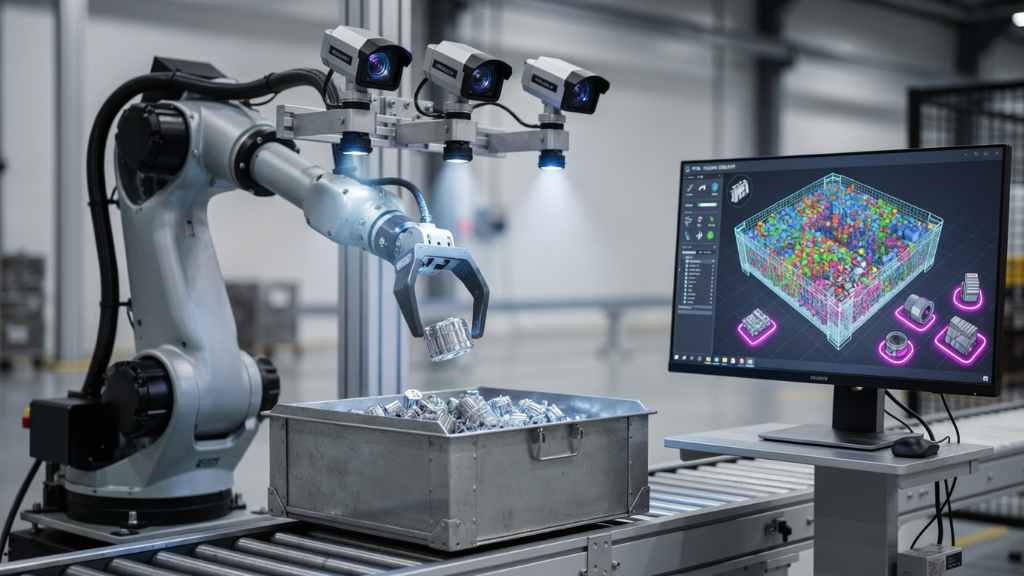
Одна камера — это один взгляд на объект. Она видит деталь только с одной стороны, под одним углом, в одной плоскости. Этого достаточно для считывания этикетки или контроля наличия детали на конвейере. Но когда детали навалены хаотично, перекрывают друг друга, имеют сложную геометрию или требуют точного позиционирования в пространстве — одной камеры становится катастрофически мало.
Многокамерное техническое зрение — это подход, при котором данные с нескольких камер (и других сенсоров) объединяются в единую пространственную модель. Робот получает не плоскую картинку, а полноценное 3D-представление сцены: координаты X, Y, Z каждой детали, её ориентацию, форму, взаимное расположение.
В этой статье мы разберём, зачем нужно многокамерное зрение, какие существуют методы сведения данных (калибровка, стереозрение, сенсорный фьюжн), как строить 3D-реконструкцию деталей для захвата и приведём реальные примеры внедрения на производствах.
Почему одной камеры недостаточно для сложной сортировки
Сортировка деталей, особенно в хаотичной среде (ящики, контейнеры, навалы на конвейере), — одна из самых сложных задач для технического зрения. Одна камера сталкивается с фундаментальными ограничениями:
- Отсутствие глубины. 2D-камера не видит, на каком расстоянии находится деталь. Она не может отличить крупную деталь, лежащую далеко, от мелкой — вблизи.
- Окклюзии (перекрытия). Когда детали навалены друг на друга, одна камера видит только верхний слой. Нижние детали скрыты.
- Ограниченный угол обзора. Одна камера видит деталь только с одной стороны. Если нужна информация о всей геометрии (например, чтобы захватить деталь за правильную часть), одного ракурса недостаточно.
- Зависимость от освещения. Одна камера может давать блики или тени, которые мешают распознаванию. Несколько камер с разных углов позволяют компенсировать этот эффект.
Многокамерные системы решают эти проблемы, формируя единую 3D-модель сцены. Они видят детали со всех сторон, вычисляют их точное положение в пространстве и позволяют роботу принимать правильные решения о захвате.
Как работает многокамерное техническое зрение
Система многокамерного зрения — это не просто «несколько камер, воткнутых в один компьютер». Это сложный комплекс, включающий аппаратную синхронизацию, калибровку, алгоритмы слияния данных и 3D-реконструкции.
Архитектура многокамерной системы
Типовая система многокамерного зрения включает:
- Две и более камер — могут быть 2D, 3D (RGB-D), стереопары или их комбинации. Камеры могут быть расположены стационарно (над сценой) или на роботе (Eye-in-Hand).
- Система синхронизации — все камеры должны делать снимки одновременно (или с известной задержкой), чтобы объекты не сместились между кадрами.
- Вычислительный модуль — промышленный компьютер с GPU для обработки нескольких видеопотоков в реальном времени.
- ПО для калибровки и слияния — алгоритмы, которые объединяют данные с разных камер в единую систему координат.
Калибровка многокамерной системы
Прежде чем данные с разных камер можно будет объединить, их нужно откалибровать. Калибровка решает две задачи:
- Внутренняя калибровка (интринсик) — определение параметров каждой камеры: фокусное расстояние, оптический центр, коэффициенты дисторсии.
- Внешняя калибровка (экстринсик) — определение взаимного положения камер в пространстве: поворот и перенос между системами координат.
Для калибровки используется калибровочная мишень (шахматная доска, ArUco-маркеры, charuco-куб), которую камеры видят одновременно. По набору соответствий вычисляются матрицы преобразования.
Современные методы (например, Calib3R) позволяют выполнять калибровку без специальных маркеров — по характерным точкам сцены.
Методы слияния данных
После калибровки данные с камер нужно объединить. Основные подходы:
| Метод | Принцип | Когда применять |
| Стереозрение (стереопары) | Две камеры с известным смещением. По смещению пикселей вычисляется глубина (диспаратность) | Базовый метод для получения 3D-координат. Дёшево, но требует текстурированных объектов |
| Триангуляция (3+ камер) | Объект виден с нескольких ракурсов. По пересечению лучей вычисляются 3D-координаты | Высокая точность, устойчивость к окклюзиям |
| Сенсорный фьюжн (fusion) | Объединение данных с разных типов сенсоров: камеры + лазерные сканеры + лидары + ультразвук | Максимальная полнота данных, но сложнее в реализации |
| Глубокое обучение (моно-3D) | Одна камера + нейросеть, обученная предсказывать глубину | Дёшево, но точность ниже, требует больших данных |
На практике для сложной сортировки чаще всего используют комбинацию стереозрения и триангуляции с 3–6 камерами, расположенными вокруг рабочей зоны. Это даёт оптимальный баланс точности, стоимости и надёжности.
Что даёт многокамерное зрение для сортировки
| Возможность | Как достигается | Бизнес-эффект |
| 3D-реконструкция детали | Объединение данных с нескольких камер в облако точек | Робот видит полную геометрию, может выбрать оптимальную точку захвата |
| Обнаружение всех деталей в ящике | Камеры с разных сторон «заглядывают» под верхний слой | Бин-пикинг становится возможным даже при плотной навалке |
| Точное позиционирование | Вычисление координат X, Y, Z и углов поворота | Робот захватывает деталь с первого раза, без промахов |
| Классификация по форме и размеру | 3D-модель позволяет измерить реальные габариты | Сортировка деталей по типу, размеру, весу |
| Устойчивость к бликам и теням | Несколько ракурсов компенсируют дефекты освещения | Стабильная работа в реальных цеховых условиях |
Техническая реализация — этапы внедрения многокамерной системы
Шаг 1. Анализ задачи и выбор конфигурации
Определите, сколько камер нужно и как их расположить:
- Для стереозрения — минимум 2 камеры с известным базовым расстоянием (обычно 10–30 см).
- Для 3D-реконструкции сложных объектов — 4–6 камер вокруг рабочей зоны.
- Для бин-пикинга в ящике — часто используют 3D-камеру (структурированный свет) + 2–3 дополнительные 2D-камеры для контроля окклюзий.
Шаг 2. Калибровка камер
Проводится калибровка каждой камеры (интринсик) и всей системы (экстринсик). Используются калибровочные мишени. Для сложных систем может потребоваться калибровка с лазерным трекером.
Шаг 3. Разработка алгоритмов слияния
Выбирается метод слияния данных (стерео, триангуляция, фьюжн). Разрабатывается или настраивается ПО, которое:
- Принимает видеопотоки со всех камер.
- Выполняет 3D-реконструкцию сцены.
- Выделяет отдельные объекты.
- Вычисляет их координаты и ориентацию.
- Передаёт данные роботу.
Шаг 4. Интеграция с роботом
Робот получает координаты объектов и строит траекторию захвата. Важно: система должна работать в реальном времени — задержка не должна превышать такт линии.
Шаг 5. Обучение и валидация
Система тестируется на реальных деталях. При необходимости проводится дообучение алгоритмов на новых данных.
Экономика проекта — сколько стоит многокамерное зрение
| Статья затрат | Диапазон, млн руб. | Примечания |
| Камеры (2–6 шт.) | 0,4–3,0 | Зависит от типа (2D, 3D, RGB-D) и разрешения |
| Оптика и освещение | 0,2–1,0 | Для каждой камеры — свой свет |
| Промышленный компьютер с GPU | 0,5–2,0 | Для обработки нескольких видеопотоков |
| ПО для калибровки и слияния | 0,5–3,0 | Лицензии, разработка, настройка |
| Интеграция и пусконаладка | 0,5–2,0 | Монтаж, калибровка, обучение |
| Итого (типовой проект) | 2,1–11,0 | Зависит от сложности и количества камер |
Окупаемость складывается из:
- Автоматизации сложных операций сортировки (замена 2–5 человек).
- Снижения ошибок захвата (робот не промахивается).
- Возможности работы с хаотично наваленными деталями (без предварительной ориентации).
- Роста производительности за счёт круглосуточной работы.
Типовой срок окупаемости: от 10 до 24 месяцев.
Примеры из практики
Пример 1. Бин-пикинг на машиностроительном заводе (комплектующие для редукторов)
Задача: Кованые заготовки для редукторов поступают в металлических ящиках насыпью — перекрывают друг друга, лежат под разными углами, часть деталей скрыта. Раньше заготовки вручную вынимал оператор — тяжёлый, опасный труд, производительность ограничена.
Решение: ВТ-Роботикс внедрила систему многокамерного зрения с четырьмя камерами вокруг ящика: две стереокамеры сверху и две 2D-камеры с боков. Данные с камер объединяются в единое облако точек. Нейросеть выделяет каждую заготовку, вычисляет её положение и ориентацию, выбирает доступную для захвата. Робот строит траекторию и забирает деталь.
Результаты: Ручной труд исключён. Производительность выросла на 45% за счёт круглосуточной работы робота. Травматизм снижен до нуля. Точность позиционирования — ±1,5 мм. Окупаемость — 16 месяцев.
Пример 2. Сортировка деталей на конвейере (автомобильная промышленность)
Задача: На конвейер поступают детали кузова разных типов — смешанный поток. Нужно сортировать их по типам и направлять на разные участки сборки. Детали имеют сложную форму, частично перекрывают друг друга на ленте.
Решение: Установлены три камеры над конвейером под разными углами. Данные объединяются в 3D-модель каждого объекта. Нейросеть классифицирует деталь по форме и размерам, передаёт команду роботу-сортировщику.
Результаты: Скорость сортировки — до 60 деталей в минуту. Точность классификации — 99,2%. Ошибки пересортицы исключены. Окупаемость — 11 месяцев.
Пример 3. Сортировка отходов (мусоросортировочный комплекс)
Задача: На линии сортировки ТКО (твёрдых коммунальных отходов) требуется автоматически распознавать и разделять пластик, стекло, металл, бумагу и другие фракции. Отходы движутся по конвейеру хаотично, часто перекрываются, имеют разную степень загрязнения.
Решение: Система многокамерного зрения с пятью камерами: RGB-камеры для цвета и текстуры, гиперспектральная камера для определения материала. Все данные объединяются, нейросеть классифицирует каждый объект. Робот-сортировщик с вакуумным захватом забирает объекты нужной фракции.
Результаты: Система распознаёт 42 класса объектов. Скорость сортировки — до 80 объектов в минуту. Заменено 6 операторов ручной сортировки. Окупаемость — 18 месяцев.
Пример 4. 3D-реконструкция для захвата сложных деталей (авиастроение)
Задача: Детали фюзеляжа (крупные, сложной формы) подаются на позицию сборки. Нужно точно определить их положение в пространстве для последующей стыковки. Требуемая точность — ±0,3 мм.
Решение: Система из шести высокоточных камер, расположенных вокруг позиции. Выполняется 3D-реконструкция детали по принципу триангуляции. Данные передаются роботу для точного позиционирования.
Результаты: Точность позиционирования — ±0,25 мм. Время реконструкции — 2 секунды. Ручная выверка исключена. Окупаемость — 22 месяца.
Ограничения многокамерных систем
- Сложность калибровки. Чем больше камер — тем сложнее их откалибровать. Каждая камера должна быть согласована с остальными и с роботом.
- Высокие вычислительные затраты. Обработка нескольких видеопотоков в реальном времени требует мощного GPU.
- Синхронизация. Все камеры должны делать снимки одновременно. Задержка даже в 10 мс может дать ошибку позиционирования.
- Чувствительность к вибрациям. Если камеры закреплены на вибрирующем оборудовании, калибровка «уплывает».
- Стоимость. Многокамерные системы дороже однокамерных в 2–5 раз.
- Сложность обслуживания. Больше камер = больше точек отказа, больше оптики, которую нужно чистить.
Риски и как их минимизировать
| Риск | Последствия | Минимизация от ВТ-Роботикс |
| Неправильная калибровка | Робот «мажет», система не работает | Используем автоматизированные средства калибровки, проверяем точность на контрольных точках |
| Сбой синхронизации | Разные камеры «видят» объект в разных положениях, 3D-реконструкция искажена | Применяем аппаратную синхронизацию (триггерные камеры) |
| Загрязнение оптики | Падение качества изображений, ошибки распознавания | Устанавливаем защитные стёкла с продувкой, регламент очистки |
| Недостаточная вычислительная мощность | Система не успевает обрабатывать кадры, линия тормозится | Закладываем запас по GPU, оптимизируем алгоритмы |
| Изменение условий освещения | Алгоритмы работают нестабильно | Используем камеры с широким динамическим диапазоном (HDR) и стабилизированное освещение |
Рекомендации по внедрению многокамерного зрения
- Начинайте с двух камер (стереопары). Это самый простой способ получить 3D-информацию и понять, нужно ли расширять систему.
- Не экономьте на калибровке. Точность всей системы определяется точностью калибровки. Используйте профессиональные калибровочные мишени и ПО.
- Выбирайте камеры с глобальным затвором. Для движущихся объектов камеры с роллинг-затвором дают искажения («эффект желе»).
- Обеспечьте жёсткий монтаж. Камеры должны быть надёжно закреплены — любое смещение требует перекалибровки.
- Используйте синхронизацию. Камеры должны делать снимки по общему триггеру.
- Планируйте обслуживание. Раз в неделю — протирка оптики, раз в месяц — проверка калибровки.
- Инвестируйте в визуализацию. Хорошая система отображения 3D-модели помогает оператору контролировать процесс и быстро выявлять сбои.
Заключение
Многокамерное техническое зрение — это не просто «больше камер», а принципиально иной уровень восприятия среды. Объединение данных с нескольких камер позволяет роботу видеть глубину, форму и положение объектов в трёхмерном пространстве, справляться с навалкой и перекрытием деталей, выполнять сложную сортировку, недоступную для однокамерных систем.
Да, это сложнее и дороже. Но на производствах с хаотичной подачей деталей, сложной геометрией и высокими требованиями к точности многокамерное зрение — единственное рабочее решение. И оно уже работает на российских заводах: в машиностроении, автомобилестроении, авиастроении и даже на мусоросортировочных комплексах.
Хотите оценить, нужна ли вашему производству многокамерная система? Пришлите нам описание вашей задачи и 10–20 фотографий рабочей зоны. Наш инженер проанализирует и предложит оптимальную конфигурацию.