
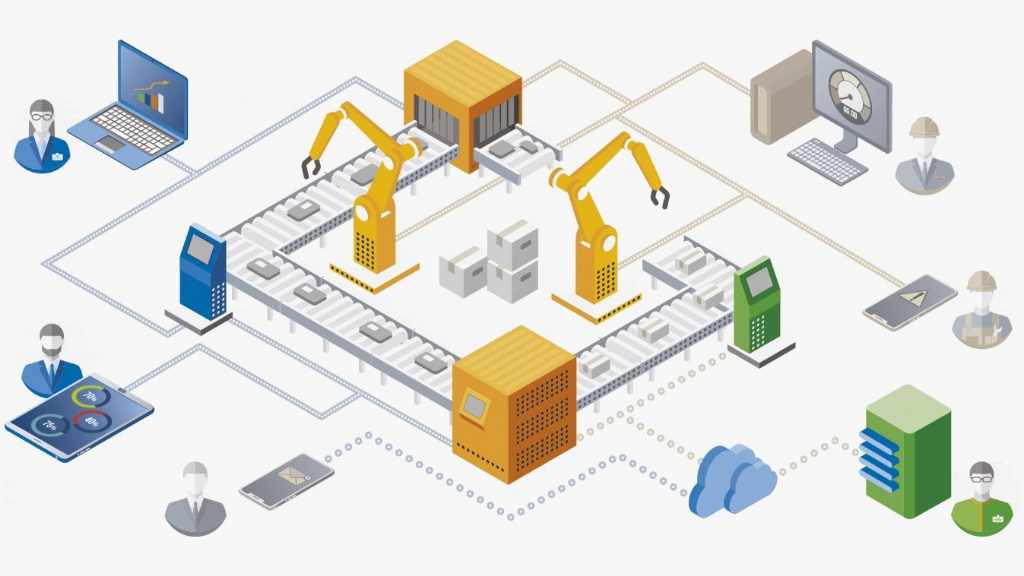
Современное производство стремится к полной цифровизации: станки, конвейеры, роботы и системы контроля объединяются в единую информационную сеть. Верхний уровень этой сети занимают MES (система управления производством) и ERP (планирование ресурсов предприятия). Именно они дают руководству прозрачность: сколько деталей произведено, каков процент брака, загружено ли оборудование.
Но чтобы робот «говорил» с MES/ERP, требуется правильная интеграция. Без неё робот остаётся изолированным островком, и вы не получите главного преимущества цифровизации — аналитики в реальном времени.
В этой статье разберём:
- зачем роботу обмениваться данными с верхним уровнем;
- какие промышленные протоколы для этого используются;
- какие данные можно собирать и как их применять;
- примеры реальной интеграции.
Зачем роботу связь с MES/ERP?
Без интеграции робот работает автономно: он выполняет программу, но вы не знаете, сколько циклов сделано, сколько брака, каковы реальные времена операций. Это снижает эффективность и мешает оптимизации.
Что даёт интеграция:
- Учёт выработки. MES автоматически фиксирует каждый цикл робота, привязывая его к заказу или партии. Отпадает ручной ввод.
- Контроль времени. Система видит фактические времена циклов, простои (ожидание заготовок, отсутствие оператора) и может сигнализировать об отклонениях.
- Управление номенклатурой. Робот может получать от MES задание: какой тип детали обрабатывать, по какой программе работать, какие параметры захвата использовать.
- Сбор данных о браке. Если встроена система контроля (например, техническое зрение), результаты проверки отправляются в MES для статистики и анализа.
- Предиктивная аналитика. Накапливая данные о работе (температура редукторов, ток сервоприводов, количество циклов), можно прогнозировать износ и планировать ТО до поломки.
Какие протоколы и интерфейсы используются
Для обмена данными между роботом и MES/ERP применяются промышленные сетевые протоколы. Это не «просто Ethernet», а специализированные стандарты с гарантированной доставкой и временем реакции.
| Протокол | Производитель / экосистема | Особенности | Популярность |
| EtherNet/IP | Rockwell, Cisco | Широко в США, поддерживается большинством роботов | Высокая |
| Profinet | Siemens | Стандарт в Европе и России для оборудования Siemens | Очень высокая |
| Modbus TCP | Schneider Electric, свободный | Простой, открытый, поддерживается почти всеми контроллерами | Высокая для малых систем |
| OPC UA | OPC Foundation | Платформонезависимый, безопасный, для сложных интеграций | Растёт |
| EtherCAT | Beckhoff | Высокая скорость, жёсткий real-time | В станкостроении |
Физические интерфейсы: обычно это Ethernet (RJ45) — он обеспечивает скорость 100 Мбит/с и выше. Для старых роботов могут использоваться RS-232/485 (медленные, короткие дистанции) или дискретные сигналы (только «включено/выключено»).
Рекомендация: для новых проектов выбирайте роботов со встроенной поддержкой Profinet (если на заводе Siemens) или EtherNet/IP (если Rockwell). Для интеграции с любыми MES оптимален OPC UA.
RMS: система управления парком роботов
Помимо MES и ERP, в современных автоматизированных производствах всё чаще применяется RMS (Robot Management System) — система управления роботами. Изначально RMS разрабатывалась для мобильных роботов (AGV/AMR): она отвечает за диспетчеризацию маршрутов, управление трафиком, зарядку и балансировку загрузки парка. Однако в крупных логистических и производственных РТК (роботизированных технологических комплексах) промышленные роботы также могут быть интегрированы в RMS.
Зачем это нужно:
- Синхронизация промроботов и мобильных роботов. Пример: мобильный робот подвозит заготовки к промышленному роботу-паллетайзеру или к станку, обслуживаемому роботом. RMS координирует их действия: мобильный робот подаёт сигнал «заготовка доставлена», промышленный робот получает команду «можно брать», после завершения цикла даёт отмашку мобильному роботу «забирай готовое».
- Централизованное управление разнотипными роботами. RMS позволяет видеть статус, загрузку и местоположение всех роботов (и промышленных, и мобильных) на одном экране. Это удобно при масштабировании парка.
- Логистическая оптимизация. RMS может динамически перепланировать маршруты мобильных роботов в зависимости от готовности деталей у промышленных роботов или станков. Это сокращает простои.
Какие протоколы используются:
RMS общается с роботами через те же промышленные протоколы, что и MES: Profinet, EtherNet/IP, OPC UA, Modbus TCP. Интерфейсы те же — Ethernet (RJ45), изредка RS-485. Поэтому техническая интеграция промышленных роботов с RMS не требует дополнительных шлюзов, достаточно правильно настроить обмен данными.
Пример из практики:
На складе готовой продукции мобильные роботы (AGV) подвозят паллеты к роботу-паллетайзеру (промышленный робот). RMS управляет мобильными роботами, а также получает от промышленного робота сигналы о завершении укладки. Когда паллета готова, RMS отправляет мобильного робота забрать её и отвезти на отгрузку. Вся цепочка — без участия человека.
Если на вашем производстве используются или планируются к использованию мобильные роботы вместе с промышленными, обязательно закладывайте в проект RMS. Это сэкономит время на интеграции и сделает логистику прозрачной.
Какие данные передавать
От робота в MES/ERP (телеметрия):
- Счётчик циклов (по каждому типу операции)
- Время выполнения цикла (такт)
- Факт брака / годной детали
- Статус: работает, ждёт заготовку, авария
- Текущая программа (какая деталь обрабатывается)
- Параметры работы (температура редукторов, ток, вибрация — для предиктивной аналитики)
От MES/ERP к роботу (управление):
- Номер заказа / партии
- Идентификатор детали (например, QR-код)
- Программа (какой алгоритм запустить)
- Команды: старт, стоп, пауза, сброс аварии
Пример минимального набора: робот сообщает MES «цикл завершён, деталь годна», MES отвечает «запускай следующий цикл для детали типа B».
Практический пример интеграции
Задача: производство шестерней на двух фрезерных станках, которые обслуживает один робот. Робот загружает заготовки, снимает готовые детали. На заводе внедрена MES система.
Решение:
- Робот (Kawasaki) подключается к управляющему ПЛК по Profinet.
- ПЛК уже имеет связь с MES через OPC UA.
- При старте смены MES передаёт роботу список заказов: сколько деталей каждого типа.
- После каждой обработки робот отправляет MES: ID детали, фактическое время цикла, флаг «годен/брак».
- MES считает выработку по каждому заказу в реальном времени.
Результат: мастер цеха видит на экране, сколько деталей уже сделано, какие простои, может оперативно перепланировать загрузку.
Типичные ошибки при интеграции
- Не продумана сетевая инфраструктура. Робот и MES находятся в разных подсетях, нет маршрутизации, адреса конфликтуют. Нужно проектировать сеть заранее.
- Слишком частые запросы. MES опрашивает робота каждую секунду — перегружается контроллер и сеть. Оптимальный интервал — 1–5 секунд для статуса, а для счётчиков — только по факту изменения.
- Разные протоколы на разных уровнях. Робот говорит только на EtherNet/IP, а MES требует Profinet. Требуется шлюз или преобразователь протоколов — это дополнительные затраты.
- Нет отказоустойчивости. Если связь с MES пропадает, робот не должен останавливаться (это же производство!). Нужно, чтобы он продолжал работу в автономном режиме, накапливая статистику в буфере.
- Игнорирование кибербезопасности. Подключение робота к сети предприятия открывает его для атак. Используйте отдельный VLAN, межсетевые экраны и, по возможности, VPN для удалённой диагностики.
Выводы и рекомендации
- Интеграция роботов с MES/ERP — не «фича», а база для цифрового производства. Без неё вы теряете управляемость и аналитику.
- Начинайте с малого: отправляйте в MES счётчик циклов и статус. Это уже даст эффект и окупится за счёт уменьшения ручного учёта.
- Выбирайте роботов со встроенной поддержкой промышленных протоколов (Profinet, EtherNet/IP, OPC UA). Это упростит интеграцию.
- Проектируйте сеть и систему сбора данных до установки роботов, а не после.
Если на вашем производстве уже есть MES/ERP, и вы хотите подключить к ней нового или существующего робота — закажите консультацию наших инженеров. Мы поможем подобрать протокол, шлюзы и настроить обмен данными.