
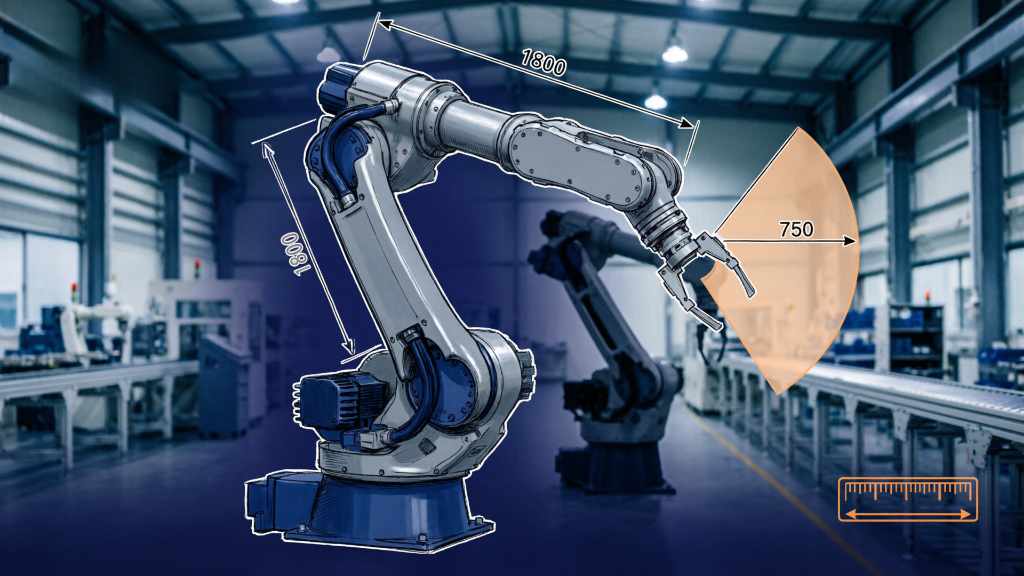
Выбор промышленного робота для конкретной технологической операции — это не вопрос «какой робот дешевле» или «какой бренд популярнее». Это инженерная задача, в основе которой лежат два ключевых параметра: грузоподъёмность и радиус действия. Ошибка в их расчёте приводит к тому, что робот либо не справляется с деталью, либо «не дотягивается» до нужных точек, либо работает на пределе возможностей, быстро изнашиваясь.
В этой статье мы разберём, как правильно рассчитать требуемую грузоподъёмность с учётом оснастки, как оценить реальный радиус действия и какие допуски закладывать, чтобы робот работал стабильно и с запасом.
Грузоподъёмность: считаем не только деталь
Грузоподъёмность промышленного робота — это максимальная масса, которую манипулятор способен перемещать с заявленной скоростью и точностью. Однако часто заказчик смотрит только на массу самой детали и забывает про оснастку (захват, инструмент, кабели). Это главная ошибка.
Формула расчёта реальной нагрузки
M_реальная = M_детали + M_захвата + M_кабелей + M_доп. инструмента
Например, вы собираетесь перемещать деталь массой 10 кг. Захват (механические пальцы с пневмоцилиндром) весит 4 кг. Кабели и пневмотрубки в жгуте — ещё 1 кг. Итого: 15 кг.
Выбирать робота нужно с грузоподъёмностью не менее 15–20 кг. Если взять модель с паспортными 10 кг, он будет работать на пределе: упадёт скорость, возрастёт ошибка позиционирования, быстрее износятся редукторы.
Запас прочности: почему 30% — это норма
Профессиональные интеграторы закладывают запас по грузоподъёмности 20–30% относительно расчётной нагрузки. Причины:
- Возможное изменение номенклатуры деталей (появится более тяжёлая).
- Неравномерное распределение массы внутри захвата (влияет на моменты инерции).
- Надёжность: работа в «облегчённом» режиме продлевает ресурс робота.
Правило: Если расчётная нагрузка = 16 кг, берите робота с грузоподъёмностью от 20 до 25 кг.
Пример для роботов Kawasaki
В сериях Kawasaki Robotics представлены модели с разной грузоподъёмностью:
- R-серия: от 3 до 80 кг (универсальные)
- Z-серия: до 300 кг (тяжёлые)
- B-серия: до 20 кг (компактные высокоскоростные)
Для примера с деталью 10 кг и оснасткой 5 кг подойдёт Kawasaki R‑10 (грузоподъёмность 10 кг — почти без запаса, рискованно) или Kawasaki R‑20 (грузоподъёмность 20 кг — оптимально с запасом).
Радиус действия: достать до всех точек
Радиус действия — это максимальное расстояние от центра основания робота до точки крепления захвата. Но здесь тоже есть нюансы.
Что учитывать при оценке радиуса
- Геометрия детали и оснастки: Если захват длинный (например, для взятия детали из глубокой тары), эффективный радиус уменьшается.
- Траектория движения: Робот должен не просто коснуться точки, а подойти к ней с нужной ориентацией. При сложных траекториях полезный радиус сокращается на 10–15%.
- Мёртвые зоны и коллизии: Ограждения, стойки, другие механизмы могут ограничивать доступ. Всегда проверяйте в 3D-моделировании.
Пример
Допустим, нужно обслуживать три позиции (конвейер подачи, станок, выходной конвейер). Расстояние от центра робота до самой удалённой точки = 1,5 м. Но из-за того, что захват длиной 0,2 м, и подходить нужно под углом, эффективный радиус сокращается до 1,3 м.
Вывод: выбирать робота нужно с паспортным радиусом от 1,7–1,8 м, то есть с запасом ~20%.
Разница в радиусе у разных серий Kawasaki
- Короткорукие: радиус до 1,0 м (для компактных ячеек)
- Средние: 1,2–1,8 м (стандартные операции)
- Длиннорукие (с увеличенным вылетом): до 2,5 м и более (для паллетирования, работы с крупными деталями)
Сводная таблица для быстрого выбора
| Параметр | Что измеряем / учитываем | Рекомендуемый запас |
|---|---|---|
| Масса детали | кг (исходные данные) | — |
| Масса захвата + кабели | кг (обязательно суммировать с деталью) | — |
| Итоговая грузоподъёмность | кг (деталь + оснастка) | +30% |
| Расстояние до детали | мм (с учётом длины захвата) | +20% |
| Сложность траектории | — (обход препятствий, мёртвые зоны) | +10–15% к радиусу |
Типовая ошибка
Ситуация: Заказчик выбрал робота по одной лишь массе детали (10 кг), паспортная грузоподъёмность 10 кг. Поставил компактный сервоприводной захват (2 кг) и кабели. Итоговая нагрузка = 12 кг. Робота перегрузили на 20%.
Последствия:
- Снижение скорости (робот вынужден двигаться медленнее, чтобы не сработала авария).
- Ухудшение точности.
- Через 6 месяцев начались проблемы с редукторами.
- Гарантия не покрыла износ «вследствие эксплуатации на пределе».
Как надо было: Взять модель с грузоподъёмностью 15–20 кг. Запас позволил бы работать в штатном режиме, сохранить скорость и ресурс.
Итоговые рекомендации
- Всегда суммируйте массу детали, захвата и кабелей.
- Закладывайте запас 20–30% по грузоподъёмности на изменение номенклатуры и износ.
- Оценивайте полезный радиус с учётом длины захвата и сложных траекторий, закладывайте запас 15–20%.
- Проверяйте в 3D-моделировании — выявите коллизии и мёртвые зоны до покупки.
Если вам нужна помощь с выбором конкретной модели робота (Kawasaki или другой марки) под ваши детали — проведите бесплатный предварительный аудит с нашим инженером. Мы рассчитаем оптимальные параметры и подготовим коммерческое предложение «под ключ».