
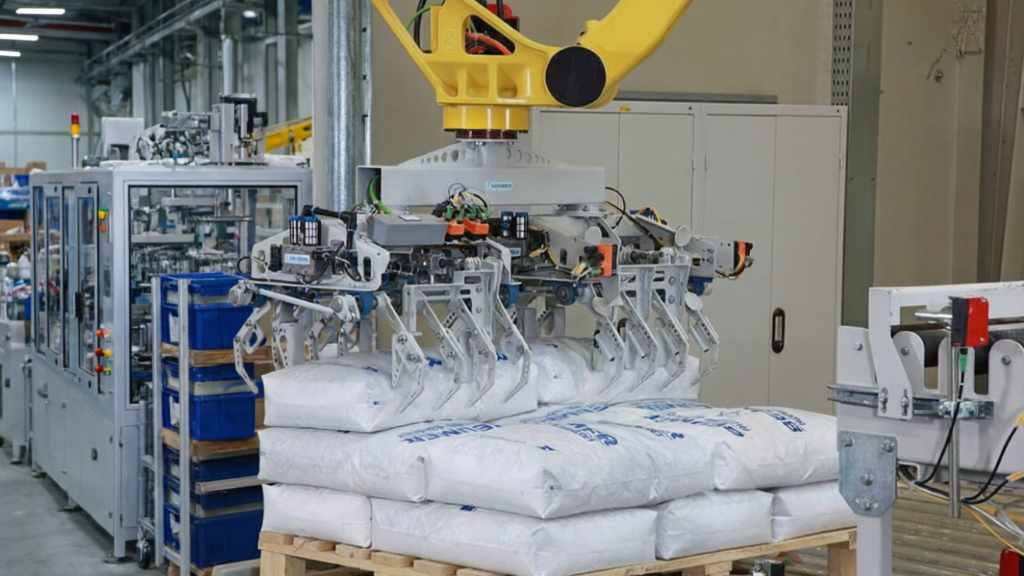
Промышленный робот — это только «рука». Без правильно спроектированного захватного устройства (концевого эффектора) он не сможет взять деталь, установить её в станок или уложить на паллету. Опыт «ВТ-Роботикс» показывает: до 30% проблем при пусконаладке связаны именно с недоработками в оснастке. В этой статье разберем, как спроектировать захват и оснастку, чтобы робот работал точно, надежно и с минимальным временем цикла.
Почему захват — ключевой элемент роботизации
Захватное устройство (end effector) определяет:
- Функциональность — сможет ли робот выполнять конкретную операцию (сварка, паллетирование, обслуживание станков);
- Точность — от жесткости и способа базирования детали зависит повторяемость позиционирования;
- Производительность — время срабатывания, возможность смены захвата без переналадки;
- Надежность — удержание детали при высоких ускорениях, защита от столкновений.
При проектировании важно учитывать не только саму деталь, но и динамику движения робота, а также интерфейс подключения (пневматика, электрика, сигналы). Ошибки на этапе проектирования оснастки приводят к простоям, падению деталей и даже поломке робота.
Основные типы захватных устройств
Выбор типа захвата зависит от геометрии, массы, материала детали и условий среды.
Механические (рычажные) захваты
Самый распространенный тип. Работают по принципу «пальцев», которые сжимают деталь с двух или более сторон.
- Пневматические — быстрые, компактные, недорогие. Усилие сжатия определяется давлением и площадью поршня. Подходят для большинства операций с массой детали до 20–30 кг.
- Сервоприводные (электрические) — позволяют программировать усилие, положение пальцев, плавно захватывать хрупкие детали. Используются в высокоточных сборках, при работе с несколькими типоразмерами деталей без смены захвата.
- Гидравлические — применяются для удержания тяжелых (сотни кг) заготовок, но требуют гидростанции и более медленны.
Пример: для обслуживания станков ЧПУ с заготовками валов диаметром 50–80 мм используют пневматический двухпальцевый захват с вкладышами, повторяющими профиль детали. Усилие зажима рассчитывается с запасом 2–3 кратным к весу детали с учетом ускорений робота (до 2–3 g).
Вакуумные захваты
Идеальны для плоских, гладких деталей: листов металла, стекла, пластика, картонных коробок. Состоят из присоски (или нескольких), вакуумного генератора (вентиляторного или эжекторного) и системы контроля вакуума.
- Одна присоска — для простых операций, где деталь не требует ориентации.
- Матрица присосок — для крупногабаритных или гибких деталей, а также при работе с перфорированными поверхностями (нужно блокировать неприлегающие присоски).
Важно: при проектировании вакуумного захвата рассчитывают суммарную силу прижатия с учетом коэффициента трения и коэффициента запаса (обычно 2–3). Для пористых материалов (дерево, литье) применяют специальные губчатые присоски или увеличивают количество точек вакуума.
Магнитные захваты
Используются для ферромагнитных деталей. Бывают:
- Электромагнитные — усилие регулируется током, можно быстро включать/отключать. Требуют электропитания и контроля нагрева.
- Постоянные магниты с пневматическим отрывом — безопаснее, не требуют электричества на захвате, но усилие фиксировано.
Магнитные захваты незаменимы при работе с тяжелыми листами, заготовками из стали, где вакуум невозможен (масляные поверхности, высокие температуры). Недостаток — намагничивание детали и риск притягивания стружки.
Специализированные и адаптивные захваты
- Кастомизированные под деталь — например, для удержания деталей сложной формы используются формованные губки из полиуретана или зажим по внутреннему контуру.
- Адаптивные (с параллельным зажимом или трехпальцевые) — могут центрировать детали разного диаметра, часто применяются в роботизированной сборке.
- Инструментальные — захваты, совмещенные с рабочим инструментом (сварочная горелка с механизмом захвата детали, грейфер для паллетирования с функцией вращения).
Проектирование оснастки: пошаговый подход
Шаг 1. Сбор исходных данных
- Масса, размеры, материал детали.
- Требуемая точность позиционирования (допуск на установку).
- Среда (температура, влажность, наличие масел, взрывоопасность).
- Циклограмма: сколько раз в минуту срабатывает захват, какие перемещения выполняет робот.
Шаг 2. Выбор принципа действия и типа захвата
На основе данных выбирают: механический, вакуумный, магнитный или комбинированный. Например, для укладки мешков на паллету часто используют комбинацию вакуумной присоски для захвата и механических пальцев для фиксации при повороте.
Шаг 3. Разработка конструкции и выбор материалов
- Губки и вкладыши: сталь для высоких нагрузок, алюминий для легкости, полиуретан для защиты поверхности детали.
- Переходные пластины: жесткость важна — прогиб более 0,1–0,2 мм может нарушить точность.
- Интеграция датчиков: датчики захвата (концевые выключатели, индуктивные, пневматические сигналы наличия детали) обязательны для безопасной автоматизации.
Шаг 4. Интерфейсы подключения
Захват крепится к фланцу робота (ISO 9409-1). Продумывают прокладку пневматических трубок и кабелей:
- внутренняя проводка через фланец робота (чистый внешний вид, но сложнее в монтаже);
- внешняя трассировка с использованием защитных цепей (проще в обслуживании).
Шаг 5. Моделирование и проверка
3D-моделирование позволяет проверить кинематику: не будет ли столкновений захвата с деталью, станком, ограждением. На этом этапе часто используют симуляцию (например, RoboDK или Visual Components) для отработки траекторий.
Примеры проектирования оснастки для разных задач
Пример 1. Обслуживание станков ЧПУ (токарная обработка)
Деталь: стальной вал Ø60 мм, длина 200 мм, масса 4,5 кг.
Условия: масляная среда, требуется высокая повторяемость установки в патрон станка.
Решение: двухпальцевый пневматический захват с усилием зажима 3500 Н (при давлении 6 бар). Губки — сталь с напылением карбида вольфрама для износостойкости, внутренний профиль выполнен по форме вала с V-образным центрированием. Дополнительно установлен датчик контроля захвата и система продувки для удаления стружки. Время цикла захвата 0,3 с.
Пример 2. Паллетирование коробок с электроникой
Деталь: картонная коробка 400×300×200 мм, масса 12 кг. Поверхность гладкая, но возможна легкая деформация.
Решение: вакуумный захват на 4 присоски Ø80 мм из силикона, с независимыми клапанами блокировки. Вакуумный эжектор с управлением по CANopen. Коэффициент запаса 2,5, расчетное усилие отрыва 280 Н. Дополнительно интегрирован датчик вакуума для подтверждения захвата. Присоски расположены с учетом центра масс коробки.
Пример 3. Сварочная ячейка
Деталь: кузовная деталь из стали 1,5 мм, сложная пространственная форма.
Решение: специальный захват-спутник, который одновременно фиксирует деталь в 4 точках (пневматические прижимы) и содержит датчики касания для поиска шва. Захват выполнен из алюминиевого сплава, чтобы минимизировать момент инерции на руке робота Kawasaki. Для быстрой смены номенклатуры предусмотрена быстросменная система (tool changer) с автоматическим подключением пневмолиний и сигналов.
Типичные ошибки при проектировании
- Недостаточный запас по усилию — деталь падает при резком ускорении. Всегда рассчитывайте удержание при максимальных динамических нагрузках, а не только статике.
- Жесткость оснастки — длинные переходные пластины создают рычаг, увеличивают нагрузку на редукторы робота и снижают точность. Стремитесь к минимальному вылету захвата.
- Игнорирование датчиков — отсутствие обратной связи по захвату приводит к авариям, если деталь потерялась по пути.
- Неправильный выбор материалов для агрессивной среды — например, обычная сталь в сварочной зоне быстро покрывается брызгами, мешая работе. Используйте защитные покрытия или медные накладки.
- Сложность обслуживания — труднодоступные пневморазъемы увеличивают время ремонта. Проектируйте оснастку с учетом быстрой замены изнашиваемых частей (губок, присосок).
Современные тенденции: интеллектуальные захваты и быстрая переналадка
Всё больше производств переходят на гибкие ячейки, где робот обслуживает несколько типов деталей. Решения:
- Быстросменные системы — позволяют роботу автоматически менять захваты под разные операции. В одном цикле робот Kawasaki может взять вакуумный захват для листа, затем вернуть его и взять механический для сварки.
- Сервоприводные захваты с обратной связью — запоминают силу зажима, адаптируются к размерам детали без смены губок.
- Интеграция с техническим зрением — камера, установленная на захвате, позволяет корректировать позицию робота перед взятием детали (pick & place с распознаванием).
Заключение
Проектирование захватов и оснастки — это не второстепенная задача, а один из ключевых факторов успеха роботизации. Правильно выбранный тип захвата, корректный расчет усилия, продуманная жесткость и наличие датчиков позволяют добиться стабильной работы робота с минимальным временем цикла. В «ВТ-Роботикс» мы используем как стандартные компоненты (пневматические захваты, присоски), так и разрабатываем индивидуальные решения под сложные детали. Если вам нужна помощь в проектировании оснастки для вашего производства — обращайтесь, мы поможем подобрать оптимальное решение.