
Ещё десять лет назад программирование промышленного робота было уделом узких специалистов. Инженер-программист писал код на специализированном языке (RAPID для ABB, KRL для KUKA, AS для Kawasaki), отлаживал его часами, а любое изменение в производственной задаче требовало его повторного вызова. Для крупносерийного производства с годами неизменной номенклатуры это было приемлемо. Для мелкосерийного — смерти подобно.
Сегодня ситуация меняется. Drag and drop программирование роботов — это подход, при котором технолог, оператор или мастер цеха могут самостоятельно «обучить» робота новой операции за минуты, без написания кода и без участия IT-специалиста. Робот становится таким же инструментом, как станок с ЧПУ: его можно перенастроить под новую деталь, не останавливая производство на дни.
В этой статье мы разберём, как работает drag and drop программирование, какие технологии существуют, и почему для мелкосерийного производства это может стать решающим фактором в пользу роботизации.
Почему классическое программирование не подходит для мелкосерийки
Традиционное программирование робота — это сложный и длительный процесс. Инженер пишет код, описывающий каждое движение, каждую точку, каждое условие. Затем программа отлаживается в симуляторе, загружается в контроллер, тестируется на реальном роботе. Весь цикл может занимать дни или недели.
Для мелкосерийного производства это неприемлемо. Если партия составляет 100 деталей, а через неделю нужна другая деталь, тратить дни на перепрограммирование — значит потерять всю экономию от автоматизации. Робот будет простаивать, пока программист пишет новый код.
Ключевые проблемы классического подхода:
- Высокая квалификация. Программист роботов — редкий и дорогой специалист.
- Длительность. Написание и отладка программы занимают дни.
- Зависимость от одного человека. Если программист заболел или уволился — производство встало.
- Стоимость. Вызов специалиста для переналадки — это дополнительные расходы.
Что такое drag and drop программирование
Drag and drop (в переводе — «тащи и бросай») — это интуитивный способ программирования, при котором пользователь не пишет код, а перетаскивает готовые блоки или физически перемещает робота по нужной траектории.
Два основных подхода
1. Визуальное программирование (блочное). На сенсорном экране или планшете оператор составляет последовательность действий из готовых блоков: «взять», «переместить», «опустить», «ждать сигнала». Блоки соединяются как в конструкторе. Логика программы строится визуально, без написания кода.
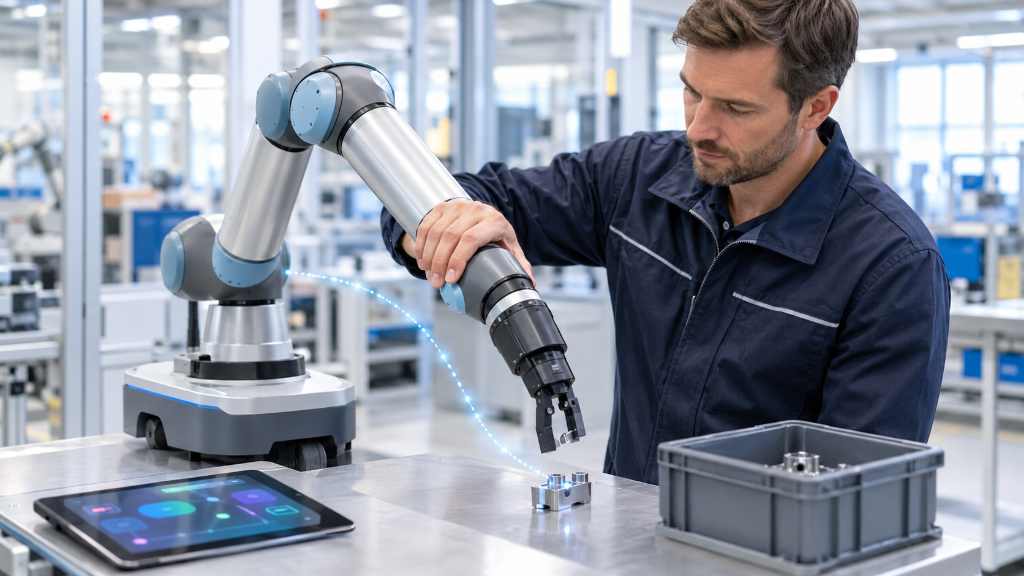
2. Обучение движением (lead-through / drag-and-drop). Оператор берёт робота за руку (или за специальный пульт с ослабленными сервоприводами) и физически проводит его по нужной траектории. Робот запоминает точки и движения. Этот метод интуитивно понятен и не требует знаний языков программирования.
На практике оба подхода часто комбинируются: сначала оператор задаёт ключевые точки движением, а затем через интерфейс добавляет логические условия (ожидание сигнала, проверка датчика, ветвление).
Ключевые технологии, делающие drag and drop возможным
Встроенные силомоментные датчики. Современные коботы (например, ROKAE, Universal Robots) имеют датчики силы в каждой оси. Это позволяет роботу «чувствовать» руку оператора при обучении движением и безопасно работать рядом с человеком.
Интуитивные интерфейсы. Сенсорные пульты, планшеты, голосовое управление. Например, Массачусетский технологический институт (MIT) разработал систему, где оператор может отдавать команды голосом: «возьми красный кубик», «положи в левый ящик» .
Техническое зрение. Камера помогает роботу «видеть» детали и адаптироваться к их положению. Оператору не нужно программировать каждую точку — достаточно показать деталь, и робот сам найдёт её в рабочей зоне.
Искусственный интеллект. Нейросети позволяют роботу обучаться на примерах. Оператор несколько раз показывает операцию, и робот запоминает последовательность, обобщая её на новые детали .
Как это работает на практике
Пример 1. Обучение движением на коботе
Кобот ROKAE с включённым режимом обучения. Оператор берёт робота за фланец и вручную проводит его по траектории: от конвейера к коробу, затем к следующей точке. Робот запоминает точки. Затем оператор через планшет добавляет команды: «включить вакуум», «ждать 2 секунды», «выключить вакуум». Программа готова за 5–15 минут.
Пример 2. Блочное программирование на сенсорном пульте
Оператор на планшете составляет последовательность: «Взять деталь из лотка А» → «Переместить в позицию Б» → «Опустить» → «Отпустить». Блоки перетаскиваются пальцем. Параметры (координаты, скорость, усилие) задаются ползунками. Программа готова за 10–20 минут, даже если оператор никогда раньше не программировал.
Пример 3. Голосовое управление (MIT)
Исследователи MIT разработали систему, где робот выполняет команды, отданные голосом. Оператор говорит: «Возьми красный кубик и положи в левый ящик». Система использует большую языковую модель для интерпретации команды и планирования траектории. Робот выполняет задачу без написания кода .
Что это даёт мелкосерийному производству
Переналадка за минуты, а не за дни
Главное преимущество — скорость. Если классическое программирование занимает дни, то drag and drop — минуты. Для мелкосерийного производства, где номенклатура меняется часто, это критически важно. Робот не простаивает — он переналаживается так же быстро, как станок с ЧПУ.
Независимость от программистов
Технолог, мастер цеха или оператор могут самостоятельно изменить программу. Не нужно ждать инженера-программиста, не нужно платить за вызов специалиста. Это снижает операционные расходы и повышает гибкость производства.
Снижение порога входа в роботизацию
Drag and drop делает роботов доступными для предприятий, у которых нет собственных программистов. Малый бизнес, мелкосерийные производства, ремонтные участки — все те, кто раньше не мог позволить себе роботизацию из-за сложности программирования, теперь могут начать.
Быстрое прототипирование
Если нужно проверить, подходит ли робот для новой операции, можно «набросать» программу за минуты, запустить её, оценить результат. Если не подходит — переделать. Это снижает риск ошибочных инвестиций.
Ограничения и когда drag and drop не справится
- Сложные траектории с множеством точек. Если операция требует обхода препятствий с десятками промежуточных точек, обучение движением может быть утомительным. В таких случаях лучше использовать офлайн-программирование.
- Задачи с высокой точностью. Для прецизионных операций (сварка, лазерная резка) может потребоваться более тонкая настройка, чем позволяет drag and drop. Хотя современные системы с техническим зрением сокращают этот разрыв.
- Сверхмелкосерийное производство (1–2 детали). Если операция выполняется один раз, даже 15 минут на программирование могут быть избыточными. В таких случаях ручной труд может быть дешевле.
- Необходимость верификации. Программы, созданные drag and drop, всё равно нужно проверять на безопасность и корректность. Для критических операций требуется валидация специалистом.
- Ограниченная гибкость интерфейсов. Разные производители роботов используют разные интерфейсы. Перенос программы с одного робота на другой может быть затруднён.
Рекомендации по внедрению
- Начинайте с простых операций. Pick-and-place, укладка в короб, загрузка станка — идеальные кандидаты для drag and drop.
- Выбирайте робота с хорошим интерфейсом. Коботы ROKAE, Universal Robots, Doosan имеют интуитивные пульты и режим обучения движением.
- Обучите технолога, а не программиста. Drag and drop создан для технологов. Инвестируйте в обучение мастера цеха, а не в найм IT-специалиста.
- Документируйте программы. Даже если программа создана «на лету», сохраняйте её и делайте пометки. Это поможет при повторной переналадке.
- Комбинируйте подходы. Для простых операций — drag and drop. Для сложных — офлайн-программирование. Не пытайтесь всё сделать одним методом.
Заключение
Drag and drop программирование роботов — это не просто «удобный интерфейс». Это смена парадигмы: робот перестаёт быть инструментом программиста и становится инструментом технолога. Переналадка занимает минуты, а не дни. Программирование доступно без знаний кода. Для мелкосерийного производства это открывает дверь в роботизацию, которая раньше была слишком сложной и дорогой.
Современные технологии — силомоментные датчики, техническое зрение, голосовое управление, нейросети — делают drag and drop всё более мощным. Робот понимает команды, адаптируется к деталям, обучается на примерах. И это только начало.
Хотите внедрить drag and drop программирование на вашем производстве? Пришлите нам описание операции — тип деталей, частоту переналадки, требуемую точность. Наши инженеры подберут робота с подходящим интерфейсом и обучат ваших технологов.