
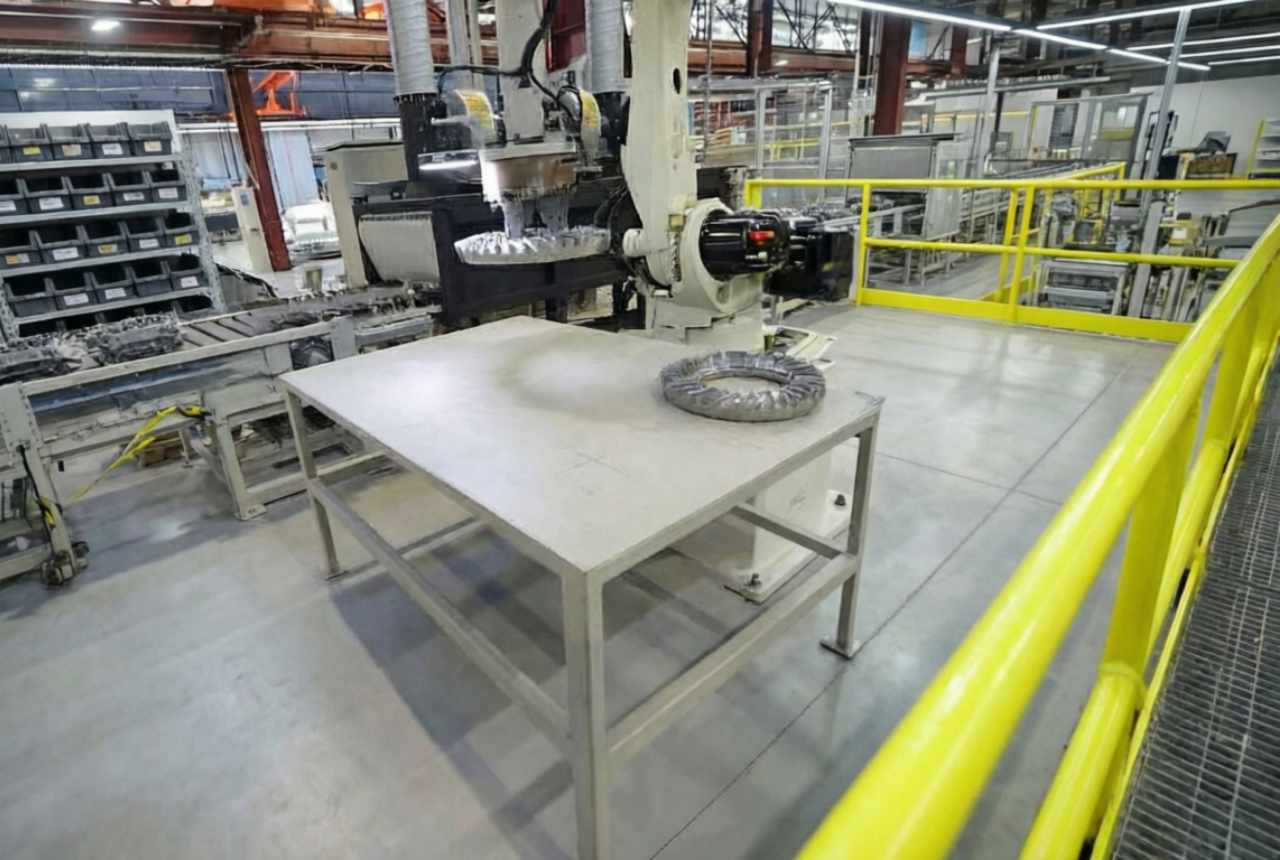
На Кировском заводе (г. Санкт-Петербург) внедрена роботизированная ячейка с системой технического зрения, установленной непосредственно на манипуляторе. Решение позволяет роботу самостоятельно распознавать произвольно лежащие шестерни разной геометрии на приёмочном столе, определять их пространственное положение и надёжно захватывать их по внутреннему кругу без предварительной фиксации. Точность распознавания — 98%, полностью исключена ручная подстройка деталей перед загрузкой в термообрабатывающий комплекс.
Кто и откуда
Заказчик: Кировский завод (г. Санкт-Петербург) — крупнейший российский производитель сельскохозяйственной и дорожно-строительной техники (тракторы «Кировец», комбайны, погрузчики).
Сфера деятельности: Тяжёлое машиностроение, металлообработка, термическое производство.
Задача: Автоматизировать операцию загрузки деталей (шестерней с внешней резьбой) в термообрабатывающий комплекс. Детали поступали из механического цеха россыпью на приёмочный стол без какой-либо ориентации и фиксации. Ручная загрузка требовала от оператора точной установки каждой детали в определённое положение, что занимало время и создавало риск ошибок. Робот должен был самостоятельно «видеть» детали, определять их координаты и угол поворота, а затем захватывать и загружать в комплекс.
Проблемы и вызовы
Технический аудит выявил несколько специфических ограничений, которые делали стандартное решение с фиксированной камерой неприменимым:
- Большая номенклатура деталей: Робот должен был взаимодействовать с разными типами шестерней, отличающимися диаметром, высотой, количеством зубьев и формой внутреннего отверстия. Система технического зрения требовала комплексных настроек для распознавания каждого типоразмера.
- Позиционирование камеры: Разместить камеру статично над столом загрузки было невозможно, потому что робот в процессе работы перекрывает стол, беря детали сверху. Статическая камера теряла бы обзор в момент захвата. Решение — установить камеру непосредственно на робота (Eye-in-Hand), чтобы она подводилась к детали и делала снимок с нужного ракурса.
- Специфическая геометрия деталей: Шестерни имели внешнюю резьбу и гладкое внутреннее отверстие. Захват необходимо было разработать для забора деталей через зажатие по внутреннему кругу, чтобы не повредить зубья и резьбу. Это требовало прецизионного позиционирования захвата внутри отверстия.
- Произвольное положение деталей: Детали поступали на стол хаотично — с разворотом в любую сторону, иногда одна на другой. Система технического зрения должна была не только выделить каждую деталь на фоне стола, но и определить её ориентацию (угол поворота) для корректного захвата.
- Освещение и фон: Стол загрузки был металлическим, с бликами. Шестерни — тёмные, с масляными загрязнениями после механообработки. Требовалась обработка изображения (фильтры, коррекция контраста) и обучение нейросети на реальных деталях в производственных условиях.
План действий (техническое решение от «ВТ-Роботикс»)
Проект реализован «под ключ» и включал следующие этапы:
- Подбор робота по параметрам деталей и пространственным ограничениям. Выбран промышленный шестиосевой робот с грузоподъёмностью 20 кг и радиусом действия 1,5 м. Компактная конструкция позволила установить его у приёмочного стола без перепланировки участка.
- Разработка захвата под номенклатуру деталей и место размещения камеры технического зрения. Спроектирован и изготовлен пневматический захват с тремя внутренними подпружиненными пальцами (по типу «цанговый механизм»). Захват крепится к фланцу робота, а камера (2D с кольцевым освещением) — непосредственно над захватом, так чтобы оптическая ось была соосна с осью захвата. Это позволило совместить процедуру распознавания и захвата: робот наводит камеру на деталь, после обработки изображения центр детали совпадает с центром захвата.
- Моделирование окружения, в котором роботу предстоит работать. Создана 3D-модель участка: приёмочный стол, термообрабатывающий комплекс, окружающие конструкции. Проведён анализ мёртвых зон для камеры.
- Разработка алгоритма с использованием виртуального двойника робота. В среде офлайн-программирования отлажены траектории движения робота к разным зонам стола. Исключены коллизии с расположенными рядом баками и вентиляцией.
- Разработка алгоритма для вычисления координат деталей через камеру технического зрения. Создано специализированное CV-приложение, которое:
- Получает изображение от камеры, установленной на роботе.
- Применяет фильтры для подавления бликов и повышения контраста.
- Использует обученную нейронную сеть (YOLOv8) для обнаружения каждого экземпляра шестерни на столе.
- Для каждого обнаруженного объекта вычисляет центр масс и угол поворота (ориентацию) по форме внутреннего отверстия.
- Формирует целевые координаты для подвода захвата (X, Y, Z, угол поворота вокруг вертикальной оси).
- Алгоритм учитывает возможность одной детали поверх другой — в этом случае верхняя обрабатывается первой, нижняя остаётся на следующий цикл.
- Пусконаладочные работы. На реальном оборудовании проведена калибровка системы координат «камера-робот» (ручная и автоматическая). Выполнено обучение нейросети на 2000 фотографий шестерней разных типов. Отработан полный цикл: робот подходит к столу, делает снимок, вычисляет координаты, берёт деталь (захватывая по внутреннему кругу), переносит в термообрабатывающий комплекс и фиксирует её в приспособлении. Цикл повторяется до опустошения стола.
- Поддержка проекта на протяжении года. Доработка системы технического зрения, обновление номенклатуры деталей. В течение постгарантийного периода реализованы:
- Доработка алгоритмов распознавания для новых типов шестерней (добавлены 3 типоразмера).
- Автоматическое резервное копирование настроек калибровки.
- Удалённый доступ для диагностики и обновления библиотеки эталонов.
Результаты проекта
Технологические результаты:
- Исключена ручная фиксация деталей на столе — оператор просто выгружает шестерни из контейнера на стол в произвольном порядке.
- Точность распознавания — 98% (оставшиеся 2% — случаи сильного загрязнения или наложения деталей; алгоритм их пропускает и помечает для ручной коррекции).
- Время цикла «снимок — расчёт координат — захват» — менее 3 секунд на одну деталь.
- Успешный захват по внутреннему кругу — 99,5% (брак захвата только при сильной несоосности).
- Система обучена на 5 типах шестерней с возможностью быстрого добавления новых.
Бизнес-результаты для заказчика:
- Полная ликвидация ручного труда на операции точной укладки деталей перед термообработкой.
- Рост производительности загрузочного участка на 20% (до внедрения оператор тратил до 30 секунд на точную установку одной детали).
- Уменьшение риска повреждения деталей при захвате (человек мог уронить или зажать деталь с перекосом; робот действует аккуратно и повторяемо).
- Возможность работы участка в полуавтоматическом режиме (оператор только подвозит контейнеры и выгружает детали на стол).
- Снижение требований к квалификации оператора — теперь не требуется навык точной фиксации шестерней.