
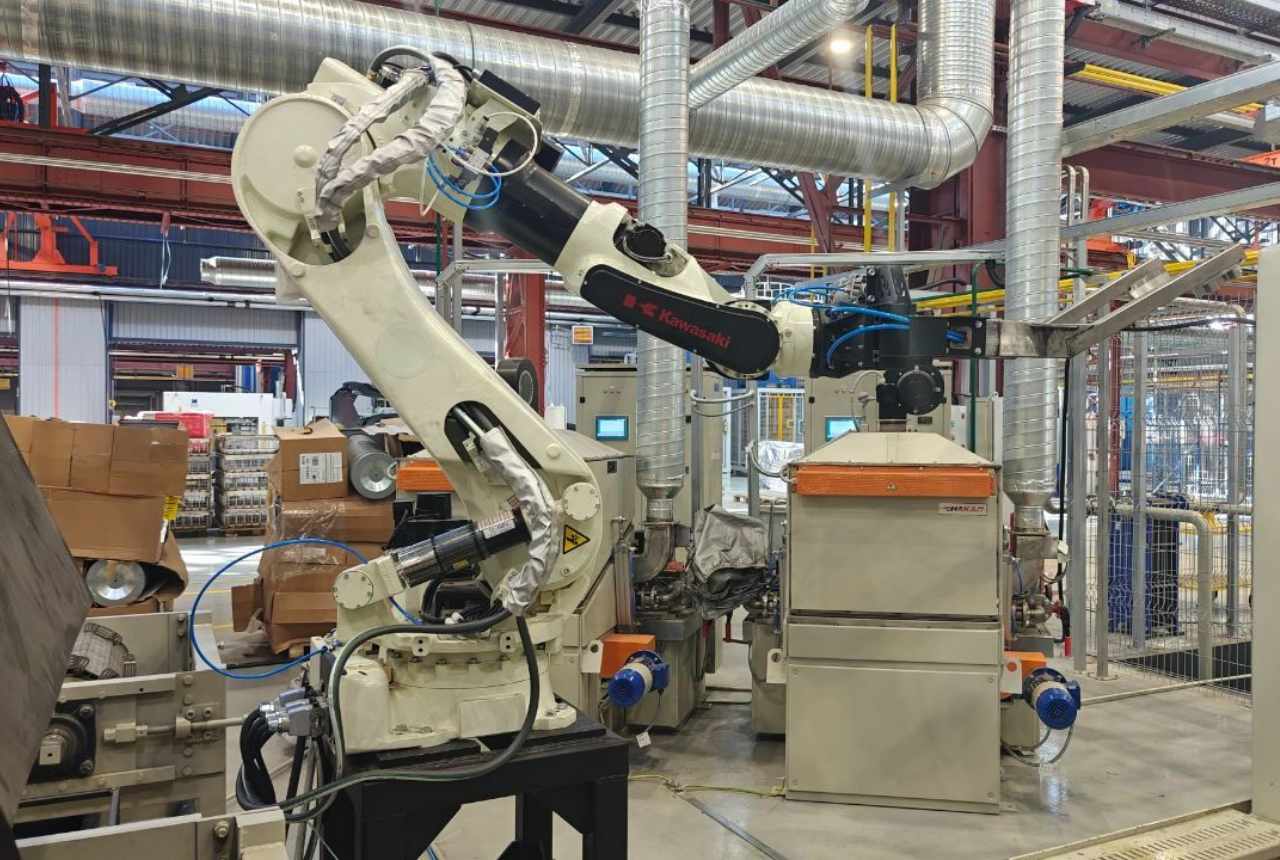
На Кировском заводе, специализирующемся на производстве сельскохозяйственной техники, внедрена роботизированная ячейка для межоперационной перегрузки деталей в термообрабатывающем комплексе. Решение позволило обеспечить перемещение раскалённой детали из закалочной печи в пресс за время менее 10 секунд, что является критическим условием соблюдения технологического режима закалки.
Кто и откуда
Заказчик: Кировский завод (г. Санкт-Петербург) — один из ведущих российских производителей сельскохозяйственной техники (тракторы, комбайны, навесное оборудование).
Сфера деятельности: Тяжёлое машиностроение, металлообработка, термическое производство.
Задача: Автоматизировать операцию извлечения нагретой детали из конвейерной закалочной печи и её передачи на закалочный пресс. Ручная перегрузка с помощью клещей была физически тяжёлой, имела высокий риск нарушения временного регламента (менее 10 секунд), а также создавала опасность для персонала.
Проблемы и вызовы
Технический аудит выявил несколько ключевых ограничений, которые делали стандартное роботизированное решение неприменимым:
- Экстремальные температурные условия: Деталь после печи имеет температуру свыше 900°C. Робот и его захват должны выдерживать тепловое излучение и прямой контакт без деградации.
- Жёсткие временные рамки: Технология закалки предписывает переместить деталь из печи в пресс менее чем за 10 секунд. Робот должен работать на пределе скоростных характеристик.
- Ограниченное и сложное пространство: Печь и пресс находятся в стеснённых условиях. Роботу необходимо извлекать деталь из конвейерной печи с труднодоступной геометрией, а затем в ограниченной зоне передать её в пресс. Это требовало нестандартной кинематики захвата и компактной конструкции.
- Необходимость надёжной координации с термооборудованием: Робот должен получать сигналы от печи о готовности детали (ALIVE-сигналы, статус конвейера) и от пресса — о готовности к приёму. Любая задержка или коллизия ведёт к браку или аварии.
- Риск коллизий и аварийных ситуаций: Из-за высокой скорости и сложных траекторий требовалась отработка алгоритмов безопасного выхода из перегрузов, диагностики и восстановления.
План действий (техническое решение от «ВТ-Роботикс»)
Проект был реализован по принципу «под ключ» и включал следующие этапы:
- Подбор робота по параметрам деталей и пространственным ограничениям. Выбран шестиосевой промышленный робот с высокой грузоподъёмностью и защитой от высоких температур (IP65, теплозащитный чехол). Габариты робота и его рабочая зона позволили вписаться в существующую планировку без перестройки печи и пресса.
- Разработка захвата под номенклатуру деталей и геометрию постов термообработки. Спроектирован и изготовлен специальный захват (механические «пальцы» с жаростойким покрытием), который может надёжно фиксировать детали разной формы, при этом оставаясь достаточно компактным для работы в узком проёме печи.
- Моделирование окружения, в котором роботу предстоит работать. Создана 3D-модель участка (печь, пресс, конвейер, ограничивающие конструкции). Это позволило виртуально отработать все траектории и исключить коллизии на ранней стадии проектирования.
- Разработка алгоритма с использованием виртуального двойника робота. В среде офлайн-программирования воссоздана точная кинематическая модель робота с захватом. Рассчитаны оптимальные траектории движения для соблюдения лимита времени (менее 10 секунд). Реализовано автоматическое распознавание положения детали на конвейере с помощью датчиков.
- Пусконаладочные работы. На реальном оборудовании проведена калибровка, отладка и тестовые прогоны с разогретыми деталями-имитаторами. Отработаны все режимы (ручной, автоматический, аварийный).
- Поддержка проекта на протяжении года. Доработка систем безопасности. В рамках постгарантийного сопровождения реализованы:
- Алгоритмы автоматического избегания коллизий при отклонениях работы конвейера.
- Адаптивный алгоритм выхода из аварийных ситуаций (например, застревание детали, потеря сигнала).
- Резервирование сигналов ALIVE от постов термообработки для гарантированной синхронизации.
Результаты проекта
Технологические результаты:
- Время перегрузки сокращено с 25–30 секунд (ручная операция) до менее 10 секунд, что полностью соответствует строгому технологическому регламенту закалки.
- Точность позиционирования детали в прессе — ±1 мм, исключены перекосы и повреждения.
- Полная автоматизация цикла «печь → пресс → накопитель» без участия человека.
- Стабильность работы в трёхсменном режиме, отсутствие влияния «человеческого фактора».
Бизнес-результаты для заказчика:
- Снижение брака по причине нарушения режима закалки — до 0% (до внедрения было до 5–7% из-за нестабильности ручной перегрузки).
- Повышение производительности термоучастка на 20% за счёт сокращения цикла и возможности работы робота без перерывов.
- Улучшение условий труда — устранение тяжёлого физического труда в условиях высокой температуры и опасности ожогов.
- Гарантированное соблюдение технологии приказного характера (заказчик получил возможность сертификации процесса по международным стандартам).
Если вы хотите повторить подобный результат для своего термообрабатывающего или литейного производства, свяжитесь с нами. Мы предложим роботизированное решение под ваши пространственные и технологические ограничения.