
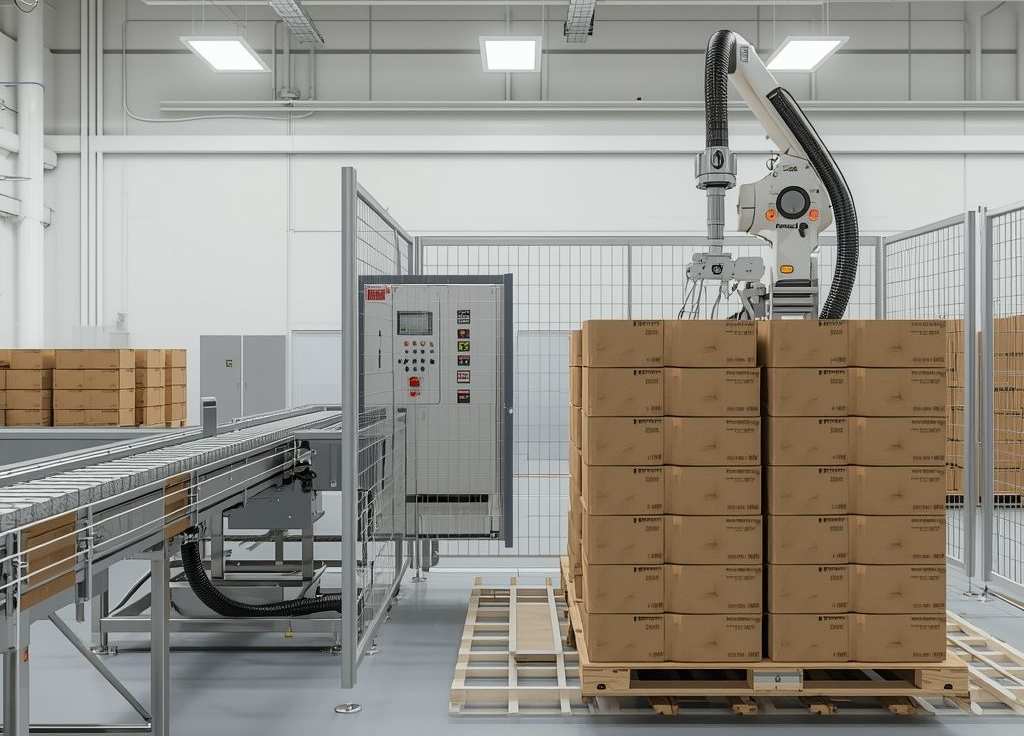
Для производителя пищевой продукции разработан и внедрен уникальный программный алгоритм паллетирования, интегрированный в систему управления роботом-укладчиком. Решение увеличило скорость укладки готовой продукции на поддоны на 30% и практически исключило простои оборудования за счет прецизионной синхронизации работы робота с конвейерной линией и смежным оборудованием.
Кто и откуда
Заказчик: Завод «Волга-Продукт» (г. Ярославль), крупный региональный производитель соков, соусов и консервированных овощей.
Сфера деятельности: Пищевая промышленность, производство FMCG-товаров.
Задача: Оптимизировать работу финального участка упаковки, где готовые коробки с продукцией вручную или полуавтоматически укладывались на паллеты для отгрузки. Существующее решение не справлялось с пиковыми нагрузками и создавало «бутылочное горлышко».
Проблемы и вызовы
Аудит производственного участка выявил ряд системных ограничений:
- Низкая скорость и ручная доводка: Используемый стандартный программный пакет робота не мог эффективно адаптироваться под переменные размеры коробок в одной партии и требовал частых ручных остановок для перенастройки.
- Неоптимальные циклы движения: Траектории робота не были оптимизированы, что приводило к лишним перемещениям и потерям времени в каждом цикле.
- Простои из-за десинхронизации: Робот часто простаивал в ожидании сигналов от конвейера или упаковочной машины из-за жесткой, негибкой логики взаимодействия.
- Риск повреждения продукции: При повышении скорости стандартным методом возникала вероятность сдвига или падения коробок на поддоне из-за неидеального позиционирования.
План действий (Техническое решение от «ВТ-Роботикс»)
Вместо замены «железа» мы сфокусировались на интеллектуальной составляющей системы:
- Детальный анализ процесса: Замер временных циклов, анализ ассортимента продукции и вариативности размеров коробок, изучение логики работы смежного оборудования.
- Разработка кастомного алгоритма: Инженеры «ВТ-Роботикс» создали специализированное программное обеспечение, которое:
- В реальном времени рассчитывало оптимальную схему укладки (паттерн) на поддоне, исходя из фактических габаритов поступающей коробки.
- Генерировало самые короткие и быстрые траектории движения захвата робота между точками захвата и укладки, минимизируя время цикла.
- Обеспечивало адаптивное планирование: Алгоритм мог «на лету» вносить коррективы в схему укладки при изменении размера продукта без остановки линии.
- Глубокая интеграция с системой управления:
- Прямое взаимодействие с контроллером робота для исполнения оптимизированных траекторий.
- Настройка двустороннего обмена данными с верхнеуровневой системой управления производством (MES) и датчиками конвейера. Робот стал не просто исполнительным механизмом, а активным участником процесса.
- Моделирование и тестирование: Алгоритм был апробирован в офлайн-симуляторе для проверки логики и кинематики, что сократило время пусконаладки на объекте.
- Внедрение и обучение: Установка ПО, тонкая настройка на работающей линии, обучение технологов заказчика работе с новым интерфейсом настройки укладки.
Результаты проекта
Внедрение алгоритмического решения привело к качественному скачку в эффективности участка паллетирования:
- Технологические результаты:
- Скорость укладки увеличилась на 30% по сравнению с предыдущим режимом работы.
- Простои оборудования на участке сокращены до минимума за счет превентивной логики и адаптивности системы.
- Достигнута максимальная плотность и устойчивость паллет, что повысило безопасность транспортировки.
- Повышена гибкость линии: перенастройка под новый размер продукта теперь занимает минуты вместо часов.
- Бизнес-результаты для заказчика:
- Рост общей пропускной способности финального участка упаковки, ликвидация «бутылочного горлышка».
- Снижение эксплуатационных расходов за счет более эффективного использования электроэнергии и ресурсов робота.
- Сокращение логистических издержек благодаря оптимизированным, более плотным паллетам.
- Увеличение объема отгрузок без расширения парка оборудования или сменного фонда.