
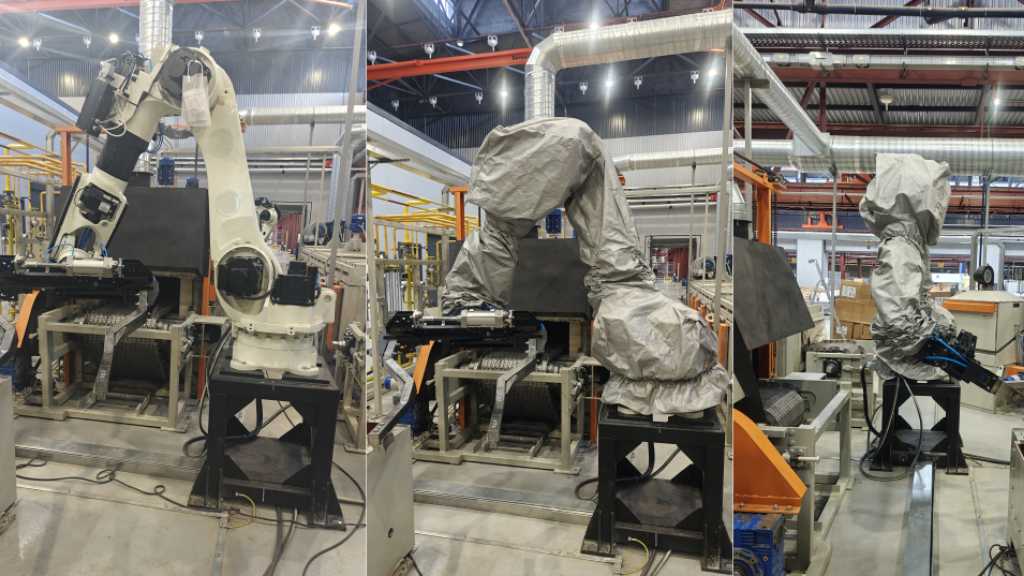
Для автоматизированного склада логистического центра внедрена система технического зрения на базе промышленной смарт-камеры, интегрированная с роботом-манипулятором. Решение позволило повысить точность позиционирования и захвата контейнеров до 95% и сократить количество ошибок сортировки на 75%, исключив ручной труд на критическом участке.
Кто и откуда
Заказчик: Крупный логистический оператор «СИБИРСКИЙ ЛОГИСТИЧЕСКИЙ ХАБ» (г. Новосибирск).
Сфера деятельности: Консолидация, хранение и распределение товаров народного потребления для ритейл-сетей региона.
Задача: Автоматизировать участок первичной сортировки входящих пластиковых контейнеров (ток-шей) для их последующей отправки на нужные участки склада. Ручная сортировка стала «узким местом» в условиях роста грузопотока.
Проблемы и вызовы
Проведенный нами аудит выявил ключевые технологические и бизнес-ограничения существующего процесса:
- Ручной труд и ошибки: Операторы визуально определяли метку на контейнере и вручную направляли его на нужную линию. Человеческий фактор приводил к 15% ошибок и пересортице.
- Низкая скорость и масштабируемость: Производительность участка упиралась в физические возможности персонала, не позволяя обрабатывать возросший объем.
- Нестабильность входных данных: Контейнеры поступали в слегка разных положениях, с возможными загрязнениями маркировки, что делало простую механическую фиксацию неэффективной.
- Необходимость интеграции в существующий контур: Решение должно было бесшовно встроиться в действующую систему конвейеров и складской WMS (Warehouse Management System).
План действий (Техническое решение от «ВТ-Роботикс»)
Мы разработали и реализовали проект «под ключ» по созданию автономной роботизированной ячейки:
- Анализ и проектирование: Смоделировали процесс в 3D, определили точки установки оборудования, рассчитали цикл работы.
- Подбор и поставка оборудования:
- Промышленный робот-манипулятор (шестиосевой) с грузоподъемностью, достаточной для работы с контейнерами.
- Смарт-камера технического зрения с встроенным процессором для локального анализа изображения. Выбрана модель, устойчивая к вибрациям и переменному освещению склада.
- Специализированный пневматический захват (гребенка) для надежного захвата контейнеров разной степени заполненности.
- Промышленный ПЛК (контроллер) как «мозг» ячейки.
- Разработка ПО и интеграция:
- Настройка камеры: обучение модели распознаванию меток (Data Matrix) и определению координат контейнера в 3D-пространстве с поправкой на положение.
- Программирование робота: написание алгоритмов движения, захвата и переноса на основе сигналов от камеры.
- Интеграция с WMS заказчика: обеспечение обмена данными (какой контейнер куда переместить) через промышленный протокол OPC UA.
- Монтаж, пусконаладка и обучение: Установка, настройка, комплексные испытания и обучение персонала заказчика работе с ячейкой и реагированию на внештатные ситуации.
Результаты проекта
Внедренное решение принесло измеримый технологический и экономический эффект уже в первый месяц стабильной работы:
- Технологические результаты:
- Точность позиционирования и захвата контейнеров достигла 95%.
- Количество ошибок сортировки сокращено на 75% (до уровня менее 4%).
- Производительность участка выросла на 40% за счет работы робота в непрерывном цикле 24/7.
- Обеспечена бесперебойная интеграция с действующей складской IT-инфраструктурой.
- Бизнес-результаты для заказчика:
- Сокращение операционных затрат на оплату ручного труда на данном участке.
- Ликвидация финансовых потерь от пересортицы и последующих претензий клиентов.
- Повышение общей пропускной способности склада, устранение «узкого места».
- Улучшение эргономики и безопасности: сотрудники переведены на контроль и управление, исключен тяжелый ручной труд.